فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
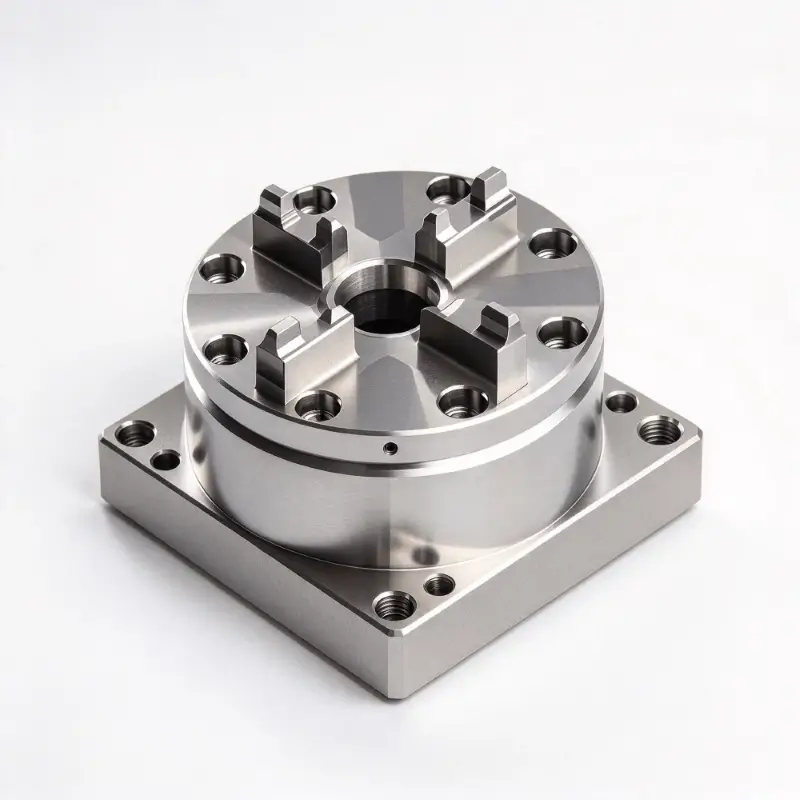
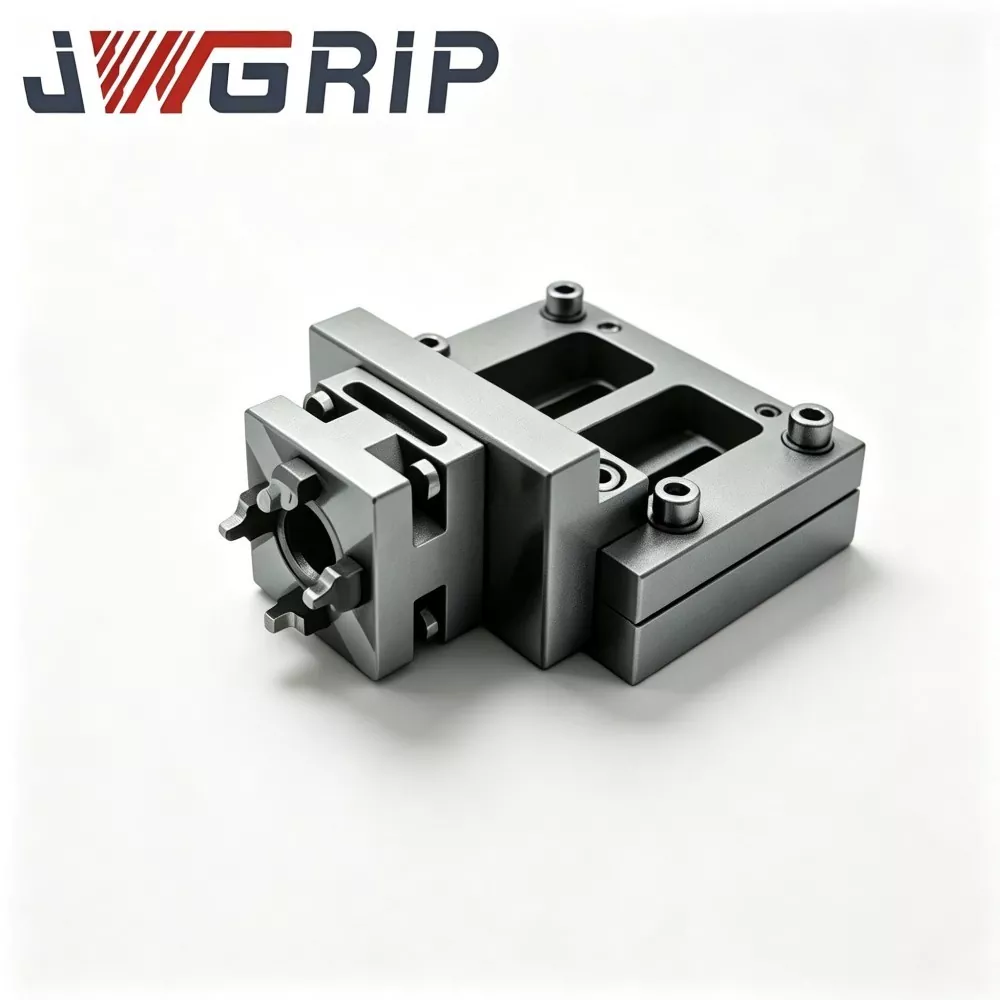
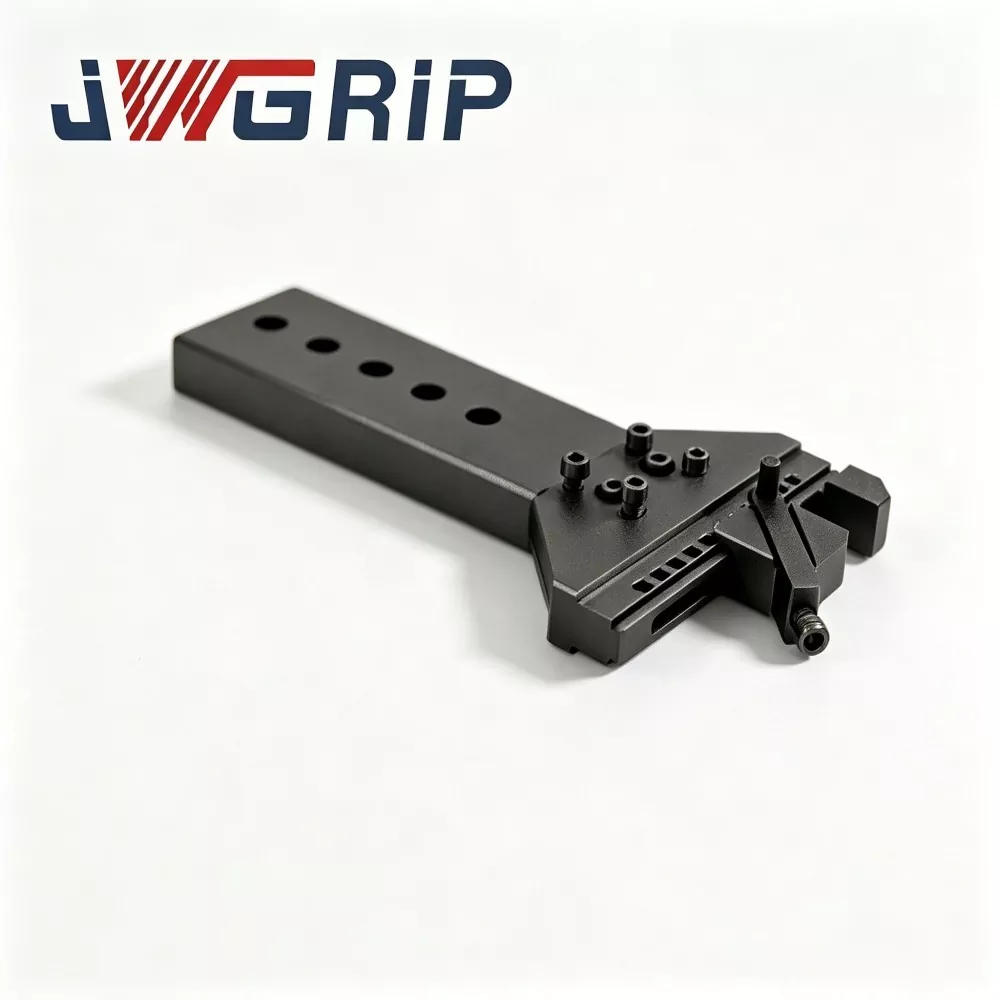
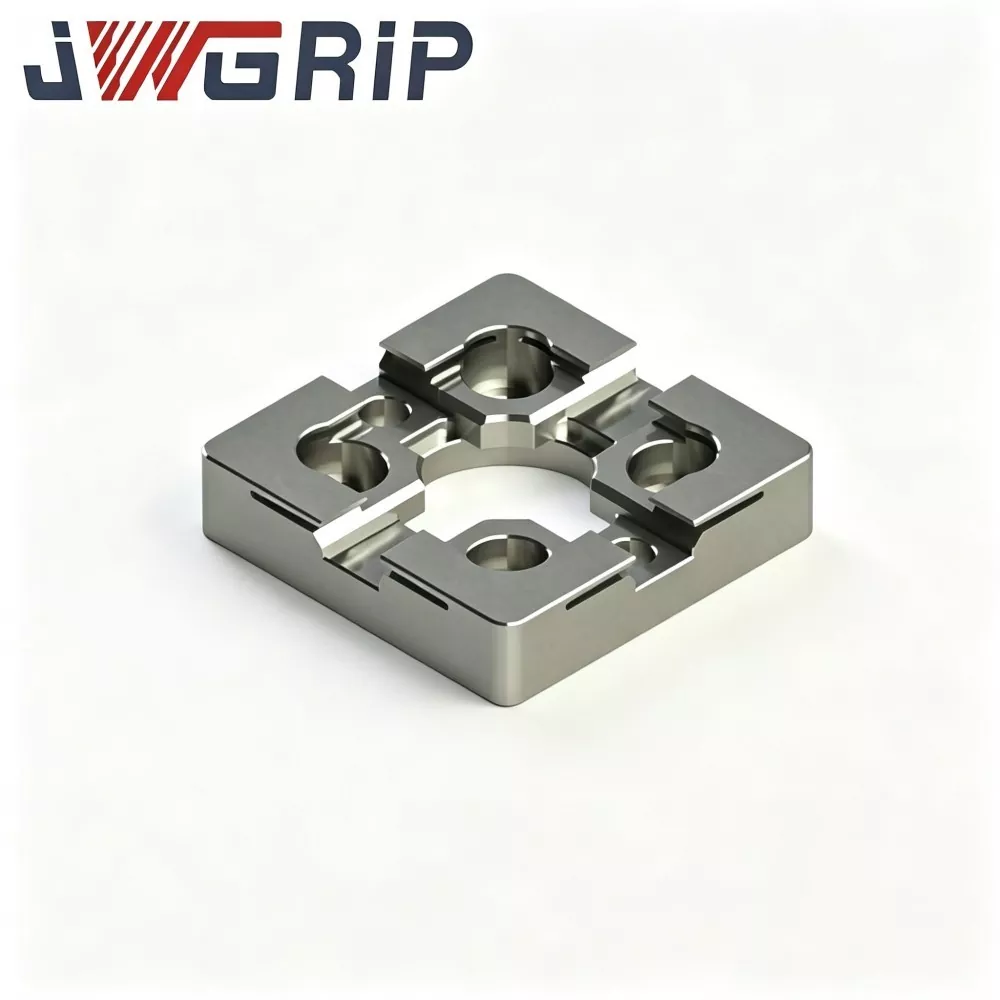
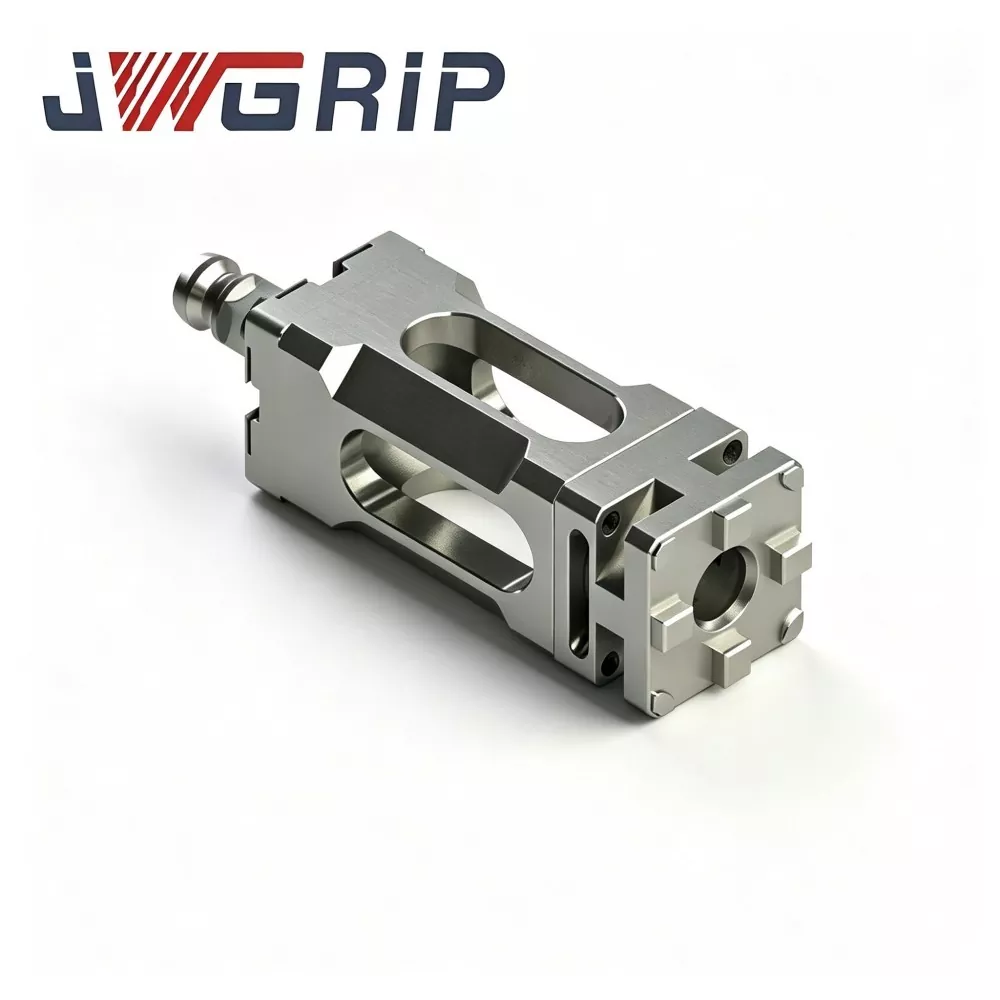

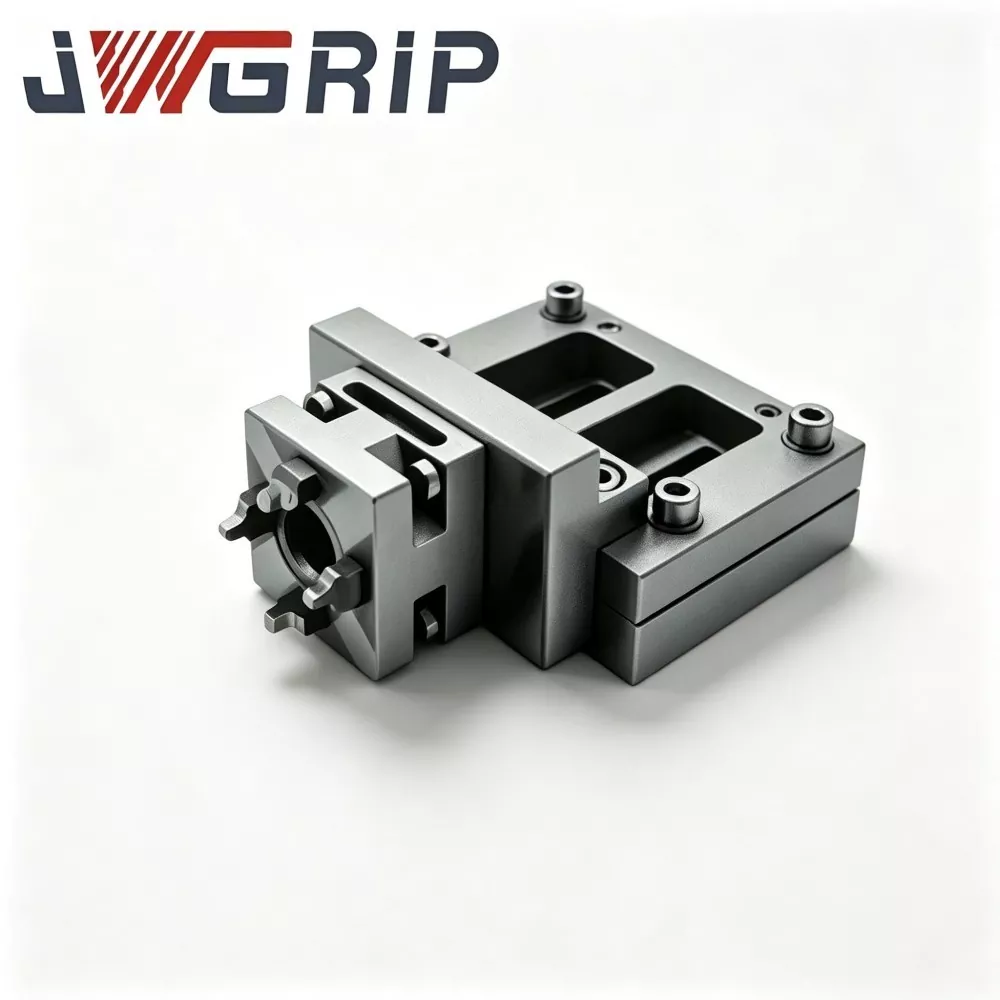
بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات
JWGRIP یک صادر کننده OEM حرفه ای بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات در چین است. این یک جزء اتصال ساختاری اصلی است که بهویژه برای تعویض خودکار رباتها و سلولهای تولید انعطافپذیر CNC بدون سرنشین طراحی شده است. این بازوی اتصال لولای بهینه شده به عنوان واسطه انتقال نیرو بین ربات های افکتور انتهایی و مجموعه های پالت نقطه صفر UPC، قفل و باز کردن مکانیکی پالت های نقطه صفر را صرفاً از طریق حرکت محور ربات انجام می دهد و نیاز به دستگاه های رانندگی کمکی پنوماتیک و هیدرولیک اضافی را از بین می برد.
بازوی پیوندی UPC برای تعویض ابزار تغییر سریع ربات از ساختار مکانیکی پیوند لولای بهینه سازی شده با دقت بالا استفاده می کند که حرکت خطی ربات را به عمل بستن و باز کردن قفل پالت پایدار و قابل اعتماد تبدیل می کند. این محصول که از فولاد ساختاری آلیاژی با استحکام بالا ساخته شده است، پس از ماشینکاری خشن تحت درمان سختگیرانه تنشزدایی قرار میگیرد تا استرس پردازش داخلی را از بین ببرد و پایداری ساختاری طولانیمدت را تضمین کند.
سطوح مفصل لولا با سنگ زنی دقیق به پایان رسیده است که حرکت پیوند چرخه ای صاف و مقاومت در برابر سایش عالی را امکان پذیر می کند. مجهز به عملکرد جبران شناور، بازوی پیوند می تواند خطاهای مکرر موقعیت یابی کوچک را در حین اتصال ربات جذب کند، و به طور موثر از گیر کردن اجزا و آسیب ساختاری ناشی از انحراف جزئی تراز جلوگیری کند. به طور گسترده در سلولهای تولید خودکار CNC و کارگاههای تولید چراغهای خاموش استفاده میشود، پایداری و تداوم عملیات تعویض پالت بدون سرنشین چرخه طولانی را تا حد زیادی بهبود میبخشد.
راه حل های سنتی تغییر پالت ربات
1. بیشتر راهحلها به سیلندرهای هوای خارجی یا محرکهای هیدرولیکی نصب شده روی فلنجهای ربات برای تکمیل قفل و باز کردن قفل در نقطه صفر متکی هستند. این امر وزن انتهای بازو را افزایش میدهد، به طرح لولههای گاز-مایع اضافی نیاز دارد و خطرات نشت و خرابی را چند برابر میکند.
2. در سلولهای تولید خودکار با چگالی بالا، خطوط لوله محیطی بیش از حد در مسیر حرکت ربات تداخل میکند و فضای کار مؤثر را کوچک میکند.
3. بازوهای اتصال سفت و سخت ساده نمی توانند جابجایی های موقعیت جزئی را در حین اتصال ربات جبران کنند. ناهماهنگی موقعیت یابی کوچک باعث ایجاد استرس غیرعادی، گیر کردن مکانیکی و حتی آسیب دائمی به ساختارهای قفل کننده پالت نقطه صفر می شود که باعث افزایش زمان از کار افتادن تجهیزات برای تولید چراغ خاموش می شود.
مزایای طراحی اصلی
· ساخته شده از فولاد ساختاری آلیاژی با استحکام بالا و پردازش شده با عملیات تنش زدایی پس از ماشینکاری ناهموار برای حذف تنش داخلی ناشی از برش
· سطوح تماس مفصل لولا از طریق سنگ زنی دقیق انجام می شود تا حرکت پیوند چرخه ای صاف و سایش کمتر اجزا تضمین شود.
· عملکرد شناور اتصال داخلی، خطاهای تراز کوچک ناشی از تحمل موقعیت مکرر ربات در حین اتصال را جذب می کند.
· فعالیتهای قفل-باز کردن قفل پالت به طور کامل توسط حرکت محور ربات هدایت میشوند و سختافزار کمکی با قدرت سیال را حذف میکنند.
· به طور مستقیم با پالت های نقطه صفر استاندارد سری UPC سازگار است
بازخورد چند ادغامکننده سلول خودکار تأیید میکند که این بازوی پیوندی تنظیمات انتهای بازو ربات را سادهسازی میکند، مقدار قطعات کمکی جانبی را کاهش میدهد و قابلیت اطمینان تعویض خودکار پالت را در تولید بدون نظارت طولانیمدت تقویت میکند.
ارزش کاربردی
بهعنوان یک جزء اجرایی انتقال مکانیکی برای واحدهای تغییر سریع ربات اثربخش، بازوی پیوندی JWGRIP UPC برای تعویض ابزار تغییر سریع ربات بهطور هدفمند ساخته شده است تا با تعویضکنندههای ابزار تغییر سریع روبات استاندارد UPC جفت شود. این چالشهای جبران نوسان و تنظیم دقیق وضعیت بین مجلات ابزار و افکتکنندههای انتهایی ربات را حل میکند.
در طول چرخه های تغییر خودکار ابزار ربات، انحرافات موقعیت تقریباً اجتناب ناپذیر است، که توسط تحمل موقعیت یابی مفصل ربات، افست نصب ابزار-مجله، و انحراف فیکسچر تحت وزن خود ایجاد می شود. سازههای اتصال ثابت سفت و سخت، ضربههای سخت شدیدی را هنگام اتصال ایجاد میکنند.
پیامد جزئی: تغییر سریع صفحه محل ساییدگی پین و گیر کردن داک
پیامد شدید: آسیب کاهنده ربات، تخریب مجموعه های قفل داخلی با تغییر سریع، کاهش عمر مفید برای کل سیستم تعویض سریع
اتصالات سفت و سخت معمولی ظرفیت جبران شناور زاویه ای صفر دارند، که الزامات بسیار سختگیرانه ای را در مورد دقت نصب فیکسچر ایجاد می کند. حتی ناهماهنگی کوچک نصب باعث خرابی اتصال در محل و انسداد مکانیکی در طول استقرار پروژه می شود.
بازوی اتصال لولای JWGRIP از معماری ویژه اتصال لولا-نوسان استفاده می کند. با حفظ استحکام کلی ساختاری بالا، جبران شناور قابل تنظیم را ارائه می دهد:
انحراف موقعیت افست در حین اتصال و نیروی ضربه مکانیکی بافر
الزامات دقت را برای رباتها و تعویضکنندههای ابزار سریع آرام کنید
تراز اتصال ابزار خود تطبیقی و حرکات ربات را با چنگ زدن و رها کردن صاف کنید
مشخصات سبک وزن و استحکام مکانیکی را برای برآوردن محدودیتهای بار نهایی ربات متعادل کنید
بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات به طور گسترده برای انتقال ابزار-مجله، سوئیچینگ چرخشی چند ابزار و کارهای انتخاب و جابجایی خودکار پالت استفاده می شود. این کار حجم کار اشکال زدایی در محل را کاهش می دهد و پایداری و طول عمر گردش کار با تغییر سریع ربات را افزایش می دهد. این به عنوان یک لوازم جانبی اتصال مکانیکی حیاتی برای ساخت ایستگاه های کاری ربات سازگار با JWGRIP UPC عمل می کند.


چیدمان سازه داخلی
بازوی پیوندی لولای JWGRIP UPC از چندین ماژول هسته مونتاژ می شود: بدنه اتصال اصلی، اتصالات دوار لولا، فلنج اتصال سریع با تغییر استاندارد UPC، پایه نصب، ساختارهای توقف محدود، و همچنین مجموعه های آب بندی روغن کاری.
بدنه اتصال اصلی: آلیاژ آلومینیوم درجه هوافضا با استحکام بالا با ماشینکاری دقیق
محورهای چرخشی لولا: فولاد آلیاژی با استحکام بالا پردازش شده با عملیات حرارتی خاموش کننده و معتدل
هر شفت چرخشی دارای بوش مقاوم در برابر سایش به علاوه ساختار آب بندی ضد گرد و غبار، جلوگیری از ورود مایع خنک کننده برش، گرد و غبار کارگاه و تراشه های فلزی از ورود جفت های اصطکاکی دوار است.
یک رابط به سمت فلنج تعویض ابزار تغییر سریع ربات متصل می شود. طرف مقابل به فیکسچر سمت ابزار-مجله یا آداپتور ابزار متصل می شود
مکانیسم کار
1. وقتی ربات حرکت تغییر ابزار را اجرا میکند، افکتور انتهایی ربات کل بازوی پیوند را به حرکت در میآورد.
2. در مرحله اتصال سریع، اتصالات لولا به شناور شدن در محدوده زاویهای از پیش تعریفشده اجازه میدهند تا خطای موقعیتیابی و ناهماهنگی نصب یراق را خنثی کند. جبران شناور فقط در حین تراز اتصال فعال می شود.
3. وقتی قفل با تعویض سریع تمام شد، ساختار توقف محدود درگیر میشود و مفاصل لولا را قفل میکند. بازوی پیوندی با غیرفعال شدن تمام حرکات نوسانی به حالت صلب تبدیل میشود و وضعیت پایدار ابزار را در طول فرآیند ماشینکاری بعدی تضمین میکند.
نقاط قوت رقابتی اصلی
1. ± 3 درجه طراحی جبران عقبنشینی لولای شناور، انحراف موقعیتیابی ربات و ناهماهنگی نصب فیکسچر را جذب میکند، نیروی برخورد اتصال بافر را مهار میکند. از آسیب برخورد سخت به صفحات با تعویض سریع و کاهنده های ربات جلوگیری می کند و استانداردهای دقیق نصب در محل را آسان می کند.
2. پیکربندی مواد هیبریدی سبک وزن و در عین حال با استحکام بالا آلیاژ آلومینیوم با استحکام بالا درجه هوافضا برای بدنه پیوندی بار بار نهایی ربات را کاهش میدهد. شفتهای لولای فولادی آلیاژی با عملیات حرارتی، مقاومت در برابر سایش و مقاومت در برابر پیچش عالی را ایجاد میکنند و تعادل بهینه را بین وزن سبک و قابلیت اطمینان ساختار ایجاد میکنند.
3. مکانیسم توقف محدود داخلی که به صورت خودکار فعال میشود درجه آزادی چرخش بهطور خودکار بلافاصله پس از اتصال و تکمیل قفل قفل میشود. سفتی کامل را در حالت ماشینکاری حفظ می کند و لرزش ابزار را از بین می برد. این ترکیبی از جبران شناور فاز docking و سفتی بالا در فاز پردازش در یک واحد است.
4. مجموعه بوش محور چرخان مهر و موم شده با گرد و غبار، تراشه های فلزی، مایع برش و گرد و غبار کارخانه را جدا می کند. از انسداد جفت چرخشی لولا و سایش سریع خودداری کنید. متناسب با محیط های سخت ماشینکاری کارگاهی و افزایش طول عمر بازوی اتصال.
5. رابط اتصال فلنج استاندارد با مشخصات UPC بهطور یکپارچه با تعویضکنندههای ابزار تعویض سریع ربات JWGRIP UPC بدون انجام اصلاحات اضافی فلنج متصل میشود. نصب و جایگزینی ساده، سازگار با راه حل های اصلی تغییر سریع ربات در بازار.
6. خدمات سفارشیسازی غیر استاندارد OEM انعطافپذیر طول بازو، زاویه جبران نوسان، طرح سوراخ نصب فلنج و ظرفیت بار نامی همگی قابل تنظیم هستند. راهحلهای سفارشی از مدلهای مختلف ربات و الزامات مختلف طرحبندی ابزار-مجله پشتیبانی میکنند.
سناریوهای کاربردی
1. ایستگاههای کاری اتوماسیون انعطافپذیر FMS روباتها سوئیچینگ چرخشی خودکار را برای وسایل و پالتهای متعدد اجرا میکنند. مطابق با تعویضکنندههای ابزار تغییر سریع JWGRIP UPC، بر مشکلات همترازی اتصال ایجاد شده توسط افست نصب ابزار-مجله غلبه میکند.
2. رباتهای CNC بارگیری و تخلیه سلولها روباتها پالتهای ثابت را برای انتقال پالت در ماشین کنترل میکنند. بازوی اتصال لولا ضربه اتصال را جذب می کند و تداوم و پایداری را برای عملیات تغییر تولید بهبود می بخشد.
3. ایستگاههای انتقال بافر مجله ابزار ربات روباتها بهطور مکرر ابزارهای متنوعی را از مجلات چند ابزاری واکشی میکنند. خطای نصب ابزار-مجله را تحمل می کند و فرکانس خرابی اتصال را کاهش می دهد.
4. خطوط تولید سوئیچ خودکار قالب و فیکسچر، مبادله خودکار قالبها، درجهای قالب و جگرسنگها را انجام دهید. کار اشکال زدایی در محل را کاهش دهید و چرخه راه اندازی ایستگاه کاری را کوتاه کنید.
5. بهسازی برای تجهیزات اتوماسیون غیر استاندارد. عملکرد سازگاری شناور را به افکتورهای انتهایی روبات موجود اضافه کنید. نیازی به تعویض کل مجموعه مونتاژ تعویض سریع نیست.
مراحل نصب
1. قبل از نصب، سطوح تماس فلنج تعویض سریع UPC و فلنج اتصال بازوی اتصال را پاک کنید. تراشه ها و آلودگی روغن را پاک کنید، به سطحی صاف برسید. از فشار اضافی مفصل لولا ناشی از نصب کج جلوگیری کنید.
2. پیچهای اتصال فلنج را کاملاً با رعایت مقدار گشتاور مشخص شده محکم کنید. برای جلوگیری از تغییر شکل بازوی اتصال و گیر کردن لولا، بستن بیش از حد گشتاور باید ممنوع باشد.
3. مونتاژ پست کنید، بازوی اتصال را بهطور دستی بچرخانید تا بررسی کنید حرکت لولا بهآرامی و بدون چسبندگی انجام میشود. تأیید کنید که ساختارهای حد توقف به طور عادی کار می کنند.
4. آموزش اشکالزدایی کامل ربات. پیکربندی سرعت نزدیک به اتصال معقول. برای جلوگیری از تجاوز از زاویه جبران لولا و خطر اضافه بار مکانیزم، اتصال ضربه سخت با سرعت بالا را ممنوع کنید.
5. پس از تکمیل مراحل قفل کردن با تغییر سریع، بررسی کنید مکانیسم توقف محدود، آزادی چرخش بازوی اتصال قفل شده است و هیچ تکانی ابزار وجود ندارد، سپس میتوانید کار یا ماشینکاری را شروع کنید.
6. تعمیر و نگهداری معمولی را انجام دهید: نقاط روغن کاری محور لولا را طبق برنامه روانکاری کنید. تجمع تراشه در اطراف قطعات آب بندی شفت را پاک کنید. هنگامی که عملکرد چرخش لولا کند می شود، وضعیت سایش بوش را بررسی کنید.
7. هرگز قبل از اتمام قفل با تغییر سریع، عملیات برش یا پردازش سنگین را اجرا نکنید. از مفاصل لولا در برابر بار گشتاور جانبی محافظت کنید و از آسیب دائمی بازوی اتصال جلوگیری کنید.
راهنمای عیب یابی و رفع عیب
1. پدیده خطا: خرابی مکرر اتصال و گیر کردن مکانیکی در هنگام تعویض سریع ربات
علل احتمالی: محدوده جبران ناکافی نوسان لولا. انحراف بیش از حد مسیر آموزش ربات؛ نصب فلنج اریب؛ تراشه های فلزی در محورهای لولا گیر کرده اند
اقدامات متقابل: تأیید عملکرد چرخش لولای معمولی. بهینه سازی مسیر حرکت ربات؛ دوباره کالیبره کردن موازی فلنج. زباله های تراشه را در اطراف مناطق آب بندی شفت تمیز کنید
2. پدیده خطا: لرزش ابزار پس از عمل قفل رخ میدهد
علل احتمالی: درگیری ناقص مکانیسم توقف محدود. تعویض ابزار تغییر سریع UPC به طور کامل قفل نشده است. شل شدن پیچ های نصب فلنج
اقدامات متقابل: درگیری کامل ساختار توقف را بازرسی کنید. وضعیت قفل تغییر سریع UPC را دوبار بررسی کنید. پیچ و مهره های اتصال فلنج با گشتاور مجدد
3. پدیده خطا: تاب مفصل لولا سفت یا کاملاً گیر کرده است
علل احتمالی: نفوذ تراشه ها و مایع خنک کننده برش به بوش لولا. سایش جزء بوش. تغییر شکل محور چرخشی
اقدامات متقابل: آلاینده های لولای داخلی را جدا کرده و خارج کنید. بوش های فرسوده را جایگزین کنید؛ اگر تغییر شکل شافت ظاهر شد، بازوی اتصال کامل را جایگزین کنید
4. پدیده خطا: تغییر شکل بازوی پیوند یا آسیب ترک
علل احتمالی: بار عملیاتی بیش از حداکثر بار نامی است. تاثیر خشونت آمیز اتصال؛ گشتاور برش تحت شرایط لولای باز شده اعمال می شود
اقدامات متقابل: استفاده را متوقف کنید و بازوی اتصال را جایگزین کنید. ارزیابی مجدد پارامترهای بار عملی؛ قبل از راهاندازی ماشینکاری، از تکمیل قفل تعویض سریع اطمینان حاصل کنید
بسته بندی و ترتیب حمل و نقل
عملیات ضد زنگ سطحی برای هر بازوی اتصال لولای JWGRIP UPC اعمال می شود. موقعیت های محور لولا با گریس ضد زنگ پوشانده می شود، سپس هر واحد به صورت جداگانه با کیسه محافظ پلی اتیلن بسته بندی می شود.
سفارشات دسته کوچک با کارتن های سنگین بسته بندی می شوند. سفارشهای پروژه انبوه از جعبههای چوبی ضد ضربه مجهز شده به مواد لایهبندی بافری استفاده میکنند که از سطوح اتصال فلنج و مجموعههای چرخشی لولا در برابر آسیبهای حمل و نقل محافظت میکند.
اسناد فنی کامل نصب و راه اندازی در داخل هر محموله گنجانده شده است.
زمان تولید استاندارد: 10-17 روز کاری. مشخصات استاندارد انتخابی موجودی آماده حمل را حفظ می کند.
ارزیابی نمونه رایگان در دسترس است. هزینه حمل و نقل نمونه باید توسط خریداران انجام شود.
سفارشات غیر سفارشی OEM از اصلاح طول بازو، زاویه جبران و همچنین چیدمان سوراخ فلنج پشتیبانی می کند.
پشتیبانی پس از فروش
اسناد فنی و راهنمایی آنلاین از راه دور برای مسائل نصب و راه اندازی ارائه شده است.
قطعات یدکی پوشیدنی مانند بوش های لولا را می توان به طور مستقل برای تعویض زمینی خریداری کرد.
برای سفارشات پروژه انبوه، خدمات راه اندازی در محل با پرداخت هزینه می تواند در صورت درخواست ترتیب داده شود.
سوالات متداول
Q1: آیا بازوی اتصال لولای JWGRIP UPC می تواند گشتاور برش ماشینکاری را تحمل کند؟
پاسخ: خیر. بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات تنها جبرانی شناور را برای فاز اتصال سریع تغییر می دهد. پس از قفل کردن، ساختار توقف محدود تمام حرکات نوسانی را قفل می کند. بار برش ماشینکاری باید به طور کامل توسط تعویض کننده ابزار تعویض سریع JWGRIP UPC تحمل شود. اتصالات لولا هرگز نباید گشتاور برشی را متحمل شوند.
Q2: آیا ارتقاء زاویه جبران نوسان امکان پذیر است؟
A: مشخصات استاندارد با جبران نوسان ± 3 درجه ارائه می شود. زاویه جبران بزرگتر را می توان از طریق سرویس سفارشی سازی OEM متوجه شد. لطفاً توجه داشته باشید که زاویه جبران گسترش یافته استحکام کلی ساختار را کاهش می دهد، ارزیابی بار نهایی ربات بر این اساس مورد نیاز است.
Q3: آیا از صفحات تغییر سریع روبات غیر UPC شخص ثالث پشتیبانی می کند؟
A: نسخه استاندارد از رابط فلنج استاندارد UPC استفاده می کند. طرح سوراخ فلنج سفارشی را می توان برای انطباق با سیستم های جایگزین سریع پردازش کرد.
Q4: آیا می توان بوش های لولای فرسوده را به طور جداگانه تعویض کرد؟
ج: بله. بوش ها به عنوان اجزای یدکی پوشیدنی تعریف می شوند و می توان آنها را به صورت جداگانه تهیه و تعویض کرد. اگر شفت دوار دچار تغییر شکل شود، تعویض کامل بازوی اتصال لازم است.
Q5: آیا این بازوی اتصال برای برنامه های کاربردی ربات های سنگین مناسب است؟
A: مدل استاندارد حداکثر 80 کیلوگرم بار نهایی ربات را پشتیبانی می کند. نوع سفارشی تقویت شده باید برای سناریوهای بار سنگین انتخاب شود. همیشه قبل از انتخاب نهایی، رتبه بار نهایی ربات را تأیید کنید.
انتخاب نقاط مرجع
بازوی اتصال لولای JWGRIP UPC به عنوان سخت افزار مکانیکی انتقال شناور برای سیستم های تغییر سریع ربات عمل می کند. ارزش اصلی آن در خنثی کردن تأثیر انحراف موقعیت در مرحله اتصال و کاهش مشکل اشکال زدایی برای ایستگاه های کاری اتوماسیون ربات نهفته است.
ابتدا رتبه بندی بار نهایی واقعی ربات را تأیید کنید. هرگز از ظرفیت بار نامی محصول فراتر نروید.
بررسی کنید که فلنج اتصال با مشخصات استاندارد UPC مطابقت دارد.
برای پروژههایی با افست نصب وسایل بزرگ، میتوانید زاویه جبران نوسان بزرگتر را بهصورت سفارشی در نظر بگیرید، در عین حال استحکام کلی ساختار باید به طور جامع ارزیابی شود.
واحدهای تمام شده مجهز به آب بندی ضد گرد و غبار و ساختارهای یکپارچه حد توقف را اولویت بندی کنید. از نسخههای ساده اتصال بدون محافظت خودداری کنید، زیرا در محیطهای کارگاهی پر از گرد و غبار و تراشه با سایش سریع لولا مواجه میشوند.
ارسال استعلام
اطلاعات تماس
-
نشانی
شماره 44، جاده کارآفرینی دانینگ، شهر هومن، شهر دونگوان، استان گوانگدونگ، چین
-
تلفن
-
پست الکترونیک
به ارسال درخواست به JWGRIP خوش آمدید. تیم فنی و فروش حرفه ای ما انتخاب وسایل رایگان، طراحی راه حل سفارشی و نقل قول دقیق را ارائه می دهد.
توصیه های خبری