فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
سازنده سری UPC نقطه صفر مورد اعتماد برای کار با دقت بالا
به عنوان یک تامین کننده صنعتی OEM و ODM سری موقعیت یابی نقطه صفر UPC،JWGRIPتکرار ساختاری، اعتبارسنجی مکانیکی و ساخت انبوه را برای پالت های همسان با ربات، پایه های مکان یابی مغناطیسی و بازوهای اتصال مکانیکی انجام می دهد. این مجموعه سختافزار مکانیابی سازگار با ربات، برای تولیدکنندگانی که قصد دارند ظرفیت جابجایی مواد رباتیک را بدون تعمیرات اساسی دستگاه CNC موجود خود افزایش دهند، ساخته شده است. در کنار این مجموعه سخت افزاری، هنگام جفت شدن می توان به نتایج ابزارسازی سازگار دست یافتسری پالت نقطه صفرو سری Chuck گیره نقطه صفر، گردش کار هیبریدی مکان یابی دستی-اتوماتیک را در کل طبقه مغازه تشکیل می دهند. همه ابعاد کلیدی جفت گیری به شدت از استانداردهای رابط یکپارچه پیروی می کنند تا قابلیت همکاری متقابل یکپارچه را تضمین کنند.
گلوگاه برنامه
بسیاری از مجموعه های سخت افزاری معمولی نقطه صفر صرفاً برای عملیات بارگیری و تخلیه دستی توسعه یافته اند. وقتی کارخانهها بازوهای رباتی را برای تولید بدون سرنشین اضافه میکنند، به سرعت با موانع عملی مواجه میشوند. پالتهای استاندارد فاقد ویژگیهای مکانیکی اختصاصی هستند، چاکهای معمولی نمیتوانند پالتهای تحویلشده توسط ربات را بهطور پایدار دریافت کنند، و اپراتورها برای ساختن سختافزارهای قدیمی متناسب با ایستگاههای رباتیک، با کارهای اصلاحی بیشتری روبرو هستند.
اگر بخواهید به طور انعطاف پذیری بین عملیات دستی و جابجایی رباتیک در همان ایستگاه ماشین جابجا شوید، چه؟ بسیاری از راه حل های اولیه اتوماسیون، کارگاه ها را مجبور می کنند تا یک حالت را برای همیشه انتخاب کنند. یا کاملاً اتوماتیک کار میکنید و مداخله دستی سریع را از دست میدهید، یا به بارگیری دستی پایبند میشوید و پتانسیل تولید چراغهای خاموش را رها میکنید.
چگونه از جایگزینی پرهزینه سخت افزار در مقیاس کامل هنگام بهسازی ربات ها بر روی ماشین های موجود جلوگیری می کنید؟ تعویض کامل تمام پالت ها و چاک ها باعث اتلاف سرمایه سنگین می شود. بسیاری از مدیران تولید به دنبال سخت افزار افزودنی مدولار هستند که بتواند با زیرساخت نقطه صفر فعلی آنها همزیستی کند. این دقیقاً جایی است که این مجموعه ارزش عملی ملموسی را ارائه می دهد
اجزای ابزار مدولار
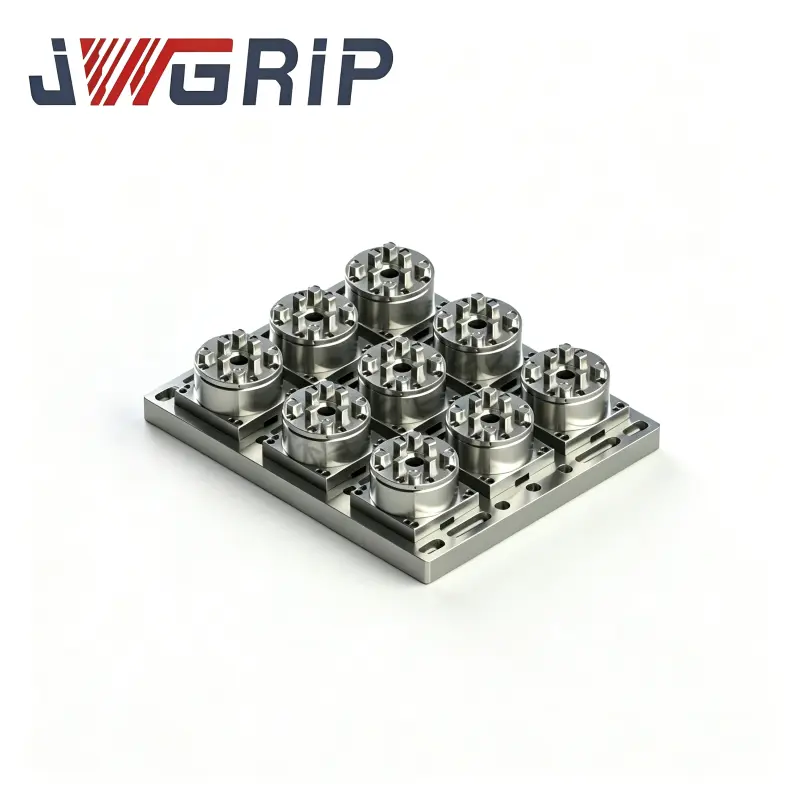
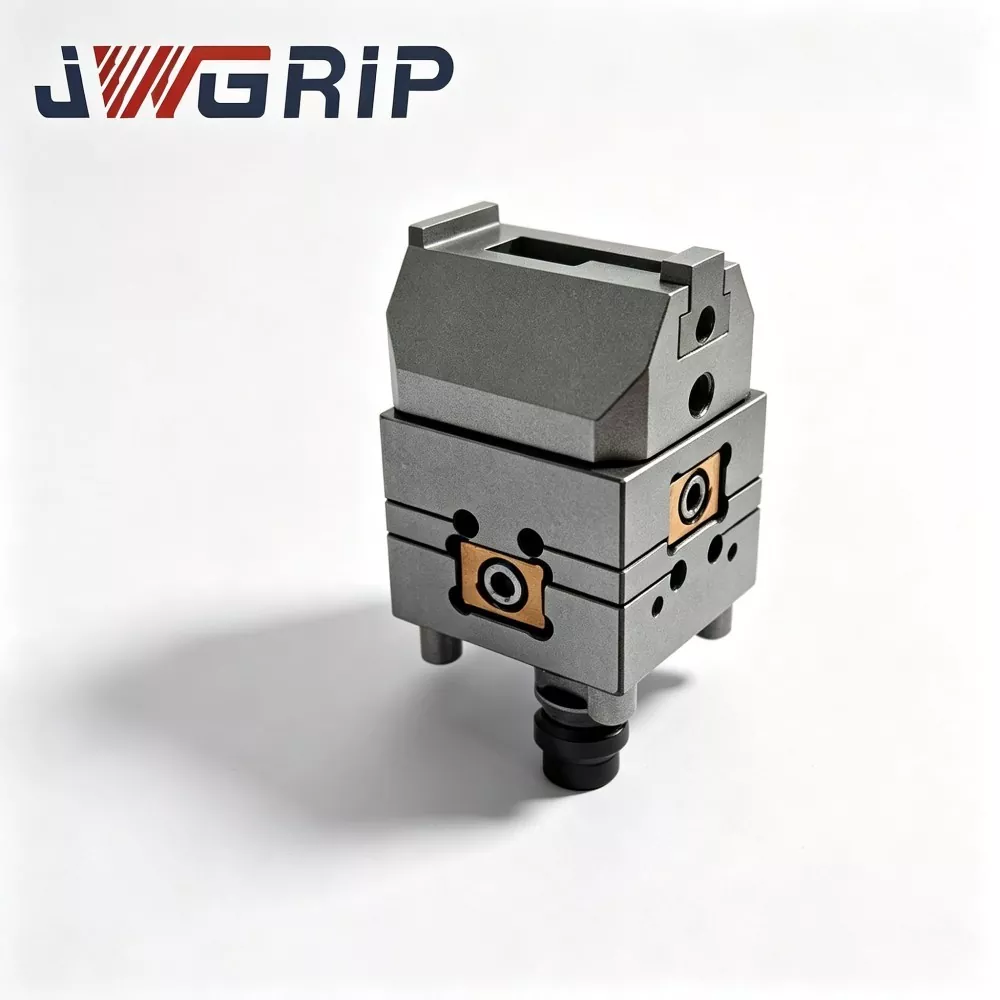
پالت نقطه صفر UPC با چاک برق: این واحد پالت یکپارچه اجزای گیره قدرتمند داخلی را تعبیه می کند. برای گرفتن و قرار دادن مستقیم ربات طراحی شده است، آداپتورهای میانی اضافی را حذف می کند. میتوان آن را مستقیماً توسط بازوهای مکانیکی تحویل داد و بدون تماس انسان در جای خود قفل کرد، و برای پردازش پیوسته قطعات در شرایط بدون مراقبت مناسب است.
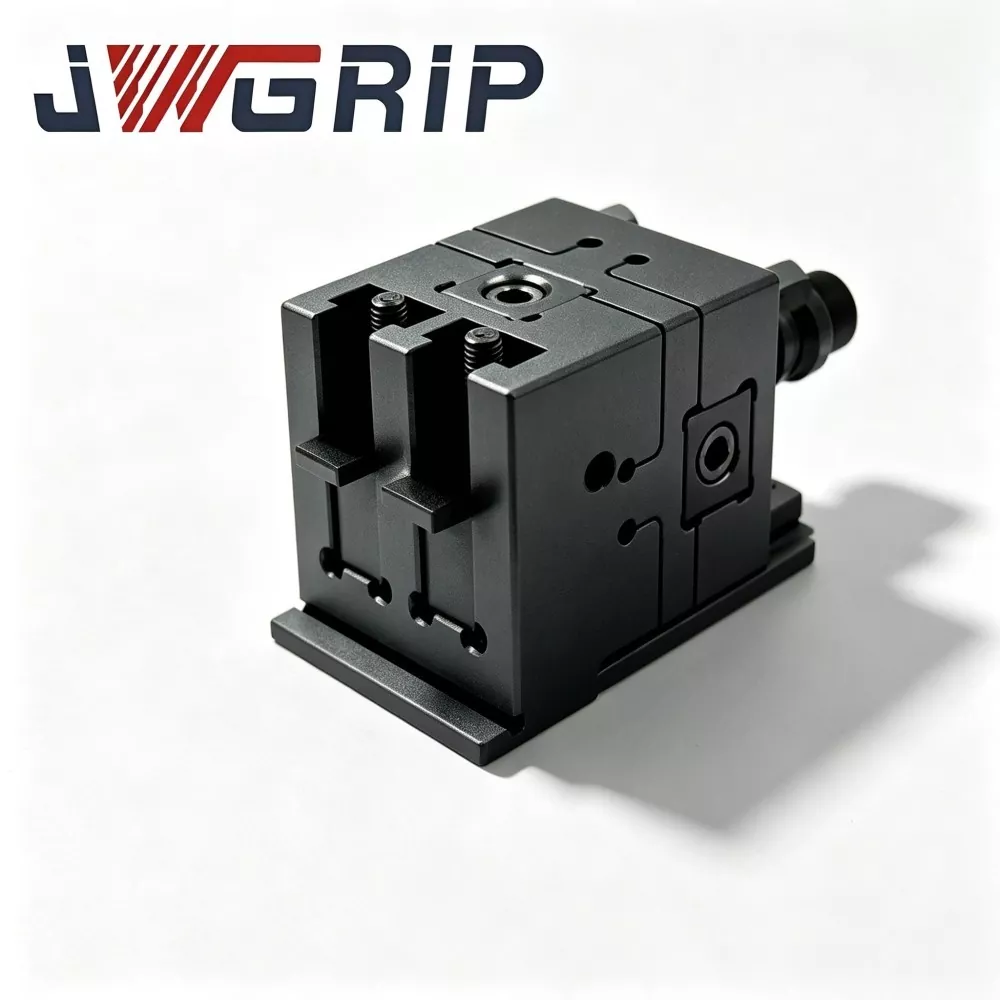
پالت نقطه صفر مغناطیسی UPC: منطق مکان یابی با کمک مغناطیسی متفاوت از طرح های قفل مکانیکی خالص را اتخاذ می کند. پیش موقعیت مغناطیسی پالت را قبل از اعمال قفل مکانیکی رسمی در جای خود نگه می دارد. این عملکرد پیش از موقعیت به طور موثری از لغزش یا جابجایی پالت در حین حرکت ربات با سرعت بالا و اقدامات انتقال سریع جلوگیری می کند. عملکرد قابل توجهی برای قطعات کار با دیواره نازک و مجموعه های وسایل سبک وزن دارد.
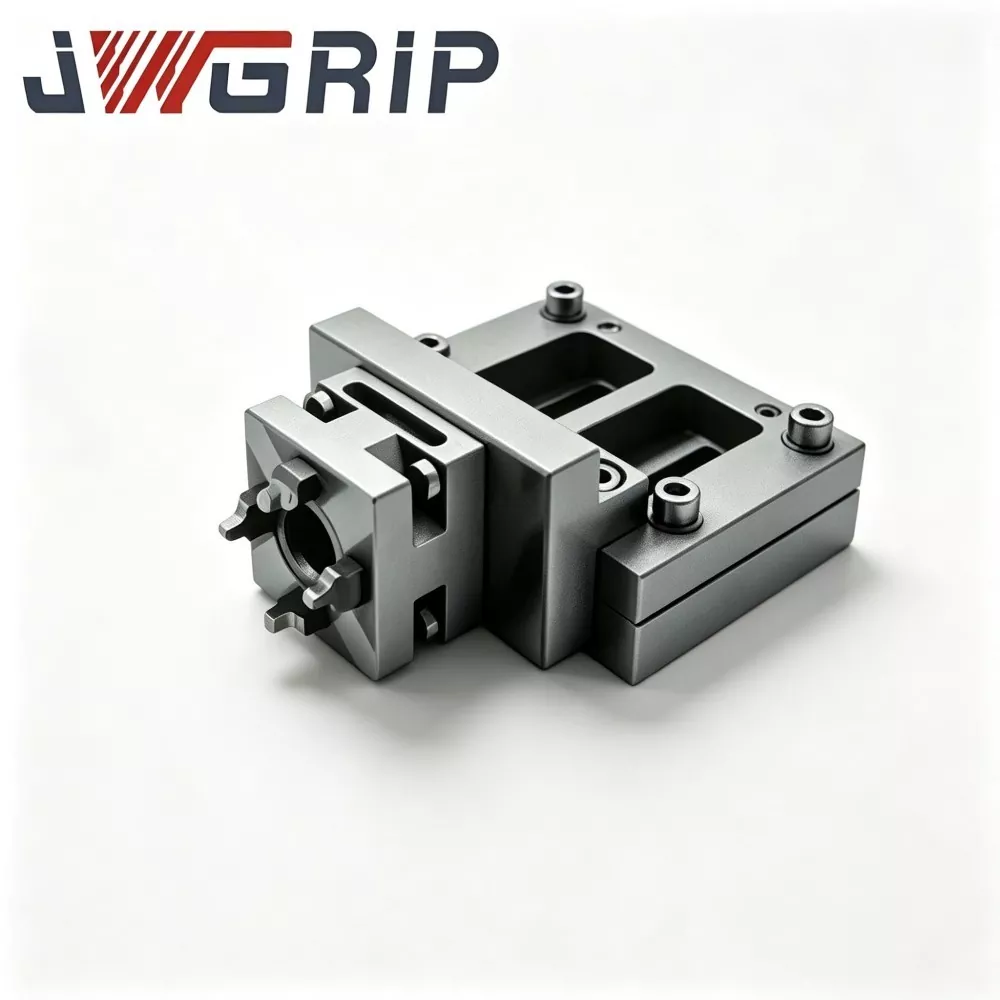
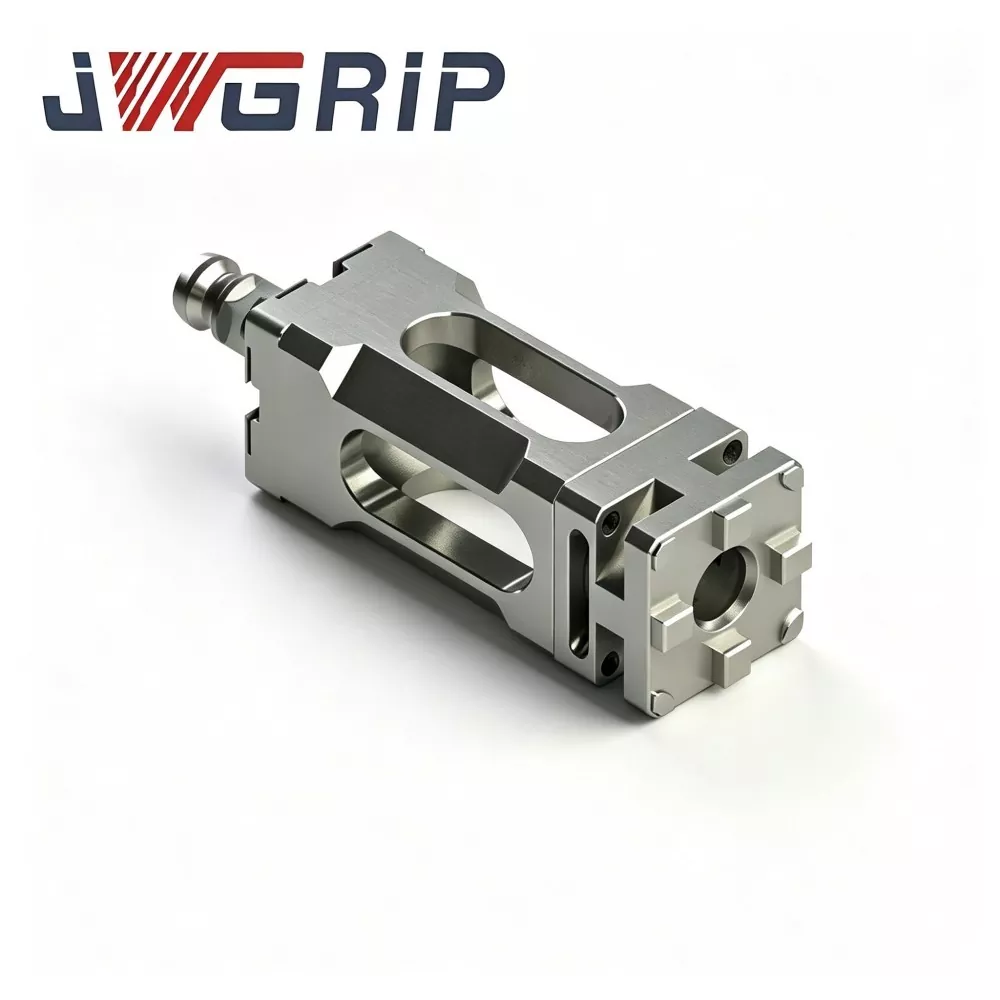
بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات: این بازوی پیوندی به عنوان انتهای اجرایی مکانیکی نصب شده بر روی فلنج های ربات، عملیات گرفتن، بلند کردن و حمل و نقل را برای پالت های هدف انجام می دهد. ابعاد ساختاری آن دقیقاً با مشخصات بیرونی پالتهای سری UPC مطابقت دارد و از خطرات گیر کردن و سقوط در چرخههای رباتیک پرسرعت جلوگیری میکند.
بخشهای مرکزی UPC برای سیستم چاک نقطه صفر: این بخشهای مرکزی به عنوان اجزای کمکی موقعیتیابی قابل تعویض عمل میکنند. آنها تلورانس مبنا را هنگام اتصال پالت ها و چاک های سمت ماشین تنظیم می کنند و انحرافات جزئی مونتاژ ایجاد شده در طول کارکرد طولانی مدت کارگاه را جبران می کنند. آنها عمر مفید کل مجموعه مکان یابی را افزایش می دهند.
مقدمات و قوانین برای تغییر حالت بارگذاری هیبریدی
برای سوئیچینگ حالت مختلط چه آمادگی هایی باید انجام شود؟
استانداردهای داده یکپارچه را هم برای پالت های UPC که توسط ربات سرو می شود و هم برای پالت های دستی که از سری پالت نقطه صفر تهیه می شوند، حفظ کنید. مشخصات pull-stud یکسان قابلیت تعویض فیزیکی را در همان چاک سمت ماشین تضمین می کند.
در هنگام تغییر حالت به چه قوانین عملیاتی نیاز است؟
هنگام تغییر از تولید رباتیک به تنظیم دستی، اپراتورها نیازی به جدا کردن یا اصلاح چاک سمت ماشین ندارند. آنها فقط پالت های ربات گرا سری UPC را با پالت های معمولی با بارگذاری دستی جایگزین می کنند. هیچ کار کاوش مجدد یا تنظیم مجدد داده مورد نیاز نیست.
در گردش کار در حالت مختلط باید مراقب چه خطرات پنهانی باشید؟
به محدودیت وزن ربات در دست گرفتن توجه کنید. وزن کل قطعه کار و یراق آلات نمی تواند از بار نامی بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات بیشتر شود. بارگذاری بیش از حد باعث رانش موقعیت و تغییر شکل مکانیکی می شود.
ارزیابی عملکرد
دقت انتقال تکرار رباتیک: این فقط دقت موقعیت یابی استاتیک پس از قفل کردن نیست. همچنین باید انحراف موقعیت ایجاد شده در کل فرآیند گرفتن، بلند کردن، حرکت و قرار دادن ربات را بررسی کنید. انحراف جزئی در حین انتقال به خطاهای ابعادی آشکار پس از چرخه های پردازش متعدد گسترش می یابد.
سازگاری با محیطی سازههای مغناطیسی: برای کارگاههایی که با تراشههای برش آهنی پر شدهاند، مدلهای پالت نوع مغناطیسی به طراحیهای موثر دفع تراشه نیاز دارند تا از چسبیدن ضایعات آهن به سطوح مغناطیسی و از بین بردن صافی مکان جلوگیری شود.
عملکرد ضد ضربه ساختار مکانیکی: اعمال قرار دادن دست ربات تاثیر تماس خاصی را به همراه دارد. استحکام ساختاری سخت افزار باید ضربه های مکرر مکرر را بدون تغییر شکل دائمی وجوه مرجع محل جذب کند.
ویژگی های متریال و ساخت
بدنه های ساختاری اصلی از فولاد آلیاژی با مقاومت بالا استفاده می کنند. سطوح تماس مکان یابی کلید از طریق فرآیندهای سنگ زنی دقیق چند مرحله ای انجام می شود. مجموعههای پالت نوع مغناطیسی آزمایش پیری تضعیف نیروی مغناطیسی مکرر را انجام میدهند تا اطمینان حاصل شود که ظرفیت پیش موقعیت مغناطیسی پس از هزاران چرخه کاری ثابت میماند.
تمام اجزای سری UPC نقطه صفر سازگاری رابط را با سری Chuck بستن نقطه صفر حفظ می کنند. هنگام معرفی پالتهای دارای قابلیت ربات، کارخانهها مجبور نیستند چاکهای موجود در سمت ماشین را کنار بگذارند. دارایی های سخت افزاری موجود می توانند در طرح تولید خودکار جدید به کار خود ادامه دهند.
پشتیبانی اصلاح غیراستاندارد ابعاد شیار، تنظیم شدت نیروی مغناطیسی و اندازههای فلنج نصب بازوی اتصال را پوشش میدهد و با استانداردهای مختلف فلنج مارک روباتهای رایج در بازار سازگار است.
تعمیر و نگهداری روزانه
سخت افزار مکان یابی ربات گرا تنها با نصب ساده عملکرد کاملی را ارائه نمی دهد. مدیریت روزانه باید تنظیم پارامتر حرکت ربات، تمیز کردن منظم تراشه روی سطوح مغناطیسی و بازرسی دورهای از فاصله اتصال بازو را ترکیب کند. حتی سختافزار مدولار درجه بالا نیز در صورت حذف مراحل نگهداری معمول، خطرات پنهانی ایجاد میکند. بسیاری از موارد کم کارایی پروژه های اتوماسیون ناشی از نادیده گرفته شدن بازرسی روزانه است تا نقص خود سخت افزار.
- View as
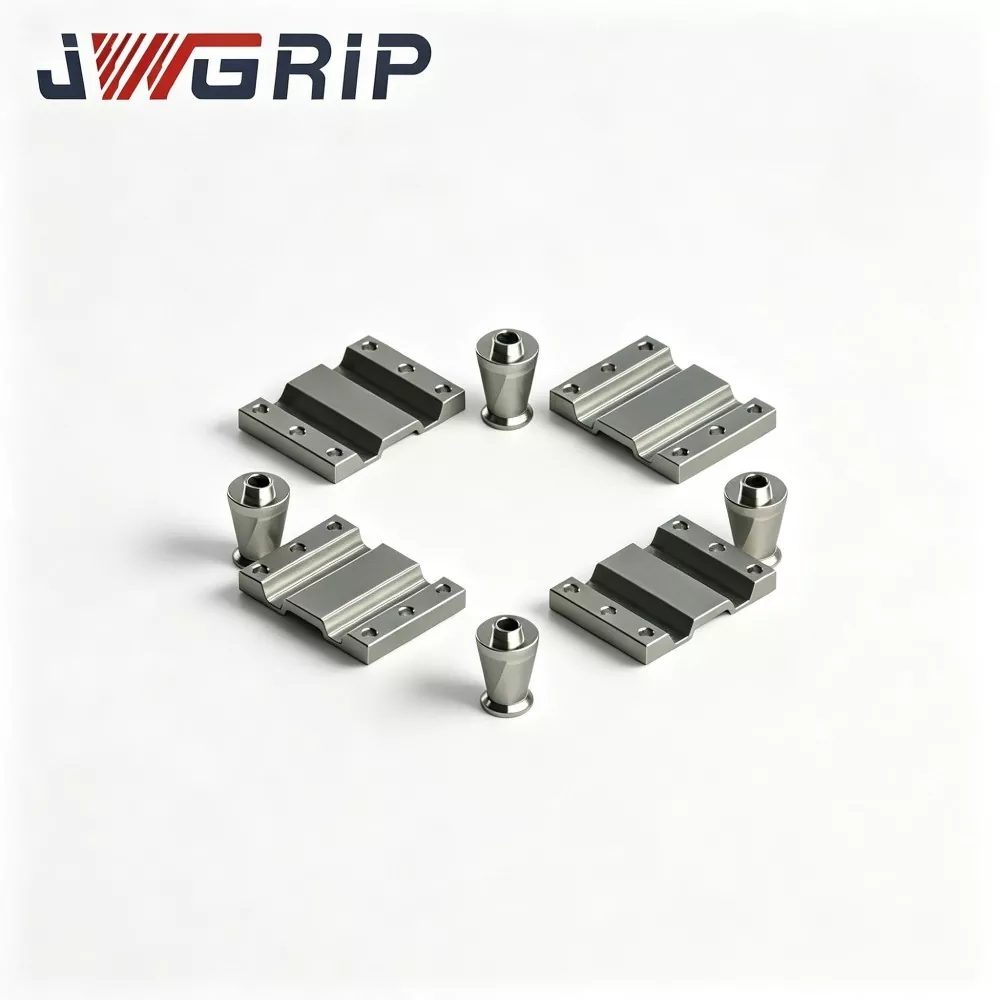
بخش های مرکزی UPC برای سیستم بستن نقطه صفر
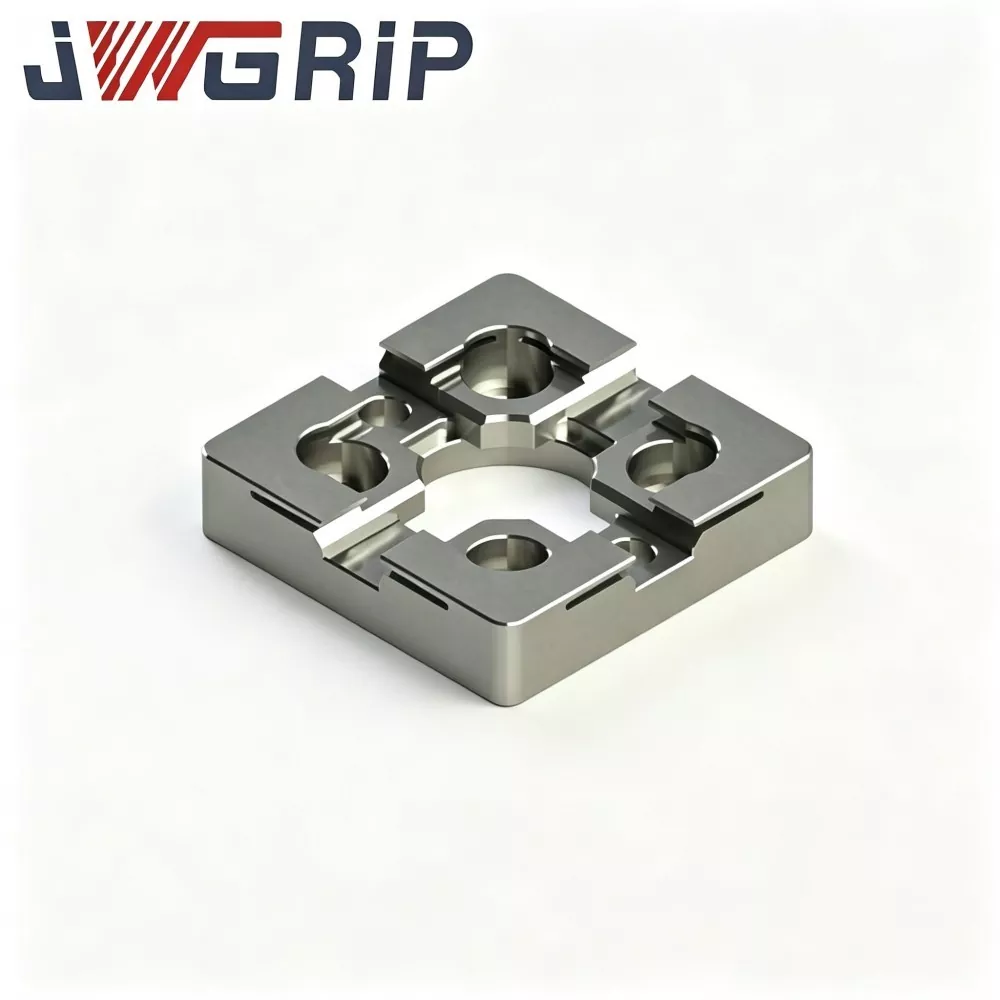
JWGRIP سازنده و تامین کننده حرفه ای بخش های مرکزی UPC سفارشی برای سیستم بستن نقطه صفر در چین است که مشخصات استاندارد کاملاً موجود است. بهعنوان لوازم جانبی پشتیبانی ضروری که بهطور حرفهای برای سیستمهای UPC نقطه صفر طراحی شدهاند، این بخشهای مرکزی به عنوان اجزای اصلی تطبیق و نگهداری برای واحدهای گیره نقطه صفر عمل میکنند. با استفاده از مواد فولادی آلیاژی با سختی بالا و فناوری پردازش دقیق استاندارد شده، میتوان آنها را مستقیماً با تمام چاکهای نقطه صفر استاندارد UPC و بدون لوازم جانبی اضافی سازگار کرد، از مونتاژ استاندارد و اصلاح سفارشی برای برآورده کردن نیازهای تطبیق تجهیزات مختلف و ارتقاء تجهیزات پشتیبانی کرد.
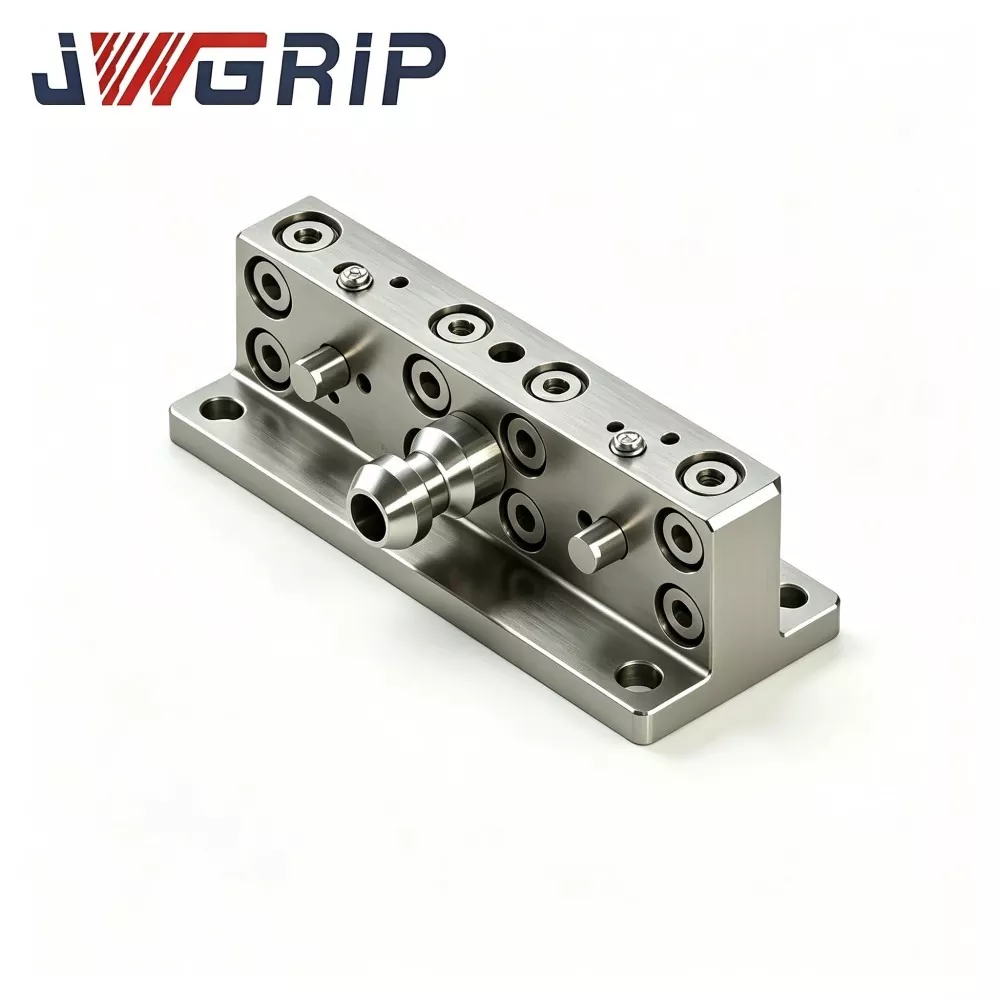
بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات
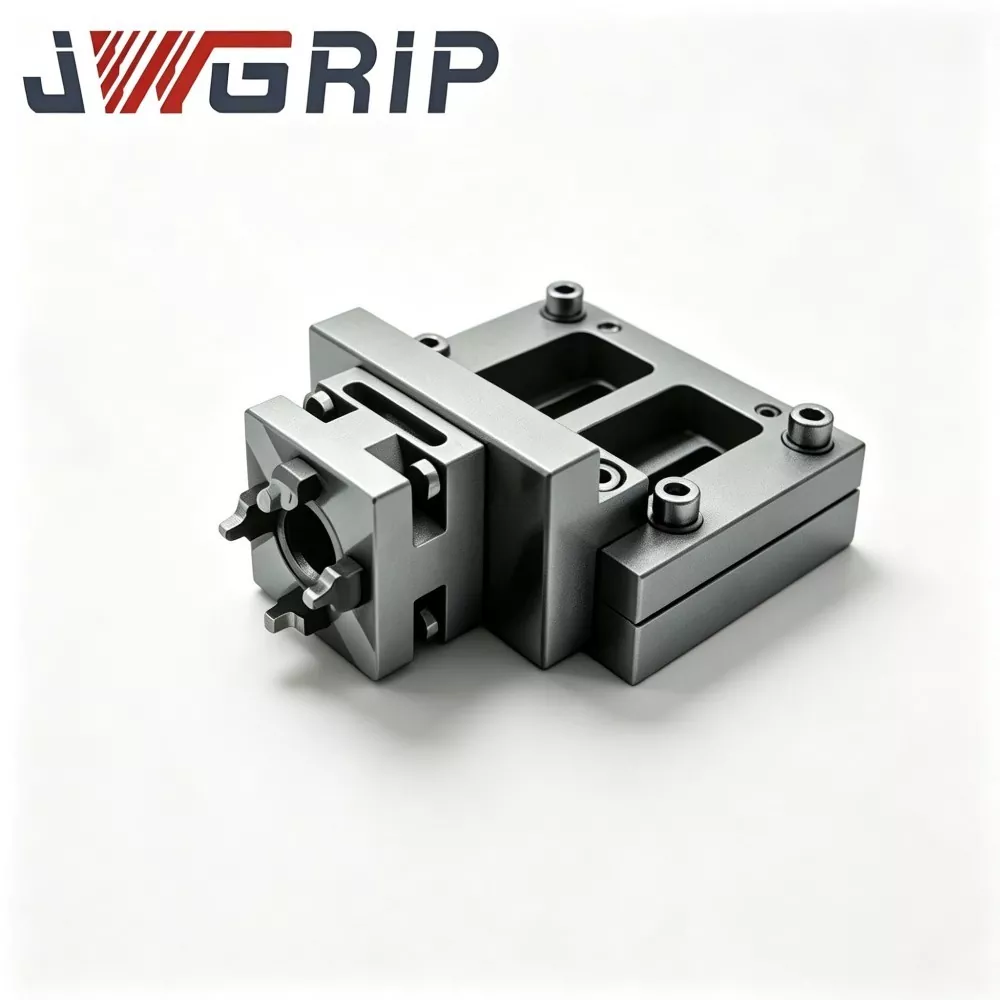
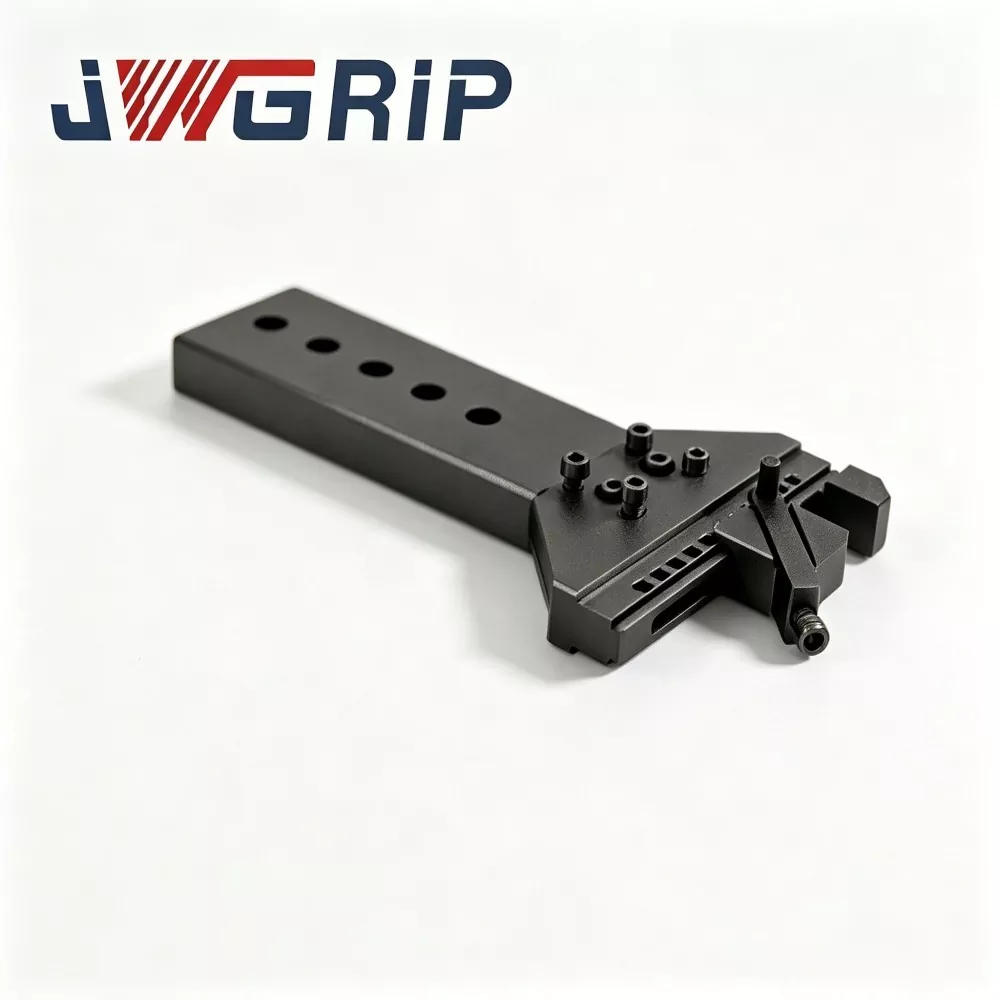
JWGRIP یک صادر کننده OEM حرفه ای بازوی اتصال لولای UPC برای تعویض ابزار تغییر سریع ربات در چین است. این یک جزء اتصال ساختاری اصلی است که بهویژه برای تعویض خودکار رباتها و سلولهای تولید انعطافپذیر CNC بدون سرنشین طراحی شده است. این بازوی اتصال لولای بهینه شده به عنوان واسطه انتقال نیرو بین ربات های افکتور انتهایی و مجموعه های پالت نقطه صفر UPC، قفل و باز کردن مکانیکی پالت های نقطه صفر را صرفاً از طریق حرکت محور ربات انجام می دهد و نیاز به دستگاه های رانندگی کمکی پنوماتیک و هیدرولیک اضافی را از بین می برد.
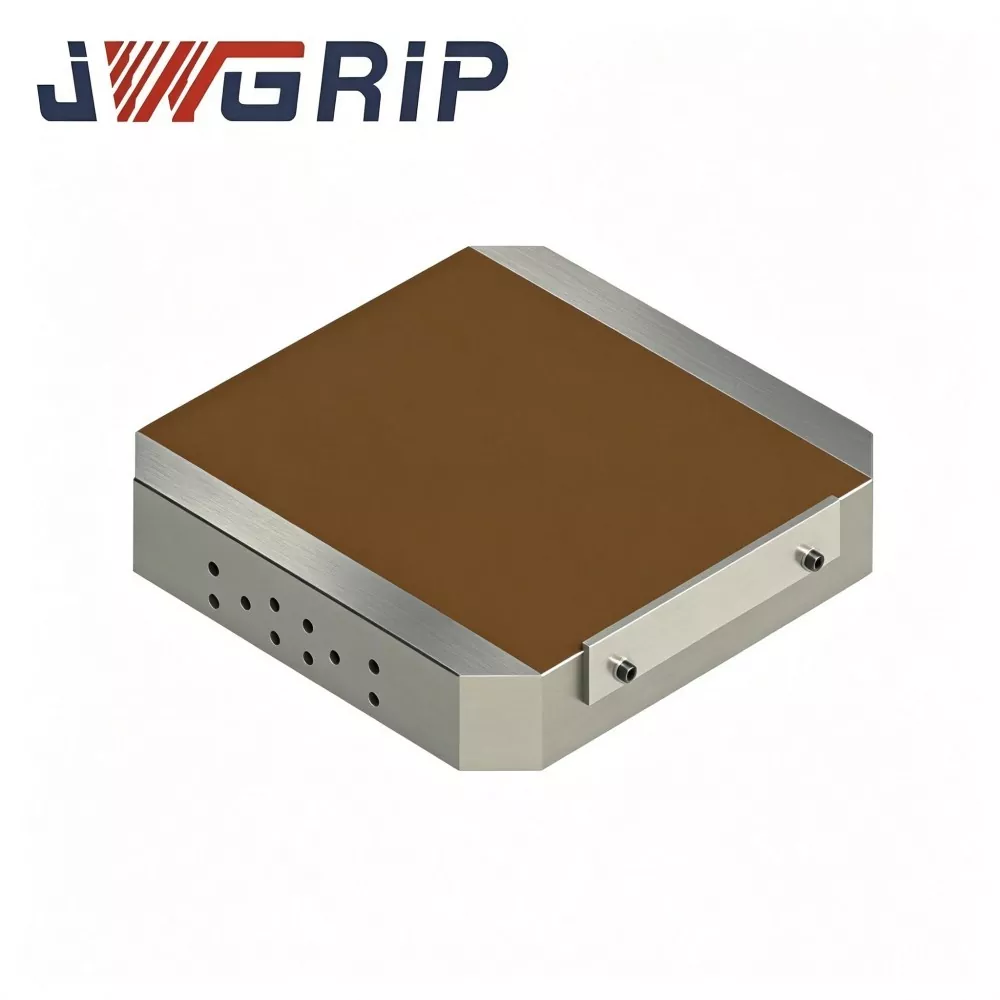
پالت نقطه صفر مغناطیسی UPC
JWGRIP یک صادر کننده حرفه ای و عمده فروش مستقیم کارخانه در چین است که پالت نقطه صفر مغناطیسی UPC را تامین می کند و راه حل های گیره با کارایی بالا را برای کارگاه های CNC فرز، آسیاب و EDM ارائه می دهد. این واحد پالت یکپارچه ساختار موقعیت یابی با تغییر سریع نقطه صفر استاندارد UPC را با یک چاک مغناطیسی دائمی با کارایی بالا ادغام می کند و محدودیت های فیزیکی فک های گیره مکانیکی سنتی را می شکند.
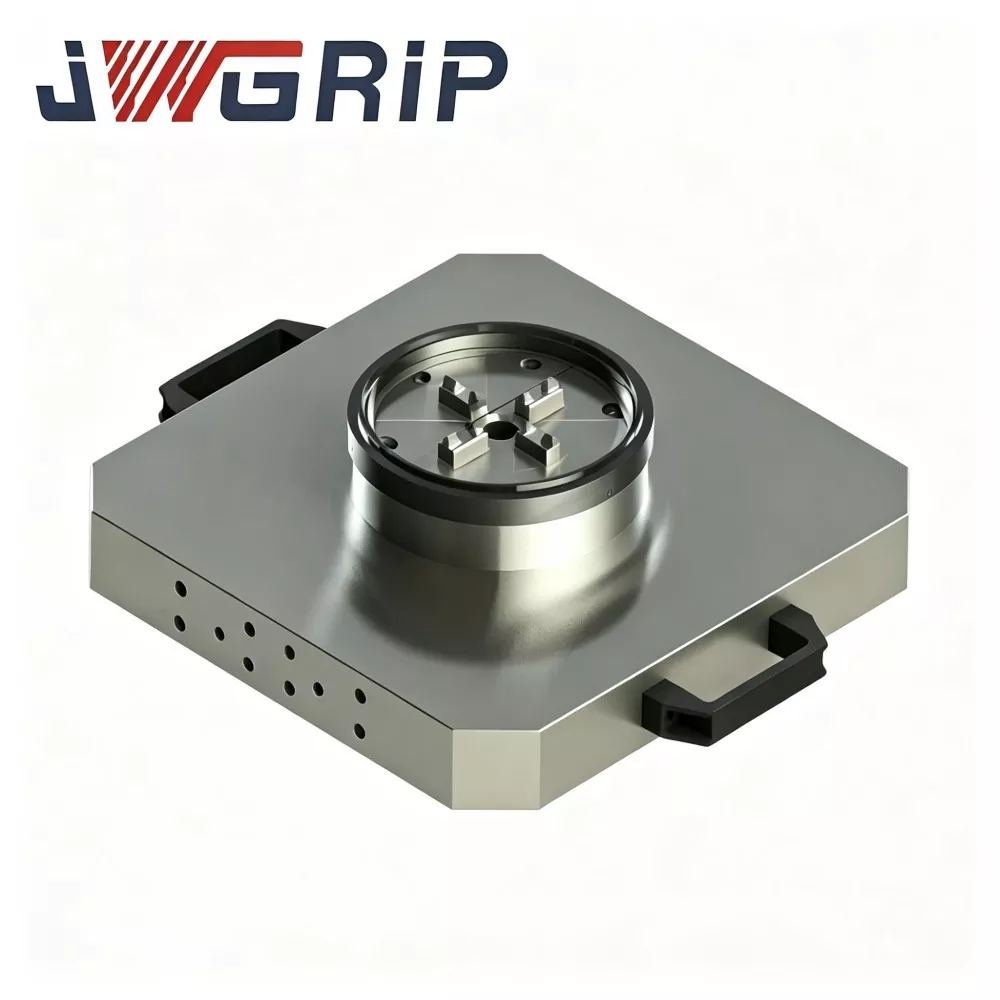
پالت نقطه صفر UPC با چاک برق
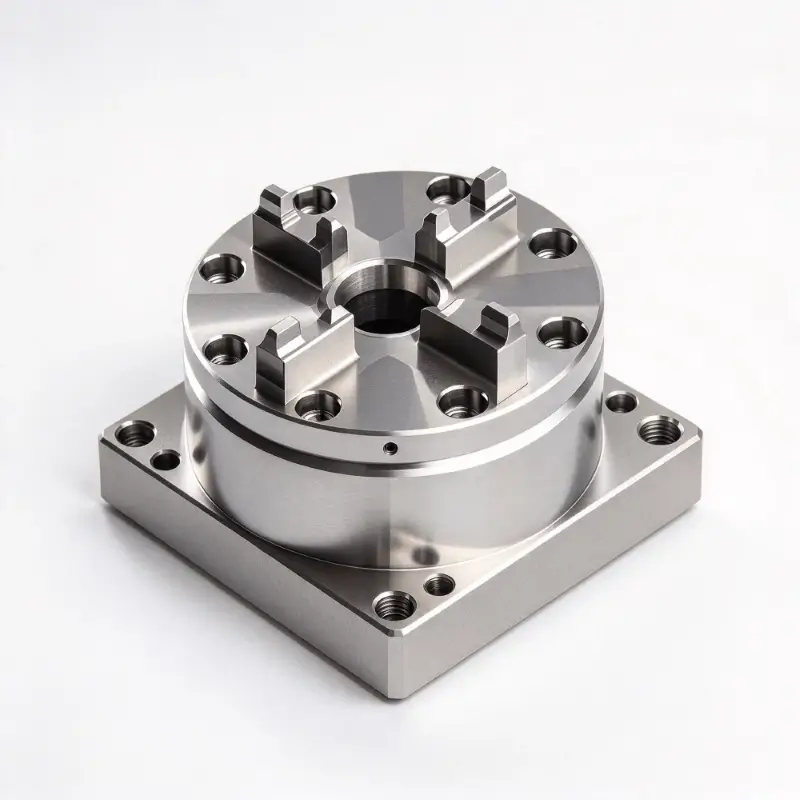
JWGRIP سازنده و تامین کننده پالت حرفه ای UPC Zero Point با چاک برق در چین است. این یک دستگاه گیره یکپارچه با دقت بالا است که برای ماشین های کامپوزیت تراشکاری مدرن و مراکز ماشینکاری عمودی ساخته شده است. این محصول به طور خلاقانه مکانیزم قفل نقطه صفر استاندارد UPC و چاک برق را در یک ساختار پالت یکپارچه ادغام می کند و نیاز به تهیه جداگانه و مونتاژ در محل پایه نقطه صفر و لوازم جانبی چاک مستقل را از بین می برد.
JWGRIP یک تولید کننده و تامین کننده حرفه ای سری موقعیت یابی نقطه صفر UPC در چین است. ما به گرمی از شما به عمده فروشی محصولات با کیفیت بالا با قیمت رقابتی از کارخانه ما استقبال می کنیم.
توصیه های خبری