فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ربات حرفه ای تولید کننده سری گریپر تغییر سریع برای اتوماسیون صنعتی
به عنوان یک تامین کننده مقاوم سازی متمرکز بر اتوماسیون سری Robot Change Quick Change Gripper،JWGRIPآداپتورهای کوپلینگ سینی، ماژولهای دستگیره انتهای ربات و بازوهای گرفتن مفصلی با تست خستگی مکانیکی و تولید دستهای استاندارد شده برای کارگاههای CNC و یکپارچهکنندههای اتوماسیون که همزمان با حفظ زیرساختهای کار دستی موجود، به دنبال اتوماسیون خط جزئی هستند. این سخت افزار سوئیچینگ سمت ربات، موانع اصلی ارتقا را بدون تعویض کامل وسایل حذف می کند. جفت شده با سری موقعیت یابی نقطه صفر UPC وسری پالت نقطه صفر، جریانهای کار حمل و نقل خودکار کامل مواد را برای انتقال بدون درز قطعه کار بین ایستگاه های ربات و ایستگاه های تنظیم دستی ایجاد می کند. کنترل های تحمل قفل مکانیکی دقیق و پین موقعیت یابی در تولید انبوه برای تضمین پایداری مکان یابی درازمدت تحت شرایط مختلط تولید خودکار دستی استفاده می شود.
پیام خطا
تعداد زیادی از ماشینفروشیها قبلاً دارای سیستمهای ثابت دستی بالغ هستند. هنگامی که مدیران کارخانه قصد معرفی رباتیک را دارند، اغلب تصور می کنند که خرید یک بازوی ربات به تنهایی نتایج تولید را کاهش می دهد. در واقعیت، بدنههای ربات تنها دستگاههای اجرای حرکت هستند. رباتها بدون سختافزار سوئیچینگ اثرگذار پایانی منطبق، نمیتوانند پالتها و وسایل موجود را در محل تولید بهطور قابلاطمینانی بگیرند، بلند کنند و مکانیابی کنند.
چه پیامدهای منفی ناشی از تطبیق ضعیف سخت افزار در دست گرفتن ربات است؟
اتصال شل، موقعیت گرفتن افست یا افتادن تصادفی پالت ممکن است در حین حرکت ربات با سرعت بالا رخ دهد. بسیاری از پروژه های اتوماسیون نه به دلیل نقص کنترلر ربات، بلکه به دلیل اتصال سخت افزاری ناسازگار بین فلنج ربات و حامل قطعه کار، از زمان کم کار رنج می برند.
چگونه پس از افزودن سخت افزار ربات، گردش کار راه اندازی دستی موجود را حفظ می کنید؟
بسیاری از طرحهای تبدیل اتوماسیون اولیه، کارگاهها را مجبور میکنند حالت تمام اتوماتیک را انتخاب کنند و مداخله دستی راحت را کنار بگذارند. در دنیای واقعی تولید مختلط دسته ای کوچک، اپراتورها هنوز باید به صورت دستی جاهای خالی مخصوص شکل را بارگیری کنند، قطعات نیمه تمام را بازرسی کنند یا جداسازی قطعه کار اضطراری را انجام دهند.
آیا سخت افزار سوئیچینگ انتهای ربات فقط برای تولید انبوه کاملاً بدون نظارت استفاده می شود؟
این یک سوء تفاهم رایج است. همچنین برای کارگاه های نیمه خودکار حالت هیبریدی ارزش زیادی دارد. اپراتورها می توانند کار آماده سازی دستی پیچیده را به صورت آفلاین به پایان برسانند و ربات ها وظایف تکراری حمل و نقل پالت را بر عهده می گیرند.
تفاوت های عملکردی
کوپلینگ سینی گریپر ربات با تغییر سریع: این جزء اتصال میانی، رابطه تطابق مکانیکی پایداری را بین ماژول های گرفتن و پالت های هدف برقرار می کند. انحراف موقعیت جزئی ایجاد شده توسط خطاهای موقعیت یابی حرکت ربات را جذب می کند و از آسیب برخورد صلب بین سازه های مکانیکی در طول چرخه های انتقال با سرعت بالا جلوگیری می کند.
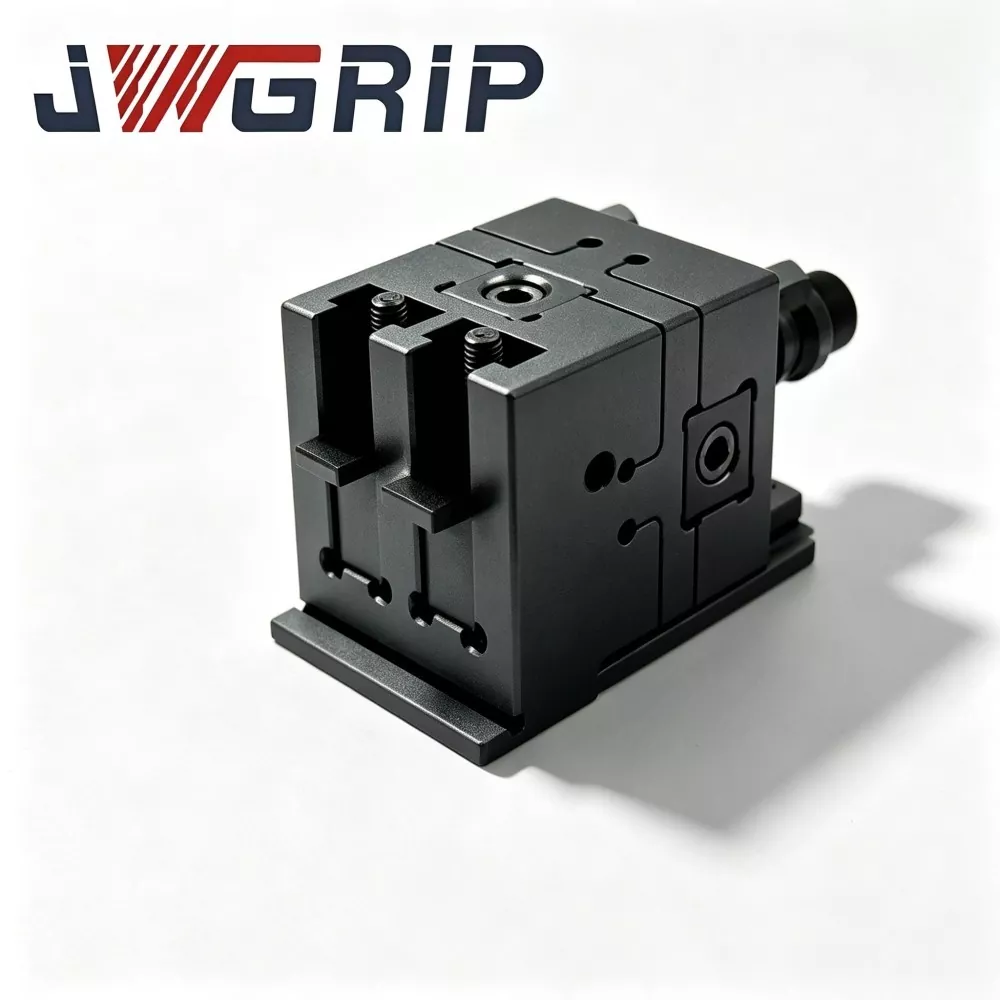
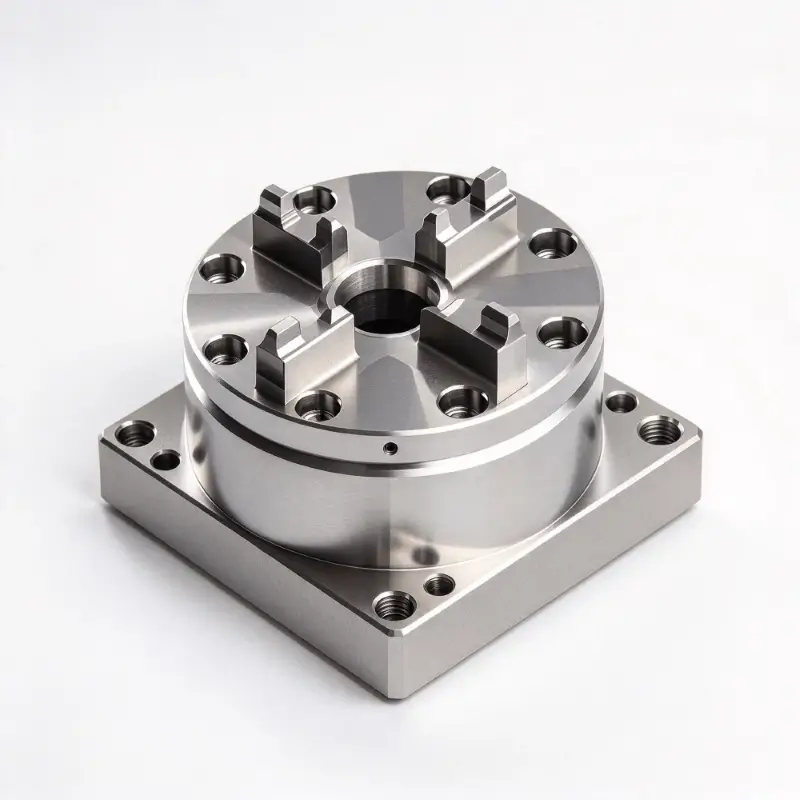
ماژول دستگیره تعویض سریع ربات N160: این ماژول نصب شده روی فلنج هسته ای به عنوان واحد پایه نصب شده مستقیماً روی فلنج خروجی ربات عمل می کند. این رابط قفل استاندارد شده برای بازوهای بعدی را فراهم می کند، که امکان تعویض سریع ابزارهای انتهایی مختلف را بدون تغییر مکرر پارامترهای برنامه ربات فراهم می کند.
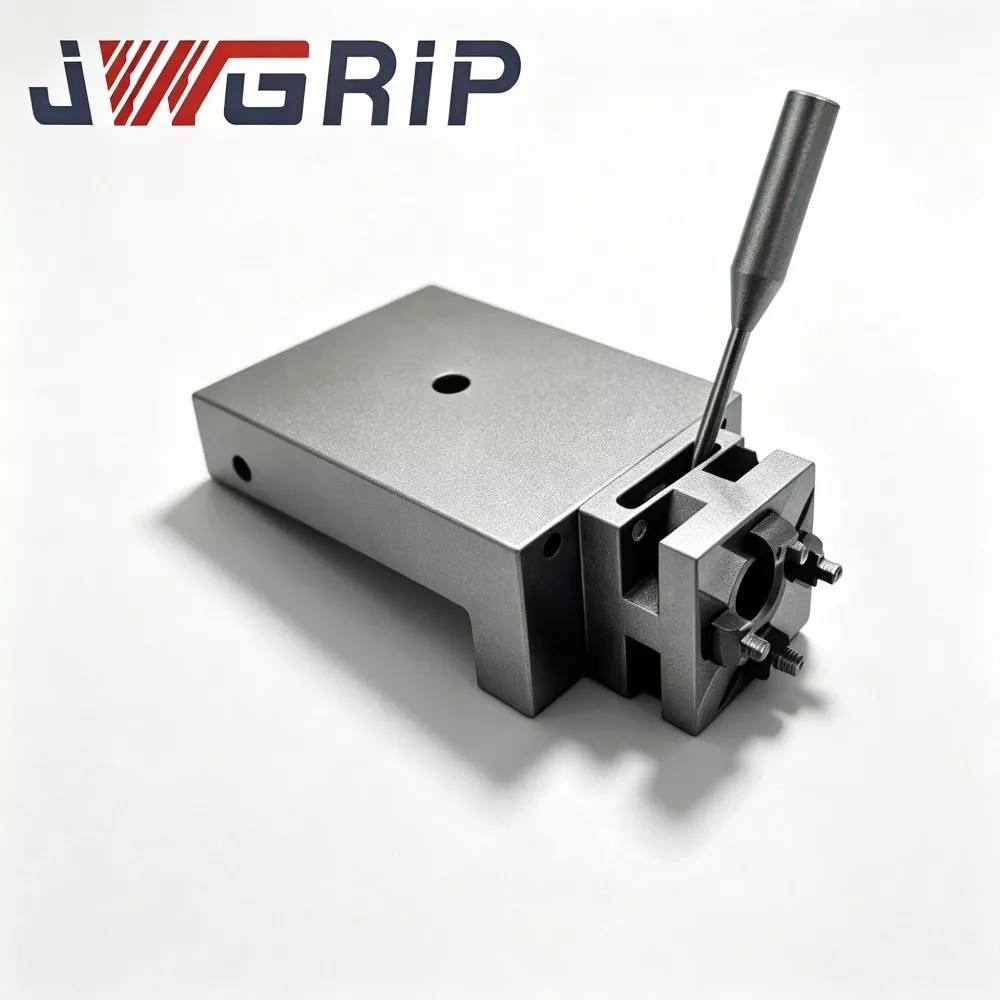
بازوی اتصال لولا N160 برای دستگیره تغییر سریع ربات: بازوی اجرایی متحرک که به طور فیزیکی با خطوط بیرونی پالت تماس می گیرد. طرح کلی ساختاری آن با توجه به هندسه لبه پالت بهینه شده است و نیروی چنگ زدن به سبک بسته بندی پایدار را فراهم می کند. در حین حرکت مسیر ربات از لغزش تحت شتاب و کاهش سرعت جلوگیری می کند.
شاخص های اصلی ارزیابی
چگونه می توان تأیید کرد که آیا بار نامی مطابق با تقاضاهای واقعی تولید است؟
کاربران نمی توانند صرفاً به داده های بار اسمی بازوی ربات مراجعه کنند. آنها باید وزن کل شامل ماژول گیره، بازوی اتصال، پالت، فیکسچر و قطعه کار خام را محاسبه کنند. بیش از حد بار کامپوزیت، سایش مکانیکی را تسریع کرده و خطر سقوط پنهان را ایجاد می کند.
چرا دقت موقعیت یابی مکرر عمل گرفتن به همان اندازه دقت چاک نقطه صفر مهم است؟
حتی اگر چاک های سمت ماشین دقت در سطح میکرون داشته باشند، اگر گیره ربات در هنگام چیدن و قرار دادن پالت ها انحراف موقعیت زیادی ایجاد کند، دقت کلی سیستم تا حد زیادی کاهش می یابد. خطای موقعیت یابی سمت دستگیره به کل حلقه نگهداری منتقل می شود.
چه عوامل محیطی را باید برای سخت افزار پایانی ربات در نظر گرفت؟
پایانههای روباتی در قسمتهای محیطی ماشینابزار کار میکنند که با برش مایع خنککننده، تراشههای فلزی و غبار روغن پاشیده میشوند. عملیات سطح سخت افزار و عملکرد آب بندی باید در برابر خوردگی و گیر کردن تراشه در موقعیت های متحرک مفصل مقاومت کند.
چگونه می توان اتصال بدون درز را با سخت افزار محیطی نقطه صفر انجام داد؟
برای همکاری با سری موقعیت یابی نقطه صفر UPC چه پیش نیازهایی لازم است؟
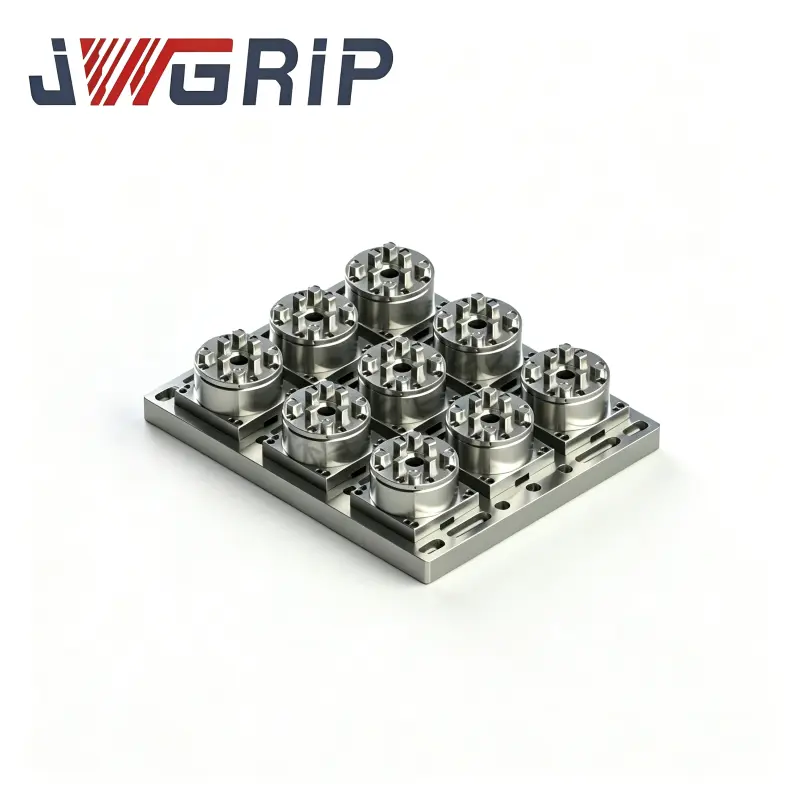
برای پالتهای هدف، ابعاد کانتور بیرونی را ثابت نگه دارید. هندسه بازوی پیوند لولا باید با ساختار لبه پالت سری UPC مطابقت داشته باشد، به طوری که ربات ها بتوانند عملیات چیدن پایدار را برای پالت های سازگار با ربات انجام دهند.
تطبیق با سری پالت نقطه صفر چه مزایایی به همراه دارد؟
با آداپتور کوپلینگ سینی، ربات ها همچنین می توانند پالت های معمولی را که به صورت دستی استفاده می شوند، کنترل کنند. مغازه ها برای تحقق تبدیل نیمه خودکار، محافظت از سرمایه گذاری سخت افزاری قبلی، نیازی به تعویض تمام پالت های موجود ندارند.
در عملیات حالت ترکیبی باید از چه خطرات پنهانی اجتناب کرد؟
از استفاده مختلط از پالت ها با ابعاد بیرونی مختلف در یک منطقه کاری ربات جلوگیری کنید. اندازه های مختلف طرح باعث می شود موقعیت گرفتن نادرست باشد. مدیریت طبقه بندی پالت دقیق باید در محل انجام شود.
ویژگی های مواد و فرآیند سخت افزار
بدنههای ساختاری اصلی ماژولهای گیره و بازوهای اتصال از فولاد آلیاژی با استحکام بالا استفاده میکنند. سطوح تماس کلیدی و قفل کننده، کربوهینگ و سنگ زنی دقیق را دریافت می کنند. هر جزء تمامشده قبل از ارسال، آزمایش خستگی چرخهای رهاسازی مکرر را انجام میدهد. تغییر شکل ساختاری تحت شرایط بار کامل نامی به شدت کنترل می شود.
ابعاد اتصال فلنج از استانداردهای اصلی رابط ربات صنعتی پیروی می کند. موقعیتهای سوراخ نصب کلید قابلیت تعویض را حفظ میکنند و کار اصلاح ثانویه را در طول نصب در محل کاهش میدهند.
خدمات انطباق سفارشی، تنظیم ضربه، صفحات تبدیل فلنج ویژه و درمان سطح ضد سایش را برای تناسب با خطوط غیر استاندارد پالت و برندهای مختلف ربات پوشش می دهد.
یادداشت های برنامه
اجزای دستگیره سمت ربات در طول هر چرخه حرکتی تأثیر شتاب-کاهش مکرر را تحمل می کنند. تجمع تراشه در داخل مفاصل لولا مقاومت حرکتی را افزایش می دهد و باعث ایجاد افست چنگ زدن می شود. تمیز کردن و روغن کاری دوره ای مفصل باید در چک لیست های تعمیر و نگهداری تجهیزات روزانه گنجانده شود. عملکرد مداوم بدون تعمیر و نگهداری معمول، به تدریج پایداری در دست گرفتن را کاهش می دهد، حتی برای اجزای اتوماسیون به خوبی مهندسی شده.
- View as
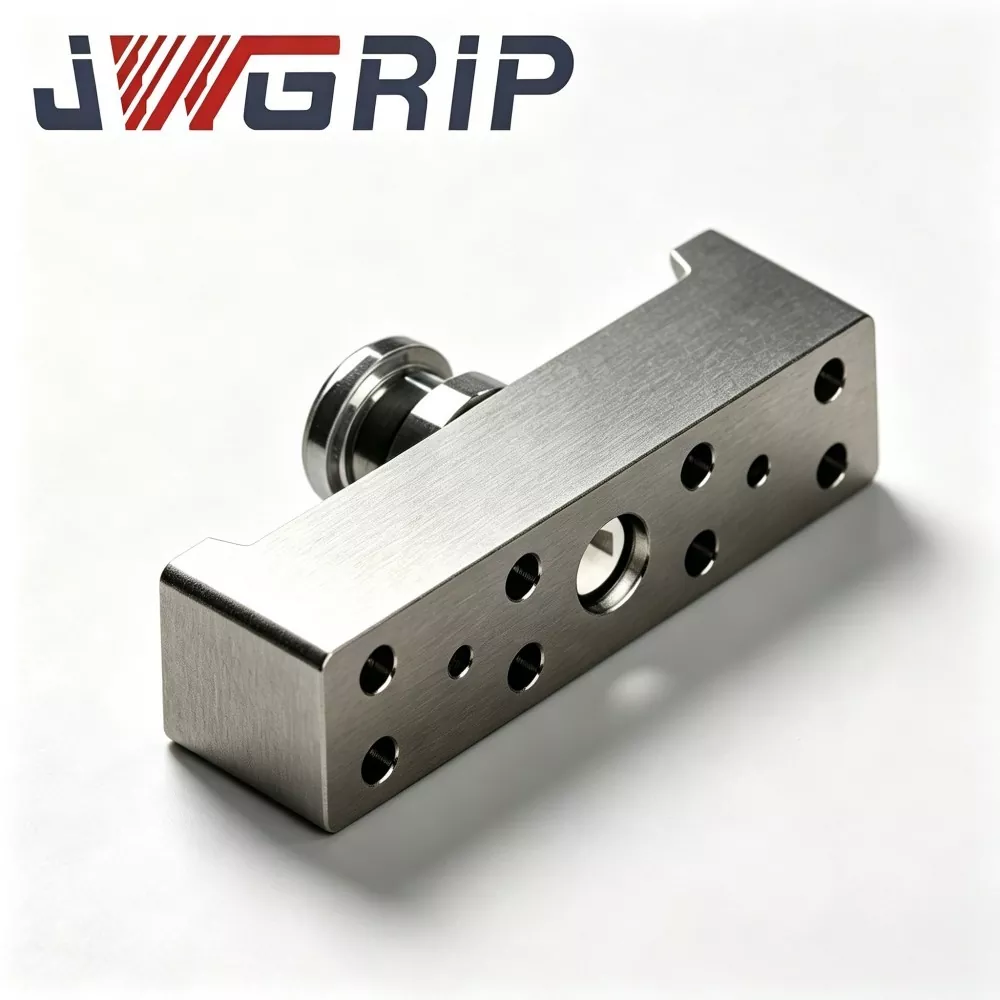
بازوی اتصال لولا N160 برای دستگیره تعویض سریع ربات
JWGRIP تولید کننده و تامین کننده حرفه ای بازوی اتصال لولای N160 برای دستگیره تغییر سریع ربات در چین است که خدمات Factory Direct را با محصولات استاندارد کاملاً موجود در انبار برای پشتیبانی از استقرار پروژه اتوماسیون جهانی و تعمیر و نگهداری کارگاه ارائه می دهد. این یک جزء راندن لولای انتقال نیرو هسته ای با کارایی بالا است که به طور خاص برای ماژول های گیره تعویض سریع ربات سری N160 مهندسی شده است. این ساختار بهینه انتقال نیرو و فناوری شکلدهی یکپارچه فورج گرم را در یک واحد عملکردی ادغام میکند و به عنوان بخش سینماتیکی کلیدی است که نیروی محرکه پیستون خطی را به حرکت گیرهای نوسانی فک گیره تبدیل میکند.
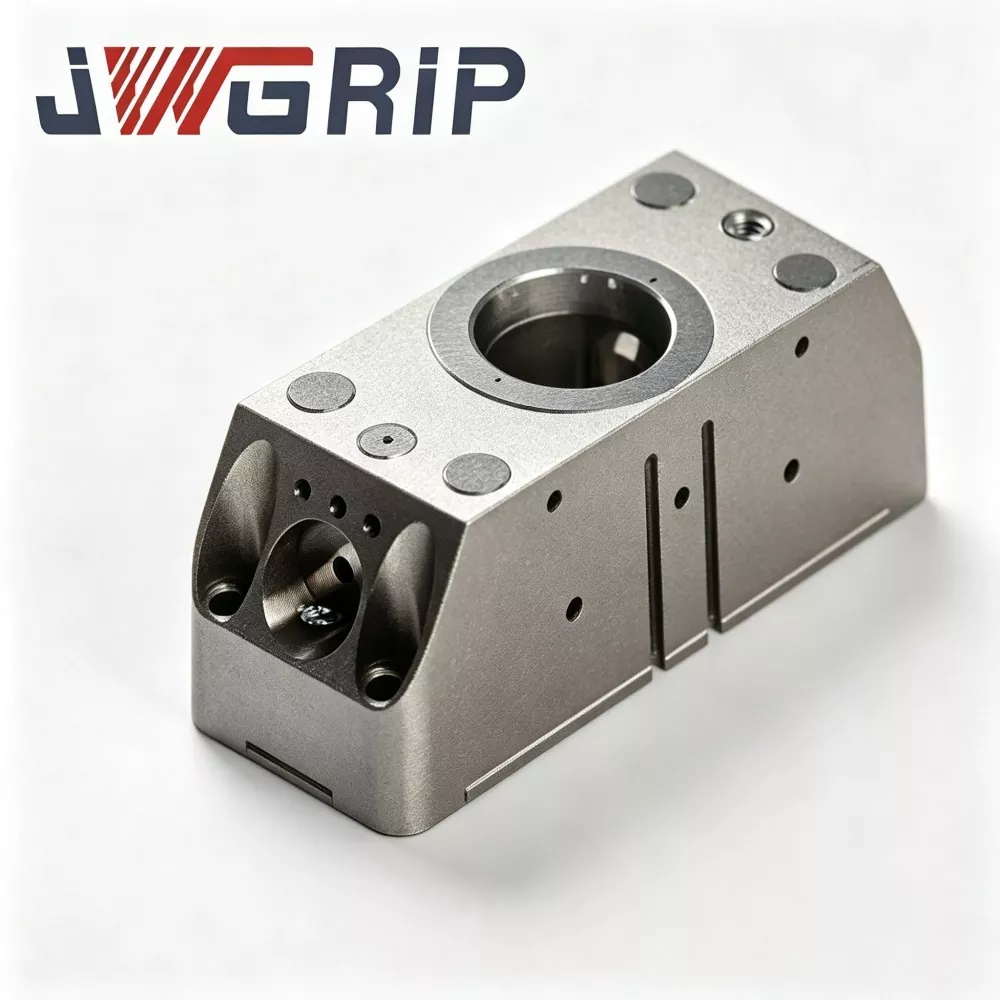
N160 Robot Change Gripper Module
JWGRIP تولید کننده و تامین کننده حرفه ای ماژول گیره تغییر سریع ربات N160 در چین است که از خرید سفارش انبوه پشتیبانی می کند و قیمت واقعی کارخانه را برای شرکای پروژه اتوماسیون جهانی ارائه می دهد. این یک واحد اجرای ربات یکپارچه به تازگی ارتقا یافته است که مخصوص خطوط تولید بدون سرنشین انعطاف پذیر مدرن طراحی شده است. گیره موازی پنوماتیک و رابط تعویض سریع ربات به طور خلاقانه ای در یک بدنه واحد مدولار ادغام می شود و نیاز به دیسک های تعویض سریع جداگانه و مجموعه گیره مستقل را از بین می برد و نیازی به فلنج های اتصال چند لایه اضافی یا لوازم جانبی انتقالی ندارد.
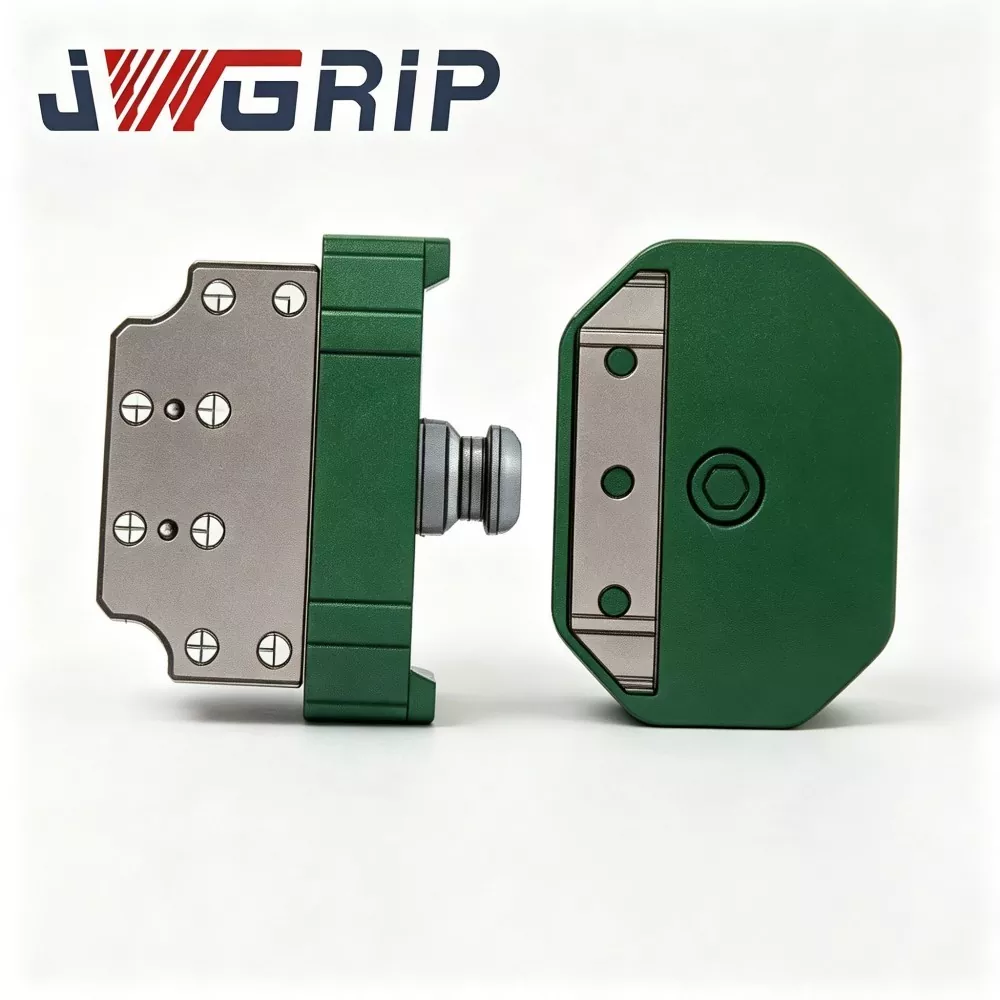
کوپلینگ سینی گریپر ربات تعویض سریع
JWGRIP تولید کننده و تامین کننده کوپلینگ سینی دستگیره تعویض سریع ربات حرفه ای در چین است. این یک جزء سوئیچینگ یکپارچه نهایی ربات است که به ویژه برای خطوط تولید خودکار بدون سرنشین انعطاف پذیر طراحی شده است. این پیکربندی ساختاری فولاد آلیاژی با استحکام بالا و فرآیند سنگ زنی دقیق را در یک واحد ادغام می کند و تعویض ابزار روباتی کاملاً خودکار را بدون دخالت دستی در حین تعویض گیره ها، سینی ها و سایر ابزارهای انتهایی انجام می دهد.
JWGRIP یک تولید کننده و تامین کننده حرفه ای ربات سری گریپر تغییر سریع در چین است. ما به گرمی از شما به عمده فروشی محصولات با کیفیت بالا با قیمت رقابتی از کارخانه ما استقبال می کنیم.
توصیه های خبری