فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
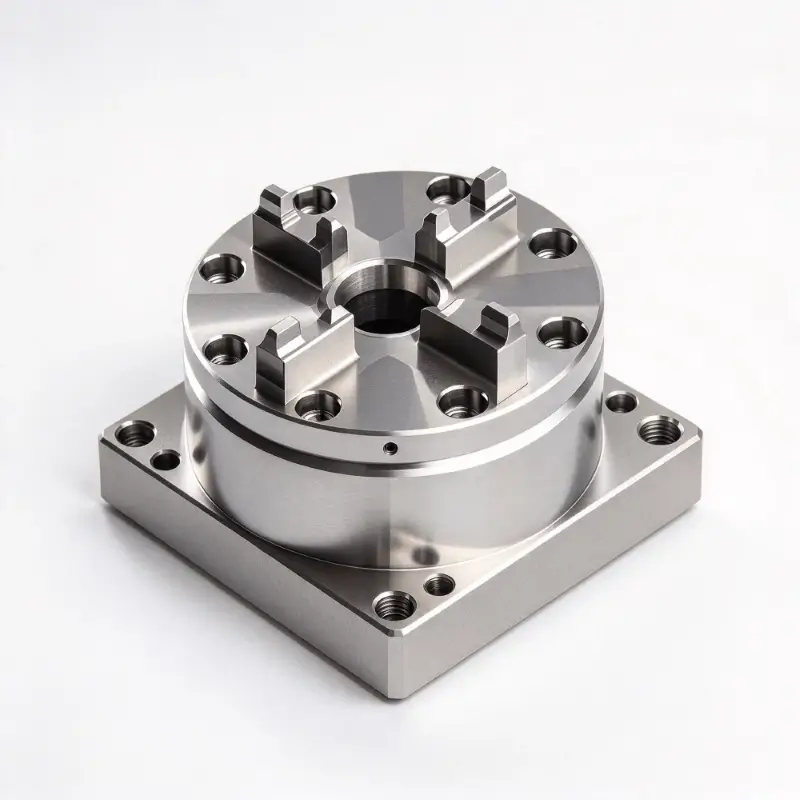
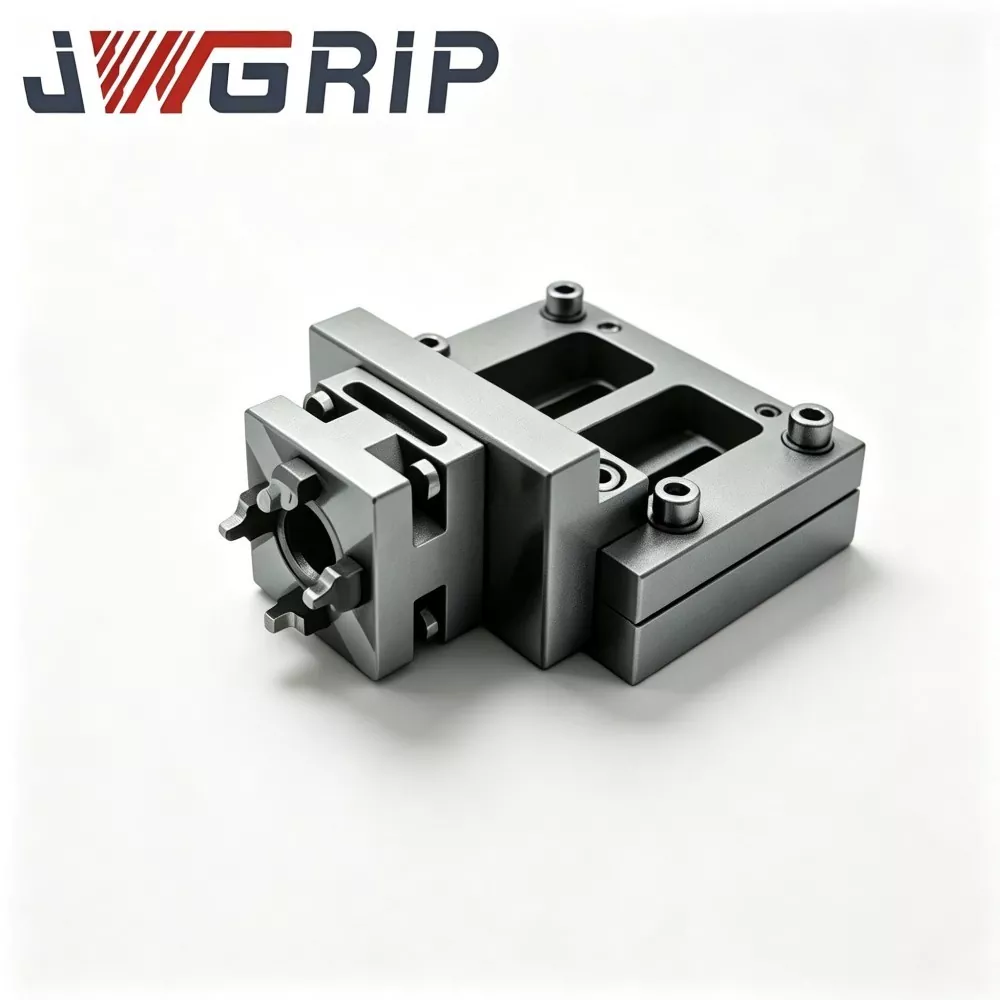
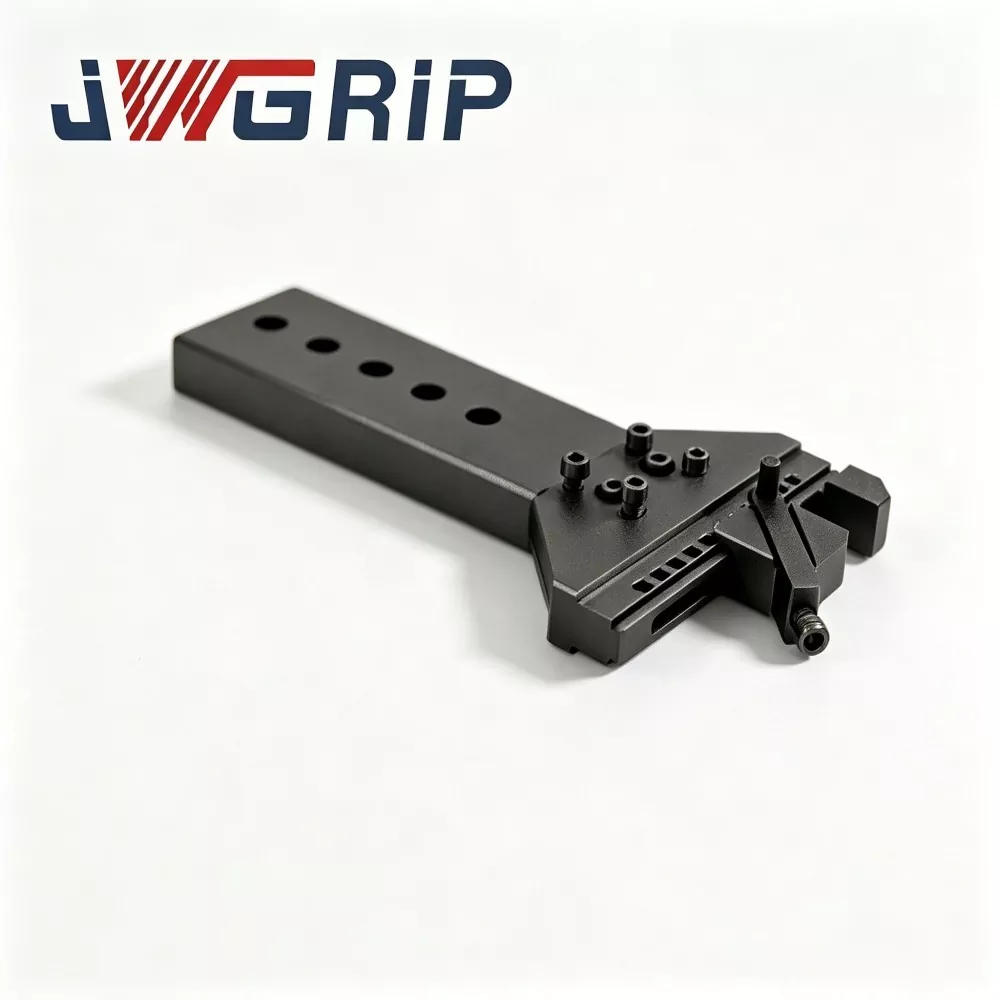
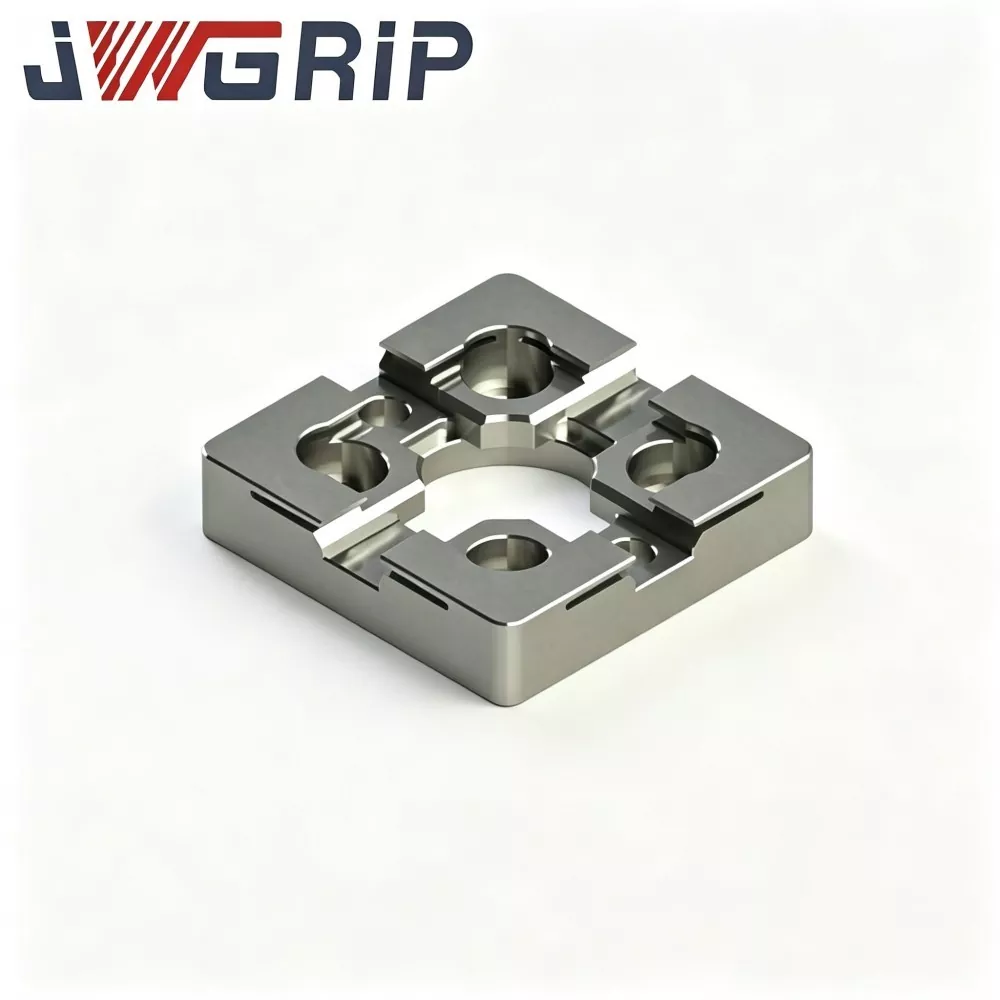
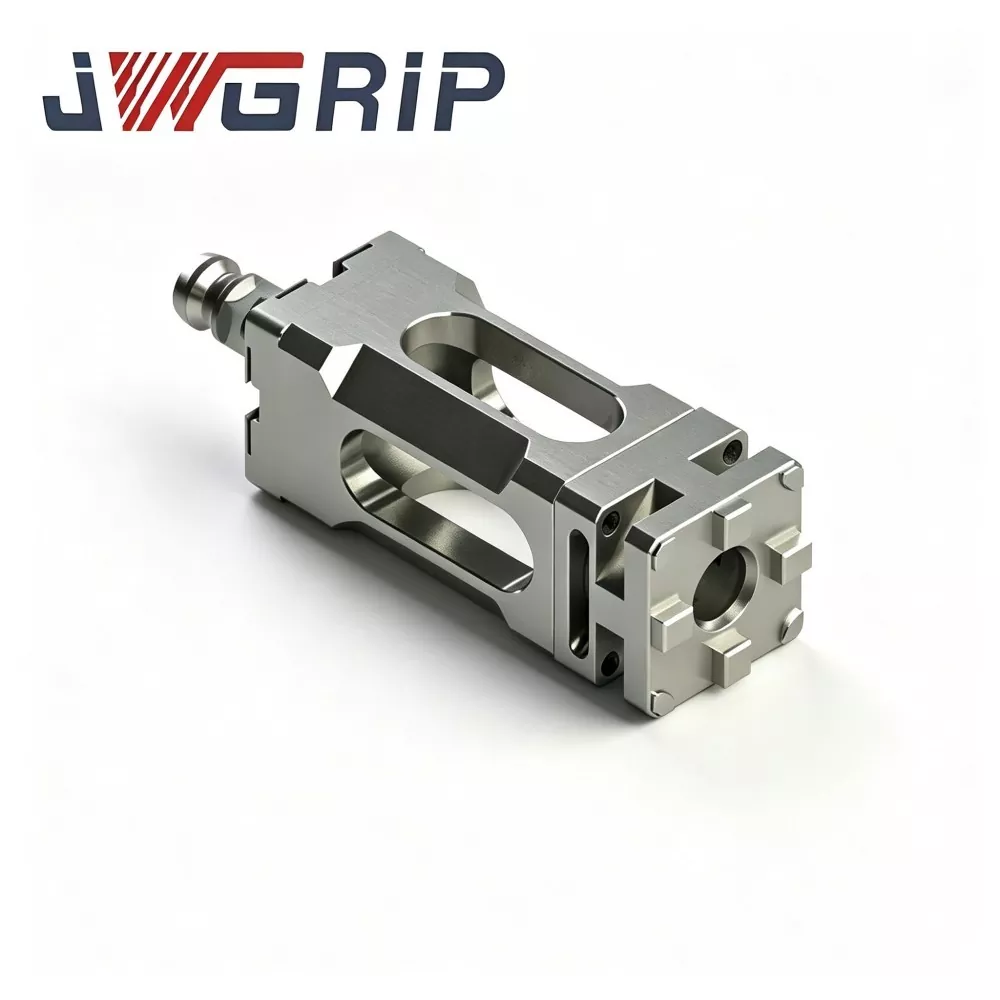
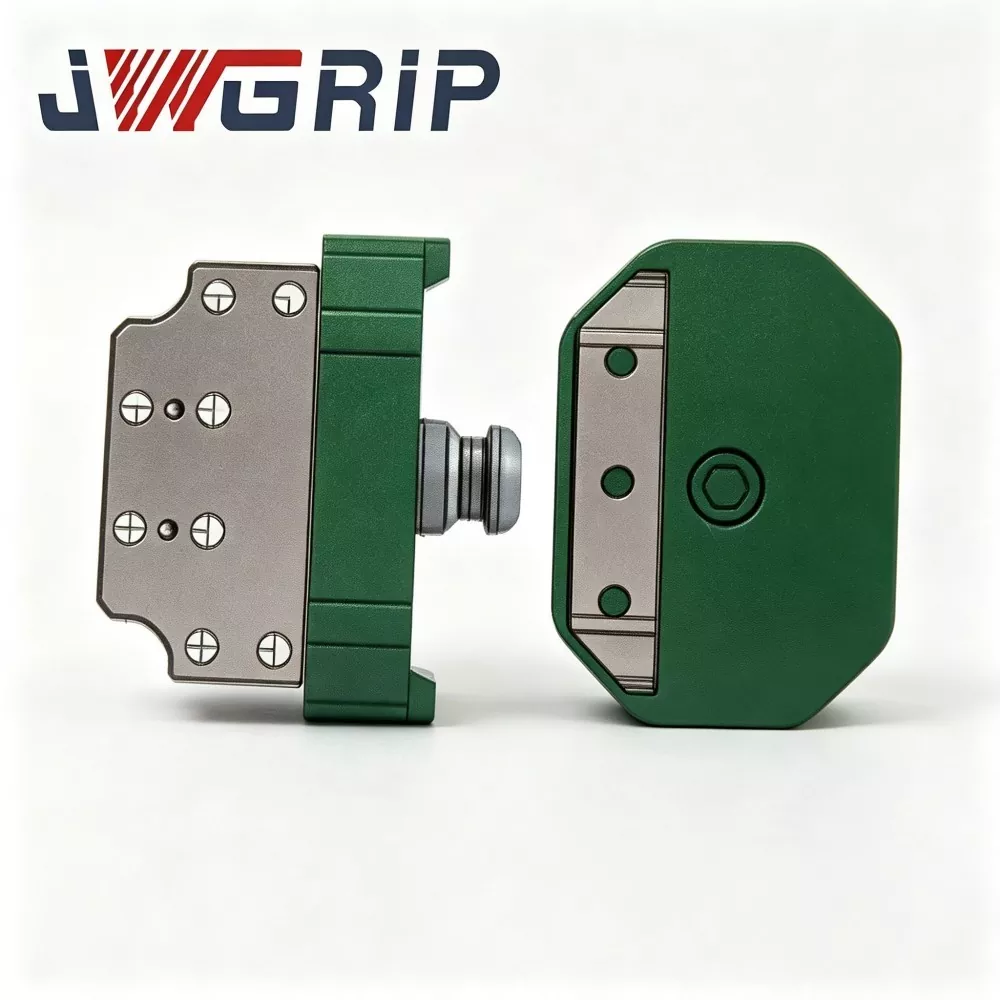
کوپلینگ سینی گریپر ربات تعویض سریع
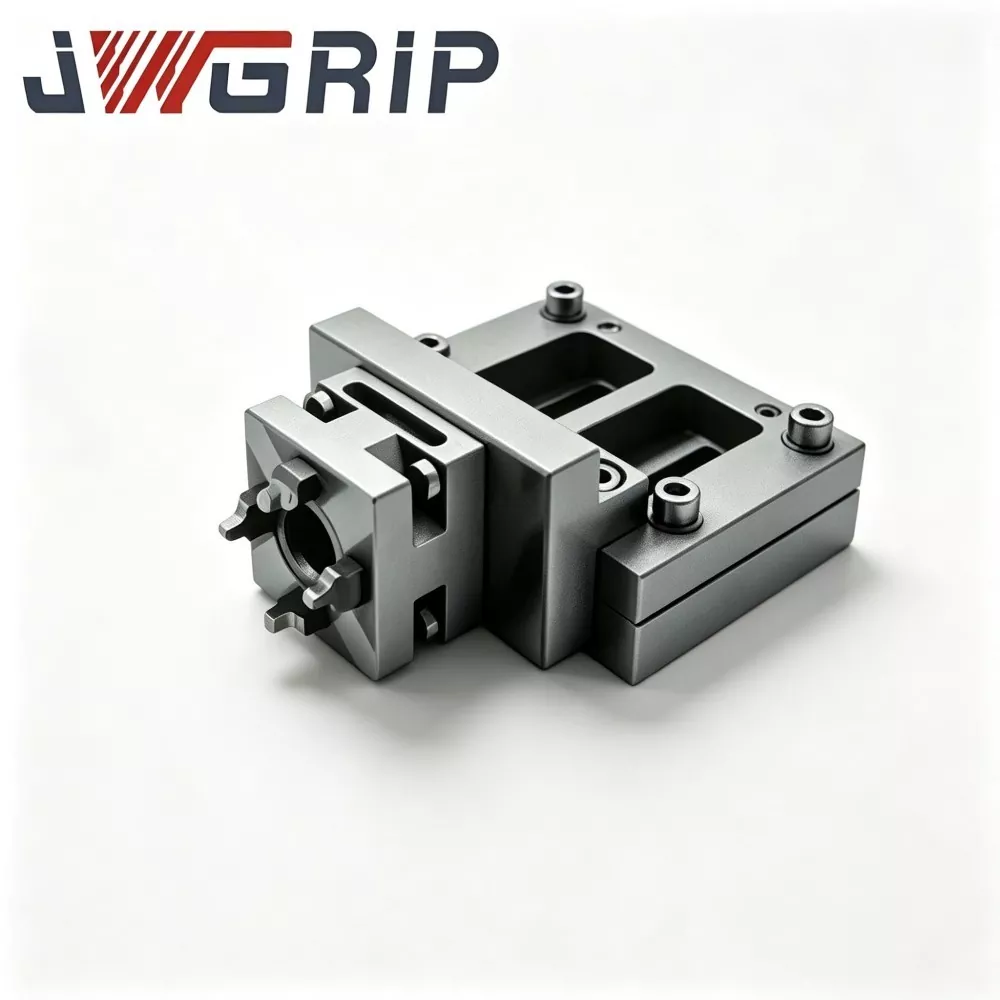
JWGRIP تولید کننده و تامین کننده کوپلینگ سینی دستگیره تعویض سریع ربات حرفه ای در چین است. این یک جزء سوئیچینگ یکپارچه نهایی ربات است که به ویژه برای خطوط تولید خودکار بدون سرنشین انعطاف پذیر طراحی شده است. این پیکربندی ساختاری فولاد آلیاژی با استحکام بالا و فرآیند سنگ زنی دقیق را در یک واحد ادغام می کند و تعویض ابزار روباتی کاملاً خودکار را بدون دخالت دستی در حین تعویض گیره ها، سینی ها و سایر ابزارهای انتهایی انجام می دهد.
این کوپلینگ سینی دستگیره تغییر سریع ربات با کارایی بالا دارای خطای موقعیت یابی تکراری بسیار کم، عملکرد ضد خستگی عالی و عمر مفید فوق العاده طولانی است و از بازخورد سیگنال قفل و باز کردن قفل خودکار پشتیبانی می کند تا نیازهای عملیات هوشمند تولید بدون سرنشین را برآورده کند. به طور دقیق از طریق بازرسی مواد خام، ماشینکاری دقیق CNC، عملیات حرارتی حرفه ای و فرآیند سخت شدن سطح تولید می شود، هر کوپلینگ تحت آزمایش عملکرد کامل محصول نهایی و تأیید بارگیری چرخه ای مداوم، مطابق با استانداردهای ایمنی مکانیکی CE قرار می گیرد.
این عملکرد مکانیکی پایدار و سازگار را در سناریوهای بلند مدت سوئیچینگ چرخه ای ارائه می دهد. به طور گسترده ای با مدل های ربات صنعتی چند برند سازگار است، به طور گسترده در مونتاژ باتری های انرژی جدید، تولید الکترونیک 3C، مونتاژ قطعات خودرو و کارگاه های مرتب سازی هوشمند لجستیک استفاده می شود. با پشتیبانی از تهیه نقشه فنی حرفه ای، مشاوره در محل و راهنمایی کامل فنی پس از فروش، چرخه اجرای پروژه های نوسازی خط تولید انعطاف پذیر ربات را برای مشتریان صنعتی جهانی به طور موثر کوتاه می کند.
مقدمه مکانیسم کاری اصلی
کوپلینگ سینی دستگیره تعویض سریع ربات یک جزء رابط تعویض سریع پایان ربات اختصاصی است که عمدتاً برای جابجایی سریع بین ماژول های گیره ربات و ماژول های سینی حمل مواد استفاده می شود.
بدون این جفت، هر تعویض بین سینی و گیره نیاز به توقف خط تولید، برداشتن دستی پیچ، تنظیم مبنا و کالیبراسیون مختصات دارد. یک تغییر ابزار ممکن است 10 تا 30 دقیقه طول بکشد و اثربخشی کلی تجهیزات (OEE) خطوط خودکار را تا حد زیادی کاهش دهد.
کوپلینگ از دو مجموعه هسته تشکیل شده است:
1. پایه سمت ربات (سمت اصلی): به طور دائم به فلنج ربات ثابت می شود.
2. آداپتور سمت ابزار (سمت برده): به طور جداگانه روی هر گیره و هر سینی نصب شده است.
جریان کاری:
1. روبات به ایستگاه اتصال میرود و پایه سمت ربات را به آداپتور سمت ابزار مورد نظر (گیرنده یا سینی) نزدیک میکند.
2. هوای فشرده دندانهای قفل مکانیکی تعبیهشده را درگیر میکند و قفل مکانیکی را کامل میکند.
3. پینها و سوراخهای مکانیابی با دقت بالا، موقعیتیابی مکرر دقیق را تشخیص میدهند. گذرگاه های پنوماتیک داخلی به طور خودکار مدارهای گاز سمت ابزار را برای تامین خلاء یا گیره پنوماتیک متصل می کند.
4. حسگر داخلی سیگنال وضعیت قفل را به سیستم کنترل ربات برمیگرداند. ربات کارهای مدیریت بعدی را تنها پس از دریافت سیگنال تایید "قفل شده در محل" انجام می دهد و از افتادن تصادفی قطعه کار ناشی از قفل ناقص جلوگیری می کند.
5. وقتی به تعویض ابزار نیاز است، ربات سیگنال باز کردن قفل را خروجی میدهد. مدار هوا فشار را آزاد می کند. جداسازی مکانیکی-قفلی-دندان؛ ربات از ابزار فعلی دور می شود و با پایانه هدف بعدی متصل می شود.
اکثر دیسک های تعویض سریع همه منظوره خارج از قفسه فاقد بهینه سازی ساختاری برای شرایط بار متناوب سینی-گیرنده مخلوط هستند. ابزار سینی بار خارج از مرکز بزرگ را ایجاد می کند در حالی که گیره های فشرده بار متمرکز را تحویل می دهند. تناوب مکرر سایش سطح مبنا را تسریع می کند. با تکیه بر صدها تجربه پروژه ربات-ایستگاه-بهسازی، JWGRIP توزیع باربری و ساخت حفاظت از داده این کوپلینگ را بهینه می کند تا پایداری درازمدت موقعیت یابی را تحت چرخه های متناوب بار خارج از مرکز و بار متمرکز حفظ کند.

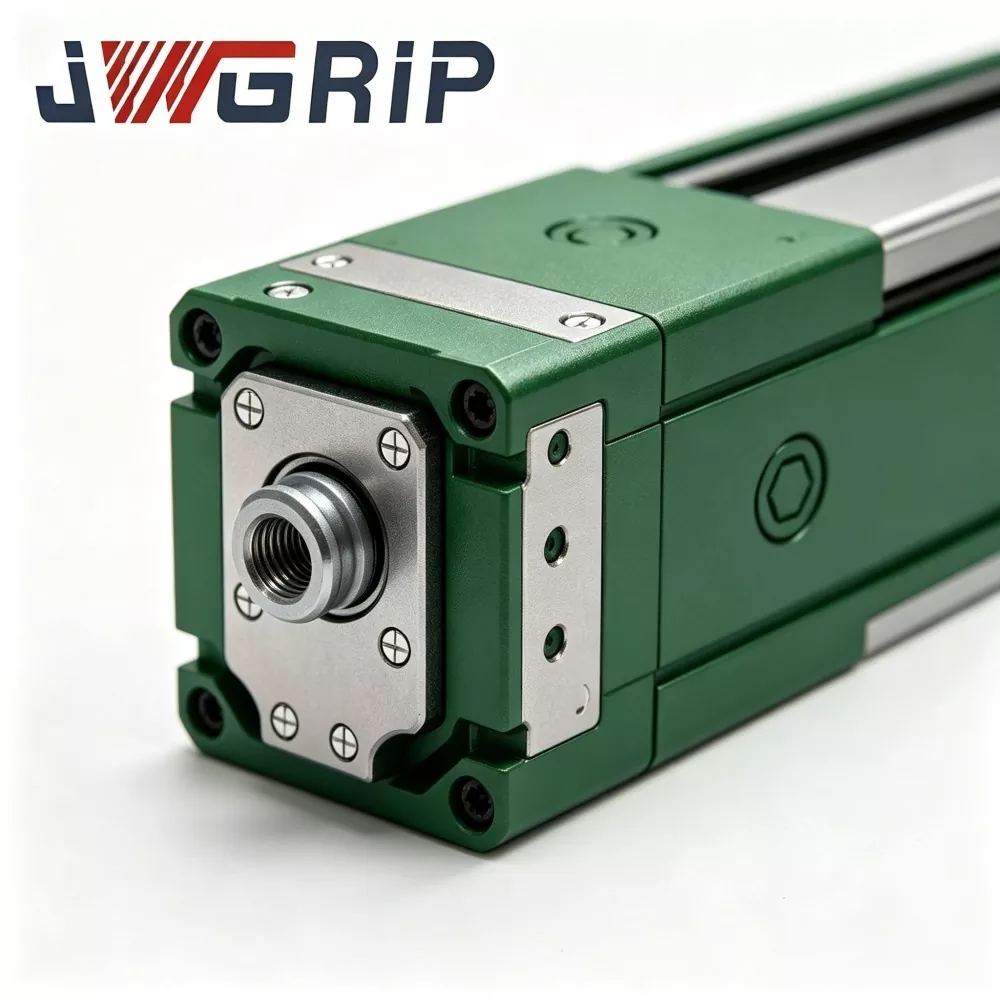

تجزیه و تحلیل عملیاتی معمولی Pain-Points
کارخانههایی که هندلینگ ترکیبی چند ابزاری (سینی + گریپر) را از طریق رباتهای صنعتی به کار میگیرند، معمولاً با راهحلهای تغییر سریع معمولی با گلوگاههای زیر مواجه میشوند:
1. خرابی طولانی تغییر دستی ابزار، جداسازی مکرر پیچ / مونتاژ، تنظیم داده و کالیبراسیون مجدد مختصات سهم بزرگی از زمان تولید را اشغال میکند، OEE را کاهش میدهد و ظرفیت خروجی ایستگاههای خودکار را محدود میکند.
2. نوسانات دقت موقعیت ناشی از عملیات انسانی کیفیت تراز دستی به شدت به مهارت اپراتور بستگی دارد. انحراف موقعیت پس از چندین چرخه تعویض ابزار جمع می شود و ثبات مونتاژ را مختل می کند.
3. خطرات ایمنی در سناریوهای تعویض ابزار دستی مداخله دستی در نزدیکی انتهای ربات متحرک، خطرات تصادف و جراحت در طی عملیات مکرر تعویض ابزار ایجاد میکند.
4. سایش پیش از موعد سطح مبنا در شرایط بار متناوب، دیسکهای تغییر سریع عمومی همهمنظوره برای اثرگذارهای پایانی تکی طراحی شدهاند. تناوب بین سینی های با بار غیرمرکز بزرگ و گیره های بار متمرکز، سایش سطح مکان یابی را تسریع می کند، که منجر به کاهش دقت مکان یابی مجدد و تعمیر و نگهداری مکرر می شود.
5. مکانیسم ایمنی بازخورد سیگنال ناکافی برخی از واحدهای تغییر سریع کم هزینه فاقد بازخورد وضعیت قفل در زمان واقعی هستند. ربات ممکن است در شرایط قفل ناقص حرکت را انجام دهد و باعث بروز حوادث ناشی از افتادن قطعه کار شود.
جفت گیر سینی با تغییر سریع ربات JWGRIP به نقاط درد ذکر شده در بالا از طریق پنج معیار طراحی اصلی می پردازد: ساختار باربری بهینه شده با بار مختلط اختصاصی، مکانیزم ضد افت مکانیکی در هم تنیده، بازخورد سنسور وضعیت قفل در زمان واقعی، قطعات پوشیدنی ماژولار-قابل تعویض-قابلیت تعویض 3-rat-Rix0. کیلوگرم
ترکیب ماژول
کوپلینگ سینی گریپر ربات تغییر سریع JWGRIP از شش ماژول عملکردی کلیدی تشکیل شده است:
① مجموعه پایه اصلی سمت ربات
② مجموعه آداپتور برده سمت ابزار
③ گروه قفل دندانی با اینترلاک مکانیکی (ساختار ایمنی ضد افت)
④ مجموعه تعیین موقعیت سنج و سوراخ مکان یابی با دقت بالا
⑤ مجموعه پاساژ پنوماتیک داخلی یکپارچه
⑥ سنسور تشخیص وضعیت قفل و واحد خروجی سیگنال
توضیحات ساختاری
1. مجموعه پایه اصلی سمت ربات پایه نصب اصلی روی فلنج ربات ثابت شده است. فولاد آلیاژی با استحکام بالا، سطوح تحت درمان با تنش زدایی و اتصالات کلیدی با زمین دقیق. بارهای دینامیکی کامپوزیت منتقل شده از افکت های انتهایی سمت ابزار را تحمل می کند.
2. مجموعه آداپتور آداپتور کنار ابزار صفحه اتصال انتهای ابزار، به طور جداگانه روی هر گیره و هر سینی نصب شده است. با پایه اصلی در ابعاد اتصال، سطح مبنا و رابط مدار گاز مطابقت دارد.
3. گروه دندان قفلی با اینترلاک مکانیکی، دندانهای قفل مکانیکی با حرکت پنوماتیک. درگیری مکانیکی مثبت را پس از اتصال متوجه می شود. حتی اگر منبع پنوماتیک به طور تصادفی از کار بیفتد، اینترلاک مکانیکی حالت قفل را حفظ میکند تا از افتادن ابزار جلوگیری کند و از ایمنی غیرفعال مطابق با CE محافظت کند.
4. مجموعه پینهای مکانیابی و مکانیابی حفرههای با دقت بالا، پینها و سوراخهای مکانیابی دقیق، عملکرد مکانیابی مجدد ≤±0.008 میلیمتر را پس از هر بارگیری تضمین میکنند. بوش باربر با بهینه سازی ویژه، سایش ناشی از چرخه های متناوب بار خارج از مرکز / بار متمرکز را کاهش می دهد.
5. مجموعه گذرگاه پنوماتیک داخلی یکپارچه کانالهای مدار گاز مهر و موم شده داخلی در طرف اصلی و جانبی. به طور خودکار اتصال پنوماتیک را در حین اتصال تکمیل می کند، هوای فشرده را برای گیره های پنوماتیک یا سینی های خلاء بدون طرح لوله خارجی اضافی تامین می کند.
6. حسگر و واحد خروجی سیگنال تشخیص وضعیت قفل حسگر داخلی وضعیت درگیری قفل مکانیکی واقعی را تشخیص میدهد و سیگنال سوئیچ را به سمت سیستم روبات-PLC خروجی میدهد. منطق حرکت ربات را می توان به گونه ای پیکربندی کرد که حرکت را تنها با دریافت سیگنال تایید "کاملا قفل" مجاز کند.
مزایای فنی اصلی
1. ساختار بهینه شده با بار مختلط برای سناریوهای تعویض متناوب سینی گریپر
اکثر دیسکهای تغییر سریع موجود در بازار، افکتهای پایانی تک دسته را هدف قرار میدهند. این کوپلینگ حلقه باربر و ساختار بوش پین محل را برای تناوب مکرر بین سینی های مساحت بزرگ و گیره های فشرده تقویت می کند. ساییدگی سطح مبنا را تحت شرایط بار خارج از مرکز و بار متمرکز کاهش می دهد. تأیید شده توسط پروژههای میدانی: بیش از 1 میلیون چرخه اتصال پایدار تحت تولید چرخهای 24 ساعته با بار نامی.
2. 0.008 ± ≤ میلیمتر دقت موقعیتیابی مجدد برای قوام مونتاژ
آستین های بلبرینگ آلیاژی با دقت بالا و پین های محل سنگ زنی تمام شده را می پذیرد. پس از تعویض سینی-گیرنده، مختصات ربات-برنامه نیازی به کالیبراسیون مجدد در مقیاس بزرگ ندارند، و حجم کار اشکال زدایی مهندس در محل را به شدت کاهش می دهد. برای سناریوهای با دقت بالا مانند انباشته شدن سلول باتری با انرژی جدید و مونتاژ اجزای 3C حیاتی است.
3. طراحی ایمنی دوگانه: قفل خودکار مکانیکی + بازخورد وضعیت قفل الکتریکی
اینترلاک مکانیکی غیرفعال در صورت از دست دادن تصادفی جریان هوا حالت قفل را حفظ می کند تا از جدا شدن ناگهانی ابزار جلوگیری شود. ربات-کنترل کننده تنها پس از دریافت سیگنال بازخورد الکتریکی "کاملا قفل" می تواند حرکت را اجرا کند. این مکانیسم ایمنی دوگانه دارای گواهینامه CE خطرات ایمنی عمده را برای کارگاه های بدون سرنشین حذف می کند.
4. معماری ماژولار بخش پوشیده برای نگهداری کم هزینه
اجزای مصرفی کلیدی از جمله آستین های پین محل و حلقه های آب بندی از طراحی ماژولار تقسیم می شوند. کاربران می توانند تنها قطعات پوشیدنی محلی را بدون جدا کردن پایه اصلی از فلنج روباتی تعویض کنند. زمان خرابی تجهیزات را کوتاه می کند و هزینه های نگهداری طولانی مدت را کاهش می دهد. کیت های قطعات یدکی را می توان همراه با قیمت واحد اصلی عرضه کرد.
5. ماتریس بار رتبهای با دامنه وسیع و سازگاری با برند چند روباتی
استوک-محصول نامی-بار 3 کیلوگرم تا 120 کیلوگرم را پوشش می دهد. ابعاد فلنج نصب شده از استانداردهای اصلی صنعت ربات، سازگار با ABB، FANUC، KUKA، YASKAWA و برندهای روبات داخلی چینی پیروی می کند. از اتصال با سینی های خلاء، گیره های مکانیکی، فک های پنوماتیک و سایر افکت های انتهایی پشتیبانی می کند. فلنج مهندسی شده سفارشی، بارگذاری یا اصلاح ساختار آب بندی برای نیازهای خاص در دسترس است.
6. ساخت کامل و خدمات پشتیبانی مهندسی کامل
فرآیندهای اصلی شامل غربالگری مواد خام، عملیات حرارتی، ماشینکاری دقیق و آزمایش چرخه ای محصول نهایی در داخل کارخانه JWGRIP تکمیل می شود، بدون برون سپاری فرآیند اصلی. تیم مهندسی نقشه های 2 بعدی/3 بعدی، راهنمای نصب و پیشنهادات تنظیم پارامتر را برای کاربران نهایی ارائه می دهد.
سناریوهای کاربردی چند صنعت
1. خطوط مونتاژ باتری و ماژول ذخیره انرژی با انرژی جدید
در کارگاههای ماژول باتری لیتیوم یون، یک ربات باید به طور متناوب بین سینی مکش خلاء برای حمل ماژول و گیره مکانیکی برای کارهای سفت کردن یراق استفاده کند. جفت JWGRIP تعویض خودکار ابزار بدون سرنشین را انجام می دهد. مدت زمان تعویض ابزار از 15 دقیقه به صورت دستی به 3 ثانیه به صورت خودکار کاهش می یابد و به شدت از کار افتادگی خط تولید ناشی از تعویض ابزار کاهش می یابد. چندین تولید کننده تجهیزات ذخیره سازی انرژی در جنوب چین این راه حل را اتخاذ کرده اند.
2. خطوط تولید مونتاژ 3C-Electronic-Product
برای ایستگاههای مونتاژ قطعات تلفن همراه و پوسته نوتبوک، کوپلینگ با وزن سبک (3-10 کیلوگرم) با سینیهای مواد با اندازه کوچک و گیرههای پنوماتیک مینیاتوری همکاری میکند. اتصال با دقت بالا از انحراف مونتاژ ناشی از تغییر ابزار جلوگیری می کند و از مونتاژ پیوسته با سرعت بالا قطعات الکترونیکی دقیق پشتیبانی می کند.
3. کارگاههای مونتاژ خودکار اجزای خودرو
تولید قطعات خودکار به رباتها نیاز دارد که هم سینیهای مواد حجیم و هم گیرههای گیرهای را در موقعیت قرار دهند. کوپلینگ با بار متوسط تا سنگین (25 تا 120 کیلوگرم) وظایف مکرر تعویض ابزار را انجام می دهد.
4. ایستگاههای مرتبسازی خودکار لجستیک هوشمند
در کارگاههای مرتبسازی خودکار مواد، ربات به طور متناوب بین سینی حمل و نقل کامل جعبه و چنگکگیر تک تکه جایگزین میکند. یک ربات عملیات چند منظوره را درک می کند و کل سرمایه گذاری سیستم های مرتب سازی خودکار را کاهش می دهد.
گردش کار تولید و چارچوب کنترل کیفیت
JWGRIP سیستم مدیریت کیفیت ISO 9001:2015 را در کل زنجیره تولید پیاده سازی می کند. تجهیزات داخلی شامل مراکز ماشینکاری CNC، کورههای عملیات حرارتی با دمای بالا، ماشینهای سنگزنی دقیق، ابزارهای بازرسی متالوگرافی، میزهای آزمایش بار چرخهای جامع و امکانات تست اسپری نمک است. تمام ماشینکاری اجزای هسته به جای تامین منابع برون سپاری تمام شده، به صورت داخلی تمام می شود.
گردش کار کامل تولید:
1. بازرسی ورودی مواد خام: مواد میله فولادی آلیاژی تجزیه و تحلیل ترکیب شیمیایی و آزمایش سختی را دریافت میکنند. مواد اولیه غیر منطبق قبل از ورود به تولید رد می شوند.
2. ماشینکاری خشن و تکمیل ماشینکاری CNC: شکل دادن به بدنه اصلی، محل قرارگیری پین و اجزای دندان قفل از طریق تجهیزات CNC با دقت بالا.
3. عملیات حرارتی خلاء و سختسازی سطح: اجزای باربر کلیدی برای ارتقای سختی و عملکرد ضد سایش، از طریق خاموش کردن و تلطیف میگذرند.
4. فرآیندهای سنگزنی دقیق: سطوح مبنا و سوراخهای پین مکانیابی برای برآورده کردن الزامات سختگیرانه تحمل ابعادی و زبری سطح، سنگزنی ریز دریافت میکنند.
5. مونتاژ اجزا و راهاندازی مدار پنوماتیک: دندانههای قفل، اجزای آببندی و واحدهای حسگر را مونتاژ کنید. تست هوابستگی مدار گاز داخلی را انجام دهید.
6. آزمایش بار چرخهای با عملکرد کامل: هر کوپلینگ تمامشده هزاران بار شبیهسازی چرخهای قفل-باز کردن قفل تحت شرایط بار نامی اجرا میشود. صحت موقعیت یابی مجدد، قابلیت اطمینان هوا و بازخورد سیگنال را تأیید کنید. واحدهای غیر واجد شرایط برای دوباره کاری برگردانده می شوند.
7. بازرسی نهایی و علامتگذاری لیزری: بررسی ابعاد، بازرسی ظاهری، علامتگذاری گواهی. محصولات واجد شرایط برای ذخیره سازی وارد انبار کالاهای نهایی می شوند.
راهنمایی تعمیر و نگهداری
1. بازرسی بصری روزانه: قبل از هر شیفت تولید، سطوح داده، محل کار دندان قفل و حلقههای آببندی را از نظر تراشه، کثیفی یا آسیب مکانیکی بررسی کنید. آلودگی های خارجی را با هوای فشرده خشک پاک کنید.
2. ماشه تعمیر و نگهداری مبتنی بر شمارش چرخهای: تحت تولید مداوم 24 ساعته، هر 300000 چرخه اتصال، آستینهای پین و حلقههای آببندی را بررسی کنید. سطوح پایه را تمیز کنید و گریس ضد سایش بزنید. در صورت ظاهر شدن خراش یا سایش آشکار، قطعات مصرفی را تعویض کنید. کوتاه کردن فاصله نگهداری برای محیط کارگاه با گرد و غبار سنگین.
3. یادآوریها را اجرا نکنید: برنامههای دارای بارگذاری بیش از حد را ممنوع کنید. برخورد خشونت آمیز بین master-base و slave-adapter را ممنوع کنید. مجموعه داخلی مکانیکی-قفلی-دندان را بدون راهنمایی حرفه ای-فنی از هم جدا نکنید.
4. محافظت درازمدت در زمان ذخیره سازی: کل واحد کوپلینگ را تمیز کنید، گریس ضد زنگ را روی سطوح مبدأ و سطوح دندان قفل بمالید. در کابینت خشک ضد گرد و غبار نگهداری کنید.
پس از فروش
1. راهنمای فنی آنلاین از راه دور که نصب، راهاندازی و عیبیابی در محل را پوشش میدهد.
2. اسناد عملیات تعمیر و نگهداری کامل برای هر سفارش خرید ارائه شده است.
3. مشاوره فنی در سطح مهندسی برای پروژههای سفارشی OEM: اصلاح ابعاد فلنج، ارتقاء ساختار آببندی، تطبیق درجهبندی بار ویژه و غیره.
4. خدمات فنی قابل معامله در محل برای سفارشهای پروژهای با حجم بالا در دسترس است.
5. تامین قطعات یدکی مستقل برای غلافهای پین، حلقههای آببندی و سایر اجزای پوشیدنی، پشتیبانی از تعویض میدانی توسط تکنسینهای سمت مشتری.
6. شرح گارانتی: ضمانت 2 ساله برای اجزای ساختاری اصلی غیرقابل مصرف تحت شرایط نصب صحیح و بار کاری درجه بندی شده. قطعات پوشیدنی مصرفی (حلقه های مهر و موم، آستین های سنجاق محل) از محدوده گارانتی رایگان مستثنی هستند. صدمات ناشی از نصب نامناسب، کارکرد بیش از حد، برخورد مصنوعی یا خوردگی شیمیایی فراتر از مشخصات شامل گارانتی نمی شود.
مرجع تدارکات و ارزیابی پروژه
ارزش اصلی ربات JWGRIP تغییر سریع جفت سینی دستگیره: سازه باربر باربر متناوب بهینه سازی شده با سینی مخلوط، ≤±0.008 میلی متر با دقت موقعیت یابی، قفل مکانیکی + سیگنال الکتریکی دوگانه ایمنی، مکانیزم چند درجه ایمنی قابل سایش و ماژولار. قابلیت مهندسی سفارشی OEM. این گلوگاه های کلیدی ایستگاه های اتوماسیون را حل می کند: زمان از کار افتادگی طولانی تغییر ابزار دستی، موقعیت یابی-انحراف ناشی از انسان، خطرات ایمنی مداخله دستی، سایش سریع داده تحت بار متناوب-غیرمتمرکز-و-متمرکز، قفل ایمنی-حفاظت ناقص.
یادآوری ارزیابی پروژه:
1. بعد واقعی ربات فلنج و بار نامی مورد نیاز را تأیید کنید (بار ضربه دینامیکی را در نظر بگیرید، نه صرفاً وزن ثابت اثر پایانی). حاشیه ایمنی کافی را رزرو کنید.
2. اشیاء تعویض ابزار را روشن کنید: تعداد دستگیرهها و سینیهایی را که باید به آداپتورهای جانبی کنار ابزار مجهز شوند فهرست کنید.
3. کیفیت منبع هوای فشرده و پایداری فشار کارگاه را تأیید کنید. در صورت نوسان شدید فشار، ترکیب فیلتر هوا و تنظیم کننده فشار را توصیه کنید.
4. وضعیت منبع IO-ربات PLC را برای دریافت سیگنال وضعیت قفل تأیید کنید. JWGRIP اسناد رابط الکتریکی رایگان را ارائه می دهد.
5. نسخههای ذخیرهشده استاندارد، تحویل سریع را دریافت میکنند. خدمات مهندسی سفارشی OEM را برای الزامات فلنج ویژه، درجه آب بندی ویژه یا درجه بندی بار ویژه اتخاذ کنید.
سوالات متداول
Q1: آیا این کوپلینگ می تواند بدون کار دستی تعویض ابزار کاملاً خودکار را انجام دهد؟
بله. کوپلینگ سینی دستگیره تعویض سریع ربات سیگنال کنترل پنوماتیک را از سیستم ربات دریافت می کند و به طور خودکار قفل / باز کردن قفل را تمام می کند. منطق تعویض ابزار را می توان در برنامه ربات ادغام کرد. توجه داشته باشید که باید قفسه ابزار مربوطه را برای نگه داشتن گیره ها و سینی های بیکار پیکربندی کنید.
Q2: آیا هر بار پس از تعویض سینی و گیره، کالیبراسیون مجدد مختصات لازم است؟
این کوپلینگ در شرایط نصب صحیح به دقت 0.008 ± ≤ میرسد. کالیبراسیون مجدد مختصات در مقیاس بزرگ غیر ضروری است. تنظیم دقیق جزئی در هنگام راه اندازی برای اولین بار قابل قبول است.
Q3: آیا می تواند با ابعاد ربات-فلنج سفارشی غیر استاندارد سازگار شود؟
نسخه استاندارد استوک با مشخصات اصلی روبات فلنج مطابقت دارد. برای الزامات فلنج غیر استاندارد، طرح را قبل از قرار دادن سفارش ارسال کنید. ماشینکاری سفارشی OEM بعد نصب-رابط قابل تحقق است.
Q4: اگر جریان هوای فشرده در حین حرکت ربات قطع شود، چه اتفاقی میافتد؟
ساختار مکانیکی خود قفل داخلی حتی بدون فشار هوا، دندانهای قفل را درگیر نگه میدارد و از تصادفات ناشی از افتادن ابزار جلوگیری میکند. عمل باز کردن قفل فقط زمانی اتفاق می افتد که سیگنال باز کردن قفل و فشار هوای معتبر هر دو وجود داشته باشد.
Q5: اقلام کلیدی تعمیر و نگهداری برای تولید مداوم چرخه ای طولانی مدت چیست؟
کار اصلی: تمیز کردن سطوح مبداء و ناحیه قفل دندان. حلقه های مهر و موم و محل گیره های آستین را با شمارش چرخه ای بازرسی کنید. گریس ضد سایش را دوباره پر کنید. پس از ظاهر شدن سایش آشکار، قطعات مصرفی را تعویض کنید. چرخه نگهداری را برای کارگاه های پر گرد و غبار کوتاه کنید.
ارسال استعلام
اطلاعات تماس
-
نشانی
شماره 44، جاده کارآفرینی دانینگ، شهر هومن، شهر دونگوان، استان گوانگدونگ، چین
-
تلفن
-
پست الکترونیک
به ارسال درخواست به JWGRIP خوش آمدید. تیم فنی و فروش حرفه ای ما انتخاب وسایل رایگان، طراحی راه حل سفارشی و نقل قول دقیق را ارائه می دهد.
توصیه های خبری