فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
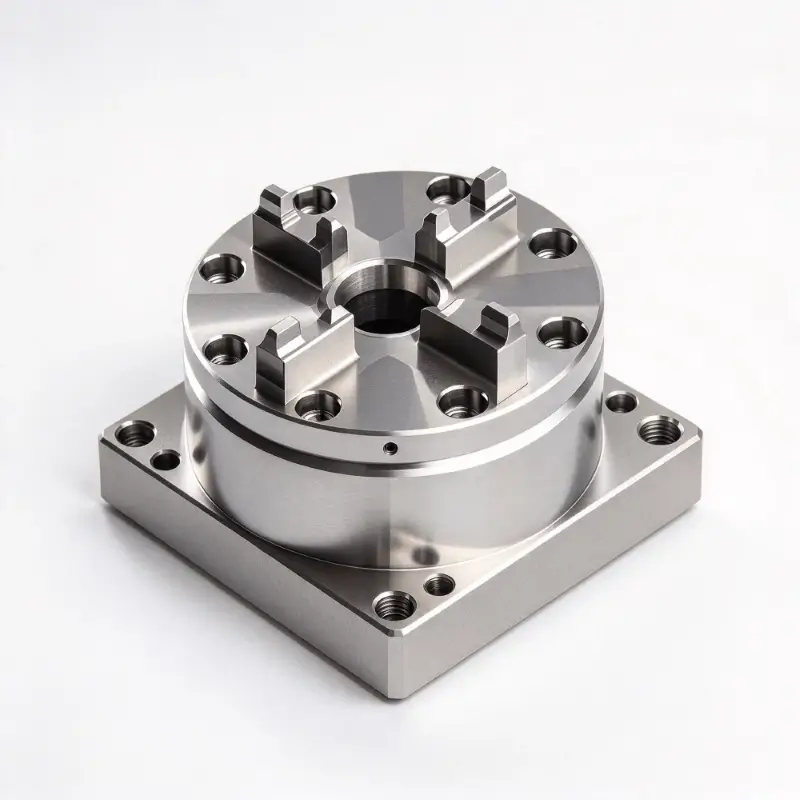
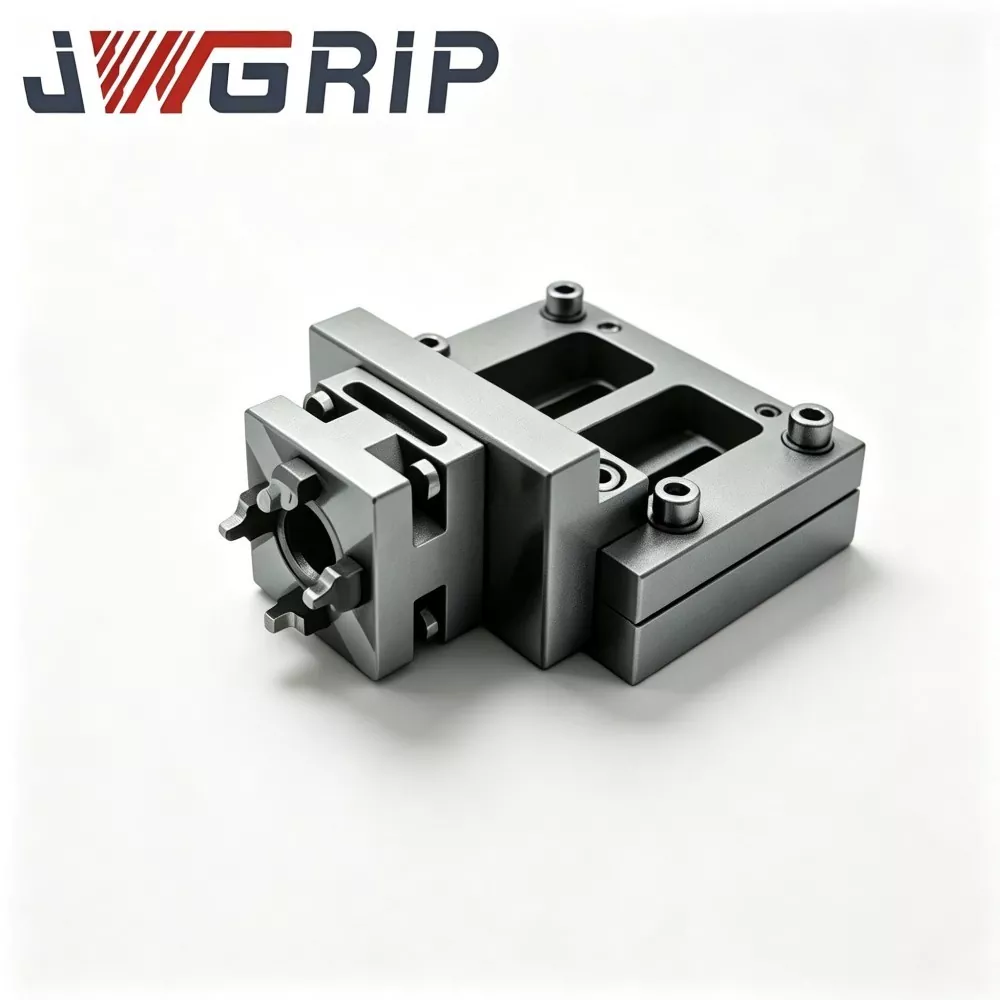
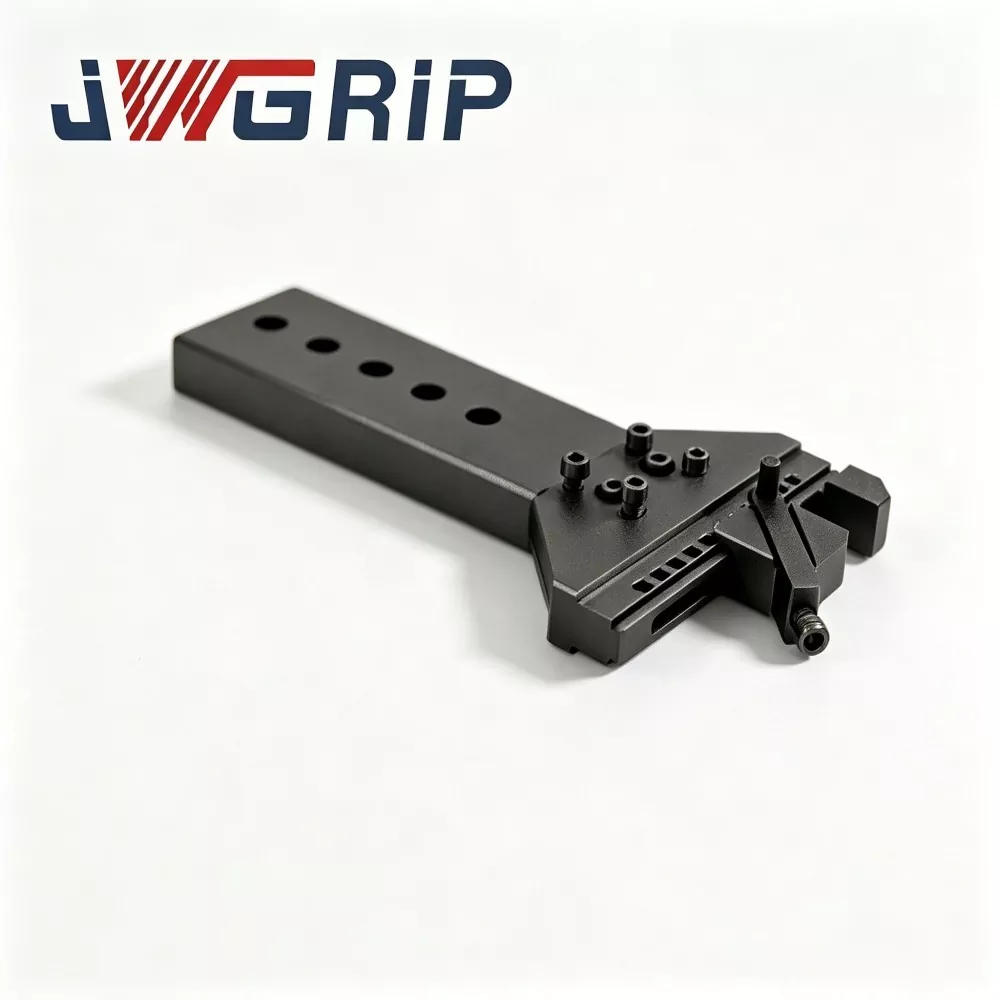
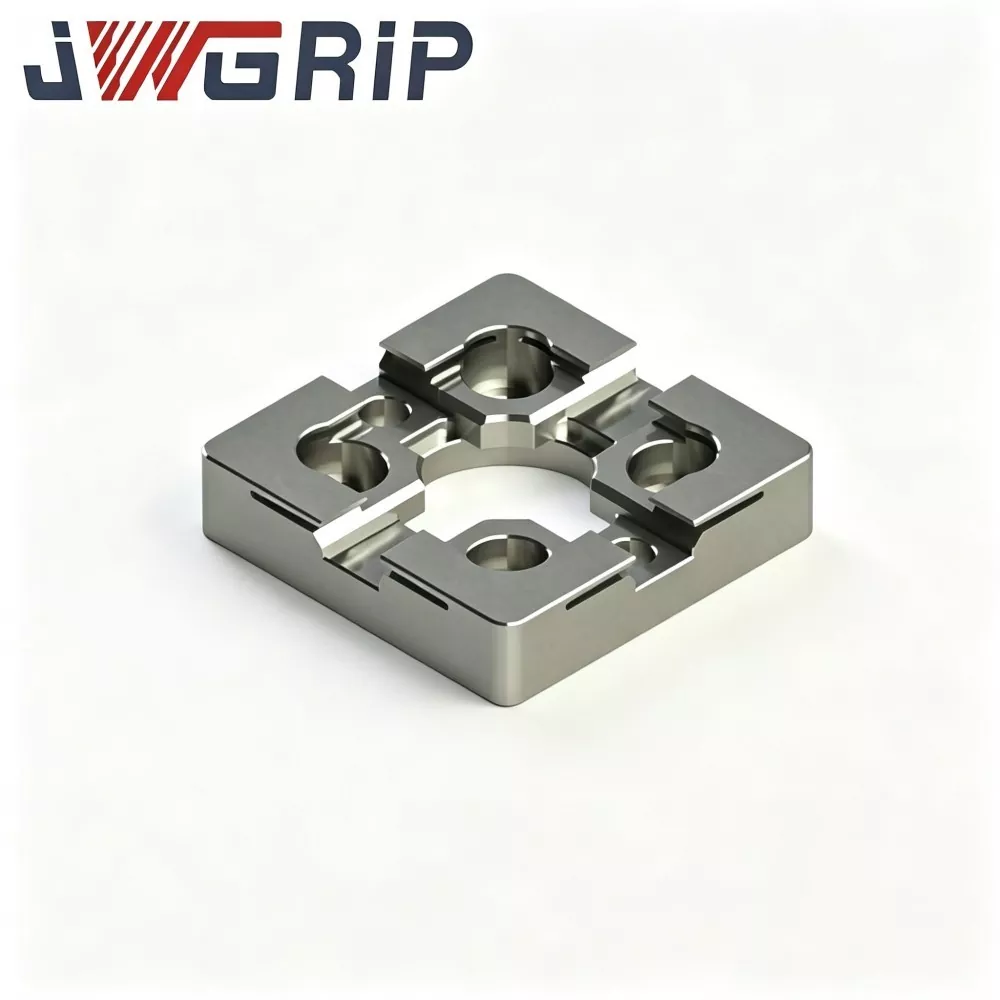
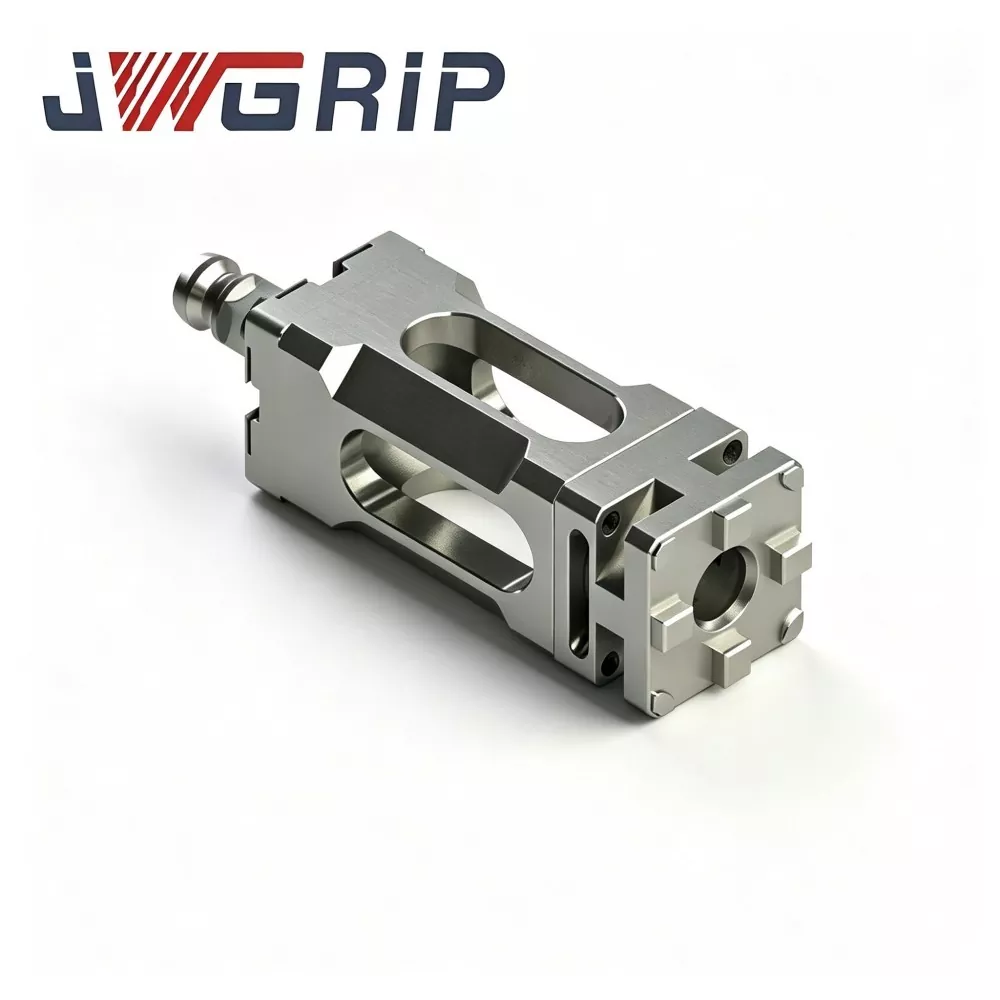
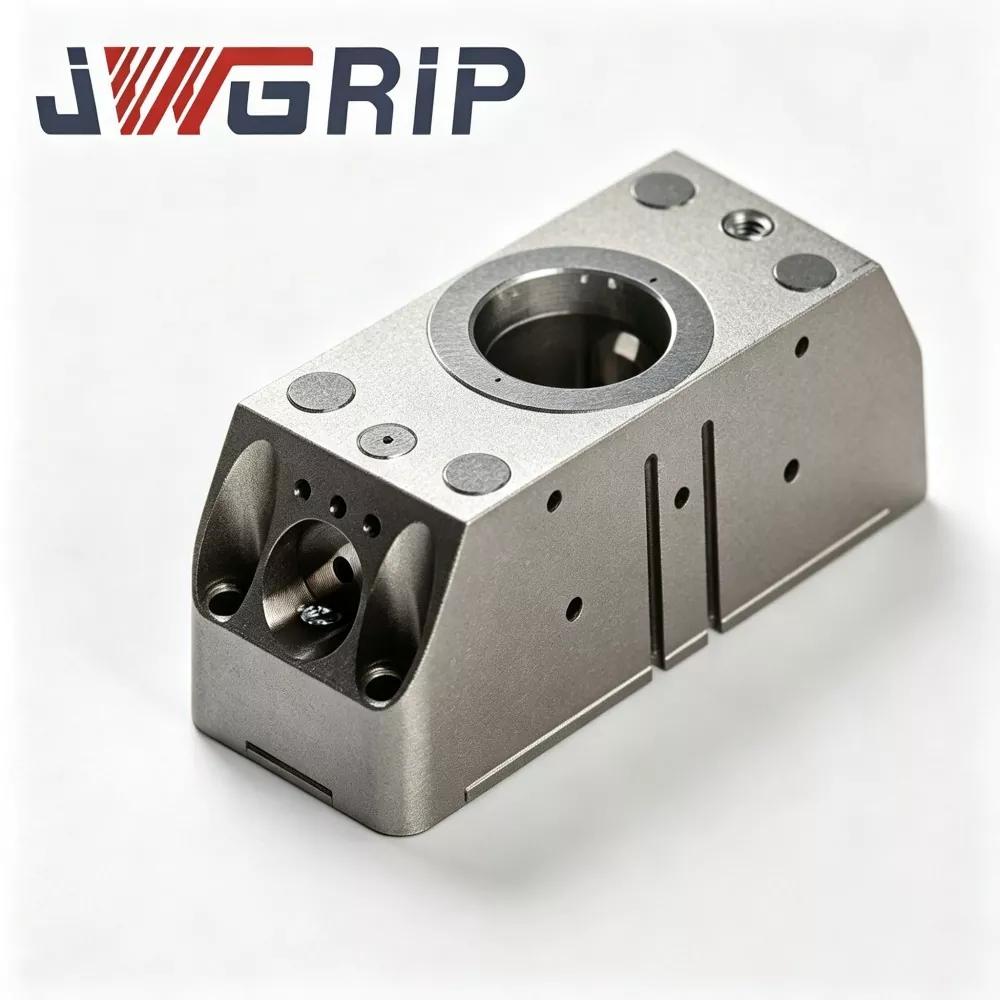
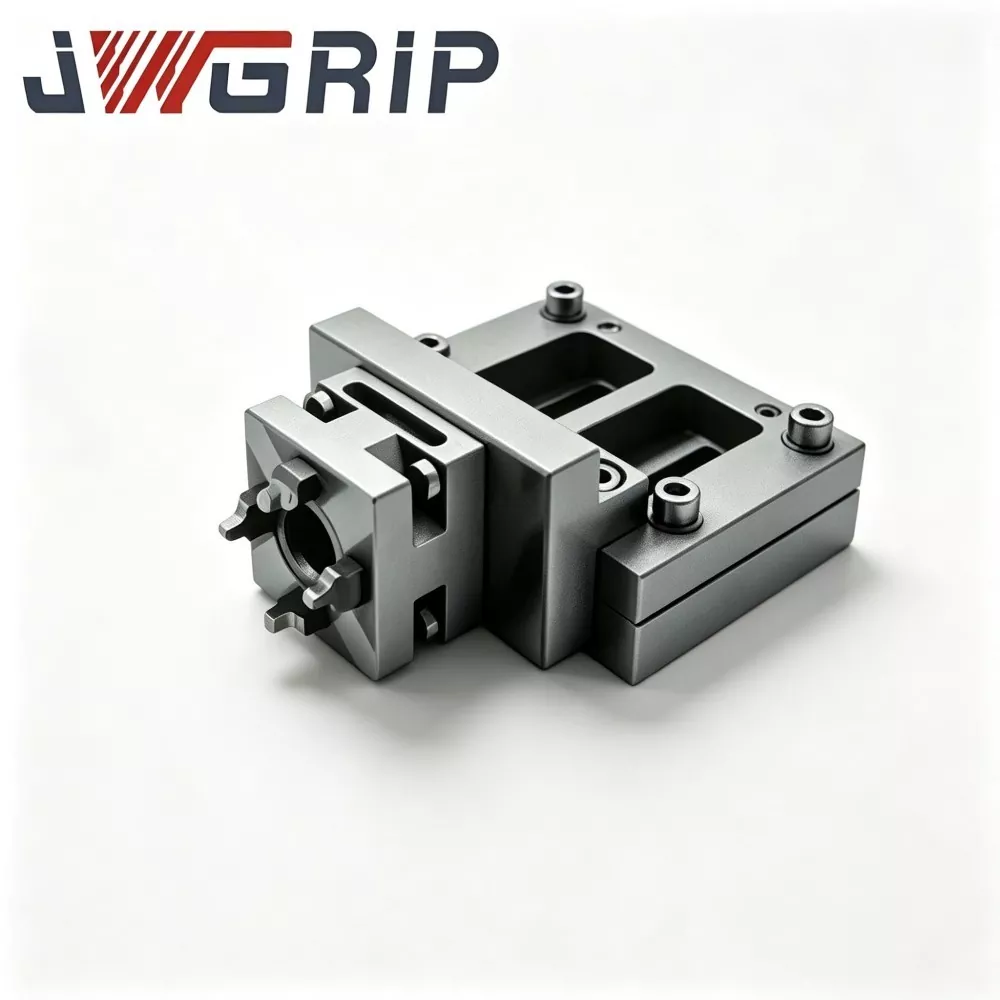
N160 Robot Change Gripper Module
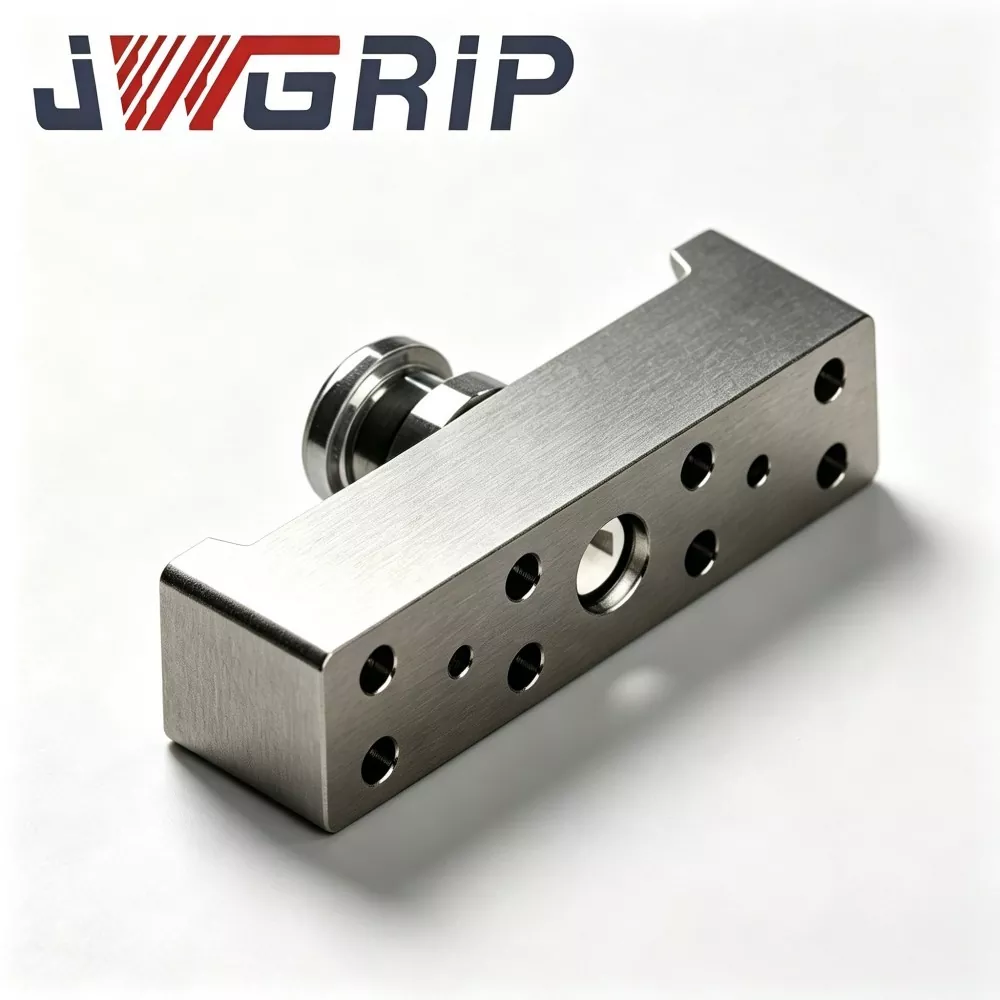
JWGRIP تولید کننده و تامین کننده حرفه ای ماژول گیره تغییر سریع ربات N160 در چین است که از خرید سفارش انبوه پشتیبانی می کند و قیمت واقعی کارخانه را برای شرکای پروژه اتوماسیون جهانی ارائه می دهد. این یک واحد اجرای ربات یکپارچه به تازگی ارتقا یافته است که مخصوص خطوط تولید بدون سرنشین انعطاف پذیر مدرن طراحی شده است. گیره موازی پنوماتیک و رابط تعویض سریع ربات به طور خلاقانه ای در یک بدنه واحد مدولار ادغام می شود و نیاز به دیسک های تعویض سریع جداگانه و مجموعه گیره مستقل را از بین می برد و نیازی به فلنج های اتصال چند لایه اضافی یا لوازم جانبی انتقالی ندارد.
این ماژول دستگیره تغییر سریع ربات N160 با کارایی بالا از بدنه آلیاژ آلومینیوم هوانوردی با استحکام بالا و هسته قفل فولاد آلیاژی خاموش شده استفاده می کند که دارای دوام فوق العاده و عملکرد مکانیکی پایدار است. با کنار گذاشتن ساختار ترکیبی تقسیم شده سنتی، به طور موثری خطاهای مکان یابی تجمعی ناشی از اتصال چند لایه و انحراف مونتاژ در محل را کاهش می دهد. این ماژول میلیونها تست خستگی چرخهای را گذرانده است و به طور کامل با استانداردهای ایمنی مکانیکی CE مطابقت دارد و عملکرد پایدار طولانیمدت را در سناریوهای گرفتن چرخهای با فرکانس بالا حفظ میکند.
هر واحد که با روشهای تولید داخلی کامل از جمله بازرسی مواد خام، ماشینکاری دقیق CNC، عملیات حرارتی خلاء، سختسازی سطح و تأیید چرخهای با بار کامل به پایان رسید، عملکرد با کیفیت بالا ثابتی را ارائه میدهد. این به طور گسترده ای برای مونتاژ اجزای انرژی جدید، جابجایی قطعات کوچک خودرو، گرفتن قطعه کار با دقت 3C و مرتب سازی اجزای لوازم خانگی کاربرد دارد. با پشتیبانی از خرید آزمایشی تک واحدی و همکاری سفارش دستهای بزرگ، مجهز به دادههای ترسیم کامل 2D/3D، راهنمایی نصب و پشتیبانی فنی از راه دور است که حجم کار مونتاژ و کالیبراسیون در محل را تا حد زیادی کاهش میدهد و چرخه نوسازی خطوط تولید انعطافپذیر هوشمند را برای شرکتهای تولیدی گسسته کوتاه میکند.
منطق طراحی ماژول یکپارچه
با تغییر تولید به سمت حالت تولید چند گونه و دسته کوچک، خطوط تولید خودکار بیشتر به یک ربات صنعتی واحد برای انجام وظایف چندگانه نیاز دارند.
به طور سنتی، یکپارچهکنندههای سیستم، دیسک تعویض سریع و گیره پنوماتیکی را جداگانه خریداری میکنند و در طول راهاندازی میدانی، آنها را روی فلنج ربات مونتاژ میکنند.
این راه حل مشکلات پنهان بسیاری را به همراه دارد:
1. چند فلنج جفتگیری، تحملهای ابعادی را روی هم میگذارند، که دقت کلی موقعیتیابی تکرار را کاهش میدهد.
2. لولههای هوای بیرونی در معرض اصطکاک در طول چرخههای مکرر تعویض ابزار آسیب میبینند.
3. مقدار زیادی از ساعات کاری برای مونتاژ و کالیبراسیون در محل مصرف میشود.
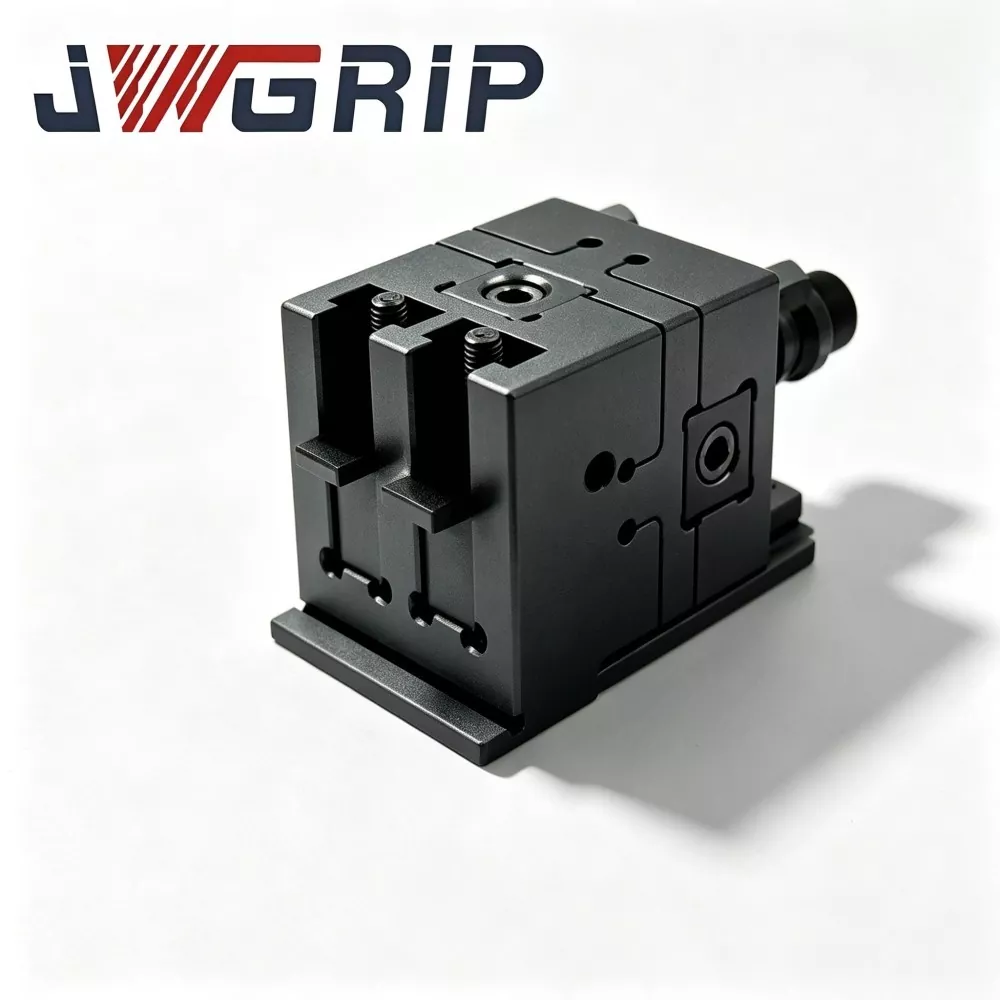
N160 Robot-Change Quick-Change Gripper Module برای حل نقاط درد عملی فوق الذکر توسعه یافته است. JWGRIP مکانیسم قفل با تغییر سریع، کانال مدار گاز و فک های موازی را در یک واحد ماژول جمع و جور ادغام می کند.
کل مجموعه به دو دسته تقسیم می شود:
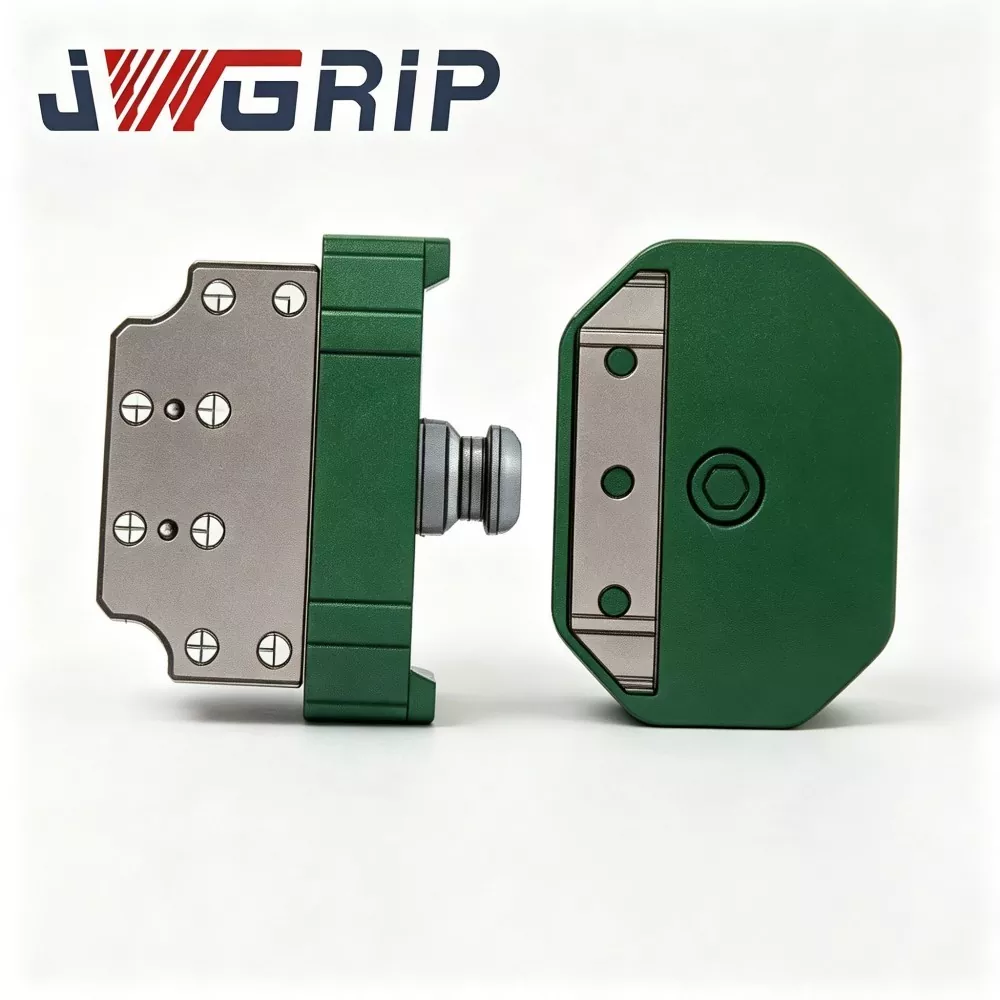
① پایه سمت ربات (به طور دائم بر روی فلنج ربات نصب شده است)
② ماژول گیره کنار ابزار قابل تعویض
پس از نصب یکباره پایه سمت ربات بر روی فلنج ربات، ربات می تواند تعویض خودکار ابزار را با اتصال ماژول های مختلف کنار ابزار بدون جداسازی مکرر فلنج ها در محل انجام دهد.
ماژول گیره تغییر سریع ربات استاندارد N160 موجود در انبار، چندین درجه نیروی چنگ زدن را پوشش می دهد، که می تواند با اکثر روبات های صنعتی شش محوره اصلی و روبات های مشترک مطابقت داشته باشد. برای پروژه های با شرایط خاص، خدمات سفارشی و OEM را می توان فعال کرد. چه خرید آزمایشی دستهای کوچک و چه سفارش عمده، مشتریان میتوانند از کانال عرضه مستقیم کارخانه ما پشتیبانی قیمت کارخانه را دریافت کنند.

تعریف محصول و ترکیب هسته
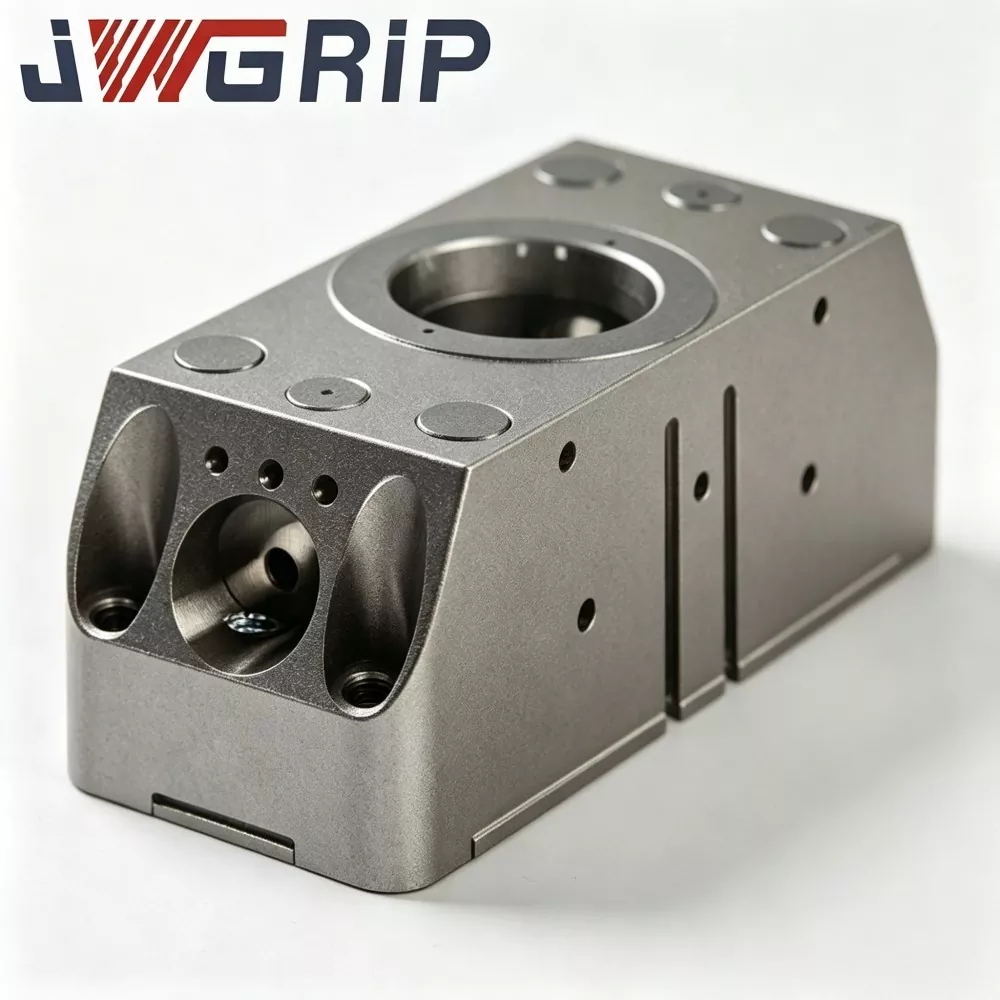
N160 Robot Quick-Change Gripper Module یک ربات نهایی یکپارچه است که به طور ارگانیک رابط تغییر سریع ربات و گیره پنوماتیک موازی را ترکیب می کند. برخلاف اجزای مجزا که نیاز به مونتاژ ثانویه در محل مشتری دارند، هر ماژول دستگیره سریع تغییر ربات N160 مونتاژ، اشکال زدایی مدار هوا و تست عملکرد چرخه ای را در داخل کارخانه JWGRIP قبل از تحویل به پایان می رساند.
تجزیه ترکیب هسته:
1. پایه اصلی سمت ربات و به طور دائم به فلنج خروجی ربات ثابت شده است. این شامل: - کانال ورودی پنوماتیک - مجموعه محرک قفل مکانیکی - سنسور بازخورد وضعیت داخلی
این قطعه بدون جداسازی مکرر روی بازوی ربات نصب می شود.
2. ماژول گیره گیر کنار ابزار، واحد کار قابل تعویض، شامل: - دنده جفت قفل کننده آلیاژی - سوراخ های پین مکان یابی با دقت بالا - گذرگاه گاز داخلی داخلی - فک های موازی
مجموعههای متعددی از ماژولهای کنار ابزار با پروفیلهای مختلف فک، نیروی گرفتن و ضربه را میتوان برای قطعات کار مختلف آماده کرد.
جریان کاری:
هنگامی که ربات به ایستگاه استراحت ابزار حرکت می کند، هوای فشرده دنده قفل مکانیکی را در داخل پایه سمت ربات به حرکت در می آورد تا با مجموعه دنده سمت ابزار درگیر شود. - پینهای مکانیابی با دقت بالا، موقعیتیابی با دقت بالا را تشخیص میدهند - گذرگاههای گاز داخلی اتصال پنوماتیک کامل برای رانندگی با گیره - سنسور سیگنال زمان واقعی قفل و باز کردن قفل را به کنترلکننده ربات برمیگرداند تا کنترل قفل ایمنی را درک کند.
بسیاری از تولیدکنندگان ماژول گریپر ربات N160 فقط قطعات یدکی جدا شده را عرضه می کنند و کار مونتاژ و کنترل تحمل را برای یکپارچه سازها باقی می گذارند. طراحی یکپارچه ما بیشتر خطرات مربوط به مونتاژ را به لینک های تولید در کارخانه منتقل می کند و عدم اطمینان را برای پروژه های کاربر نهایی کاهش می دهد.
عملکرد اصلی و ویژگی های ساختاری
1. ساختار مدولار یکپارچه برای به حداقل رساندن انباشته تحمل
ماژول گریپر ربات پیشرفته N160 فلنج انتقال میانی بین دیسک تعویض سریع و گیره را لغو می کند. سطوح تطبیق کلیدی در داخل کارخانه پردازش و کالیبره می شوند. دقت موقعیت یابی مجدد پس از اتصال می تواند به 0.010 ≤ ± میلی متر برسد و از دقت گرفتن پایدار برای صحنه های مونتاژ با دقت بالا اطمینان حاصل کند.
2. قفل خودکار مکانیکی و سیگنال الکتریکی داخلی
مطابق با الزامات ایمنی مکانیکی CE. حتی اگر منبع هوای فشرده به طور تصادفی در فرآیند کار قطع شود، دندانهای قفل مکانیکی همچنان حالت مشبک را حفظ میکنند تا از افتادن ماژول سمت ابزار جلوگیری شود. ربات می تواند دستورالعمل حرکت را تنها پس از دریافت سیگنال بازخورد "کاملا قفل" از سنسور اجرا کند و ایمنی کارگاه های بدون سرنشین را درک کند.
3. طرحبندی مدار گاز داخلی تعبیهشده
کانال های گاز در محفظه ماژول به جای لوله های خارجی در معرض تعبیه شده اند. - خطر ساییدگی خط لوله ناشی از حرکت مکرر تعویض ابزار را کاهش میدهد - احتمال خرابی نشت هوا و شل شدن مفصل در تولید چرخهای طولانی مدت را کاهش میدهد.
4. طراحی قطعات پوشیده مدولار با قابلیت نگهداری آسان
اجزای کلیدی مصرفی از جمله حلقه های آب بندی، بلوک های کشویی هدایت کننده و آستین های پین مکان یابی طراحی مدولار مستقل را اتخاذ می کنند. هنگام انجام تعمیر و نگهداری منظم، کاربران فقط قطعات پوشیدنی محلی را بدون جدا کردن کل ماژول از فلنج ربات تعویض می کنند. زمان خرابی تعمیر و نگهداری تجهیزات را کوتاه می کند.
5. سازگاری گسترده و پشتیبانی سفارشی انعطافپذیر
استاندارد N160 Robot Change Gripper Module موجود در انبار با اکثر روباتهای صنعتی رایج و روباتهای مشترک سازگار است. هنگام مواجهه با شکل خاص فک، ضربه فوق العاده بزرگ، طرح سوراخ نصب ویژه یا نیاز ضد خوردگی، خدمات سفارشی و OEM قابل تحقق است.
6. راستیآزمایی دقیق پیش از تحویل کارخانه
بهعنوان تامینکننده حرفهای ماژول گریپر ربات تغییر سریع N160، هر محصول نهایی باید این موارد را طی کند: تشخیص نیروی گرفتن، بازرسی هوا، باز کردن قفل هزاران بار و تست چرخهای باز و بسته شدن دستگیره
تایید کیفیت
1. بازرسی ورودی مواد اولیه
ترکیب شیمیایی و تست سختی برای میله های خام آلیاژ آلومینیوم و آلیاژ فولاد؛ مواد خام فاقد صلاحیت را رد کنید
2. ماشینکاری CNC خشن و تکمیل ماشینکاری
محفظه فرآیند، دنده قفل، پایه فک و اجزای مکان. کنترل تحمل ابعاد دقیق
3. عملیات حرارتی و عملیات سطحی با خلاء
هسته قفل کننده و پین مکان یابی فولاد آلیاژی را خاموش و تمپر کنید تا سختی و مقاومت در برابر سایش بیشتر شود. محفظه آلیاژ آلومینیوم با آنودایز سخت.
4. سنگ زنی دقیق
برای سطوح پایه کلیدی و سوراخ های پین، زبری سطح و تحمل ابعاد را تضمین کنید.
5. روال مونتاژ
مجموعه قفل، قطعات راهنمای کشویی، حلقه های آب بندی و سنسور داخلی، طرح کامل مدار گاز داخلی را مونتاژ کنید.
6. پیش آزمون محصول نیمه تمام
بازرسی سفتی هوا، کالیبراسیون نیروی گرفتن، اشکال زدایی عمل و تأیید بازخورد سیگنال.
7. تست خستگی بار چرخه ای
هر ماژول دستگیره سریع تغییر سریع ربات N160 هزاران چرخه قفل-باز کردن و باز-بستن گیره را تحت بار کاری شبیه سازی شده اجرا می کند. محصولات ناموفق دوباره کار خواهند شد.
8. بازرسی نهایی، علامتگذاری شماره سریال و انبارداری
محصولات واجد شرایط N160 Robot-Change Quick-Change Gripper Module موجود در انبار هستند.
سناریوهای کاربردی چند صنعت
1. مونتاژ اجزای انرژی نو
انباشته سلول باتری، جابجایی ماژول، مونتاژ کانکتور. طراحی یکپارچه ماژول، از انباشته شدن تلورانس جلوگیری می کند، و از موقعیت گرفتن دقیق برای اجزای انرژی جدید با ارزش بالا اطمینان حاصل می کند.
2. جابجایی قطعات کوچک خودرو
اجزای کوچک موتور، بست ها، قطعات داخلی پلاستیکی. تعویض خودکار ابزار سریع از خطوط مونتاژ خودروی دسته ای مخلوط پشتیبانی می کند.
3. گرفتن قطعه کار با دقت 3C
قطعات تلفن همراه، پوسته نوت بوک، اتصالات الکترونیکی. دقت موقعیت یابی تکراری ≤±0.010 میلی متر، الزامات مونتاژ 3C با دقت بالا را برآورده می کند.
4. مرتبسازی اجزای لوازم خانگی
پوسته های پلاستیکی، براکت های فلزی، اجزای موتور. چندین ماژول کنار ابزار با نمایههای فک مختلف با هندسههای متنوع قطعات لوازم خانگی سازگار میشوند.
5. ایستگاههای اتوماسیون انعطافپذیر عمومی
خطوط تولید دستهای کوچک چند گونه که به یک ربات برای رسیدگی به انواع قطعات نیاز دارند. ماژول یکپارچه از پیش مونتاژ شده تا حد زیادی چرخه راه اندازی ایستگاه را کوتاه می کند.
نکات کلیدی نصب و راه اندازی
1. پایه اصلی سمت ربات را روی فلنج ربات نصب کنید. پیچ و مهره های نصب را کاملاً مطابق با مقادیر گشتاور ذکر شده در اسناد رسمی محکم کنید. از بستن بیش از حد گشتاور که ممکن است باعث تغییر شکل ریز بدنه پایه شود، خودداری کنید.
2. ایستگاه استراحت ابزار را برای قرار دادن ماژولهای دستگیره کنار ابزار آماده کنید. دقت موقعیت یابی استراحت ابزار را برای پشتیبانی از اتصال خودکار پایدار تضمین کنید.
3. اتصال مدار پنوماتیکی کامل برای پایه سمت ربات؛ واحد تنظیم کننده فشار فیلتر هوا را در انتهای ورودی هوای فشرده نصب کنید. فشار هوای کار را در محدوده 0.5-0.7 مگاپاسکال تثبیت کنید.
4. کابل سیگنال حسگر را به درگاه IO PLC ربات وصل کنید؛ بررسی منطق قفل-وضعیت-بازخورد-سیگنال. پیکربندی منطق حرکت ربات-اینترلاک: ربات نباید حرکت با سرعت بالا انجام دهد مگر اینکه سیگنال "کاملا قفل" دریافت شود.
5. ابتدا قبل از تولید چرخه خودکار، شبیهسازی اتصال در حالت دویدن دستی را اجرا کنید. صافی اتصال، هوابندی و صحت بازخورد سیگنال را بررسی کنید. خطرات تداخل مکانیکی را حذف کنید.
6. روالهای فرعی تغییر ابزار ربات-برنامه را کامپایل کنید. فاصله نزدیک شدن ایمن و پارامترهای سرعت اتصال را تعریف کنید. از برخورد شدید با سرعت بالا بین master-base و slave-module اجتناب کنید.
تدارکات و ارزیابی پروژه
ارزش اصلی ماژول JWGRIP N160 Robot Change Gripper:
① طراحی یکپارچه یک بدنه ادغام رابط تغییر سریع و گیره موازی، از بین بردن تحمل فلنج میانی پشتهای
② ≤±0.010 میلی متر دقت موقعیت یابی تکراری
③ خود قفل مکانیکی + سیگنال الکتریکی مکانیزم ایمنی دوگانه، مطابق با CE
④ طرح مدار گاز داخلی تعبیه شده، جلوگیری از سایش لوله خارجی
⑤ قطعات پوشیدنی قابل تعویض مدولار، هزینه نگهداری کم
⑥ ماتریس محصول با درجه نیروی چندگانه، سازگار با روبات های صنعتی و مشترک
⑦ تولید کامل فرآیند داخلی، تایید چرخه ای دقیق قبل از تحویل
این گلوگاه های کلیدی ایستگاه های اتوماسیون را حل می کند:
تحمل تجمعی از تقسیم دیسک تعویض سریع + مجموعه گریپر
زمان طولانی مونتاژ و کالیبراسیون در محل
سایش لوله هوای خارجی و خرابی نشت هوا
خطر ایمنی سقوط ابزار در اثر از دست دادن هوا
هزینه نگهداری بالا از قطعات سایش غیر مدولار
یادآوری ارزیابی پروژه:
1. بعد واقعی ربات-فلنج و بار نامی مورد نیاز را تأیید کنید (بار ضربه دینامیکی را در نظر بگیرید، نه صرفاً وزن ثابت گیره + قطعه کار). حاشیه ایمنی کافی را رزرو کنید.
2. درجه نیروی چنگ زدن، سکته مغزی باز کردن فک و مشخصات فک مورد نیاز را برای قطعه کار مورد نظر مشخص کنید.
3. کیفیت منبع هوای فشرده و پایداری فشار کارگاه را تأیید کنید. در صورت نوسان شدید فشار، ترکیب فیلتر هوا و تنظیم کننده فشار را توصیه کنید.
4. وضعیت منبع IO-ربات PLC را برای دریافت سیگنال وضعیت قفل تأیید کنید. JWGRIP اسناد رابط الکتریکی رایگان را ارائه می دهد.
5. نسخههای ذخیرهشده استاندارد، تحویل سریع را دریافت میکنند. خدمات سفارشی / OEM را برای فلنج ویژه، درجه آب بندی ویژه (ارتقای IP)، مشخصات فک ویژه یا نیازهای سکته مغزی بسیار بزرگ اتخاذ کنید.
سوالات متداول
Q1: آیا N160 Robot-Change Quick-Change Gripper Module می تواند تعویض ابزار کاملاً خودکار را بدون جداسازی دستی پیچ انجام دهد؟
بله. ماژول دستگیره تغییر سریع ربات N160 به سیگنال کنترل پنوماتیک سیستم ربات پاسخ می دهد و قفل-باز کردن قفل را به طور خودکار کامل می کند. منطق تعویض ابزار را می توان در برنامه ربات ادغام کرد. قفسه ذخیره سازی ابزار برای قرار دادن ماژول های بیکار کنار ابزار باید در محل آماده شود.
Q2: آیا هر بار که ماژول های سمت ابزار را تعویض می کنم به کالیبراسیون مجدد مختصات در مقیاس بزرگ نیاز دارم؟
در شرایط نصب صحیح، دقت موقعیت یابی ≤±0.010 میلی متر را تکرار کنید. کالیبراسیون مجدد در مقیاس بزرگ غیر ضروری است. تنظیم دقیق جزئی را می توان در طول راه اندازی اولیه به پایان رساند.
Q3: فلنج ربات من غیر استاندارد است، آیا می توانم از ماژول گریپر ربات سریع تغییر N160 استفاده کنم؟
مدلهای موجود در انبار ماژول ربات N160 با فلنجهای ربات اصلی مطابقت دارند. برای رابط غیر استاندارد، سرویس سفارشی و OEM می تواند فلنج نصب را مطابق نقشه های مشتری تغییر دهد.
Q4: اگر جریان هوا به طور تصادفی در حرکت ربات قطع شود چه اتفاقی می افتد؟
ساختار مکانیکی خود قفل داخلی تعبیه شده است. حتی هوای فشرده نیز ناپدید میشود، دندانهای قفل کننده همچنان مشبک میشوند تا از افتادن ماژول سمت ابزار جلوگیری شود. عمل باز کردن قفل تنها زمانی می تواند فعال شود که سیگنال باز کردن قفل و فشار هوای معتبر به طور همزمان وجود داشته باشند.
Q5: چه چرخه تعمیر و نگهداری را باید برای N160 Robot Quick-Change Gripper Module دنبال کنم؟
تحت تولید مداوم 24 ساعته، قطعات مصرفی را هر 250000 چرخه بازرسی کنید، سطح پایه را تمیز کنید و گریس ضد سایش اضافه کنید. کوتاه کردن فاصله نگهداری برای کارگاه با گرد و غبار سنگین.
Q6: آیا N160 Robot-Change Quick-Change Gripper Module می تواند در کارگاه مستعد پاشش کار کند؟
نسخه استاندارد به درجه IP53 می رسد، مناسب برای کارگاه معمولی. برای محیطهای مستعد پاشش، رطوبت بالا و کمی خورنده، ماژول دستگیره ربات سریع تغییر سریع N160 را با آببندی ارتقا یافته و درمان ضد خوردگی انتخاب کنید.
ارسال استعلام
اطلاعات تماس
-
نشانی
شماره 44، جاده کارآفرینی دانینگ، شهر هومن، شهر دونگوان، استان گوانگدونگ، چین
-
تلفن
-
پست الکترونیک
به ارسال درخواست به JWGRIP خوش آمدید. تیم فنی و فروش حرفه ای ما انتخاب وسایل رایگان، طراحی راه حل سفارشی و نقل قول دقیق را ارائه می دهد.
توصیه های خبری