فارسی
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Quick Change Workholding سازنده سیستم برای ماشینکاری دقیق
به عنوان یک تولید کننده حرفه ای OEM و ODM سیستم کار تغییر سریع،JWGRIPدیسکهای ثابت سفارشی، مجموعههای دستگیره ربات و ناودانیهای کششی دقیق را برای کارگاههای ترکیبی بالا، سلولهای ماشینکاری رباتیک و کارخانههای قالبسازی پراکنده در صنایع تولیدی جهانی عرضه میکند. توسعه فنی مستقل از شرایط متنوع در محل پشتیبانی می کند تا گلوگاه های مکرر تنظیم دستی در تولید روزانه را حذف کند.
جدا از این زیرساخت ابزار ماژولار، JWGRIP نیز فراهم می کندسیستم موقعیت یابی نقطه صفرو R-Type EDM Workholding System، چارچوبهای کاری یکپارچه را تشکیل میدهند که فرآیندهای فرزکاری، دای سینک و پردازش به کمک ربات را پوشش میدهد.
گلوگاه های بهره وری
اکثر ماشینفروشیها نصب یراق آلات با پیچ را امری مسلم میدانند. اپراتورها چندین پیچ را سفت می کنند، نشانگر را به صورت دستی بررسی می کنند، مختصات را دوباره صفر می کنند و دقت موقعیت یابی را هر بار که دسته جدیدی از قطعه کار را تعویض می کنند، تأیید می کنند. تعداد کمی از مدیران به طور کامل محاسبه می کنند که در طول این چرخه های نصب مکرر چقدر ظرفیت تولید از بین می رود.
هر سفت شدن پیچ و مهره، هر بررسی گیج صفحه، زمان کار با ارزش دستگاه را مصرف می کند. حتی تکنسین های ماهر نیز نمی توانند به طور کامل انحراف انسان را در طول مکرر مکان یابی دستی رد کنند. انحرافات موقعیت یابی کوچک جمع می شوند و در نهایت باعث ایجاد قطعات ضایعاتی، بازرسی مجدد و تاخیر در تحویل سفارش می شوند.
آیا خرید دستگاه های CNC اضافی تنها راه برای افزایش خروجی است؟ در واقع، بسیاری از کارگاههای سودآور ابتدا معماری موجود خود را بازسازی میکنند. نصب مجدد با ماژولهای استاندارد تغییر سریع، ساعات اضافی در دسترس را بدون سرمایهگذاری در مقیاس بزرگ در ماشینابزارهای جدید باز میکند.
زیرساخت ابزار ماژولار
تحت این دسته محصول، JWGRIP سه سری ثانویه همسان را توسعه داده است که می توانند به صورت مستقل یا به صورت یک مجموعه کامل با یکدیگر کار کنند:
1. Robot Quick Change Gripper Series
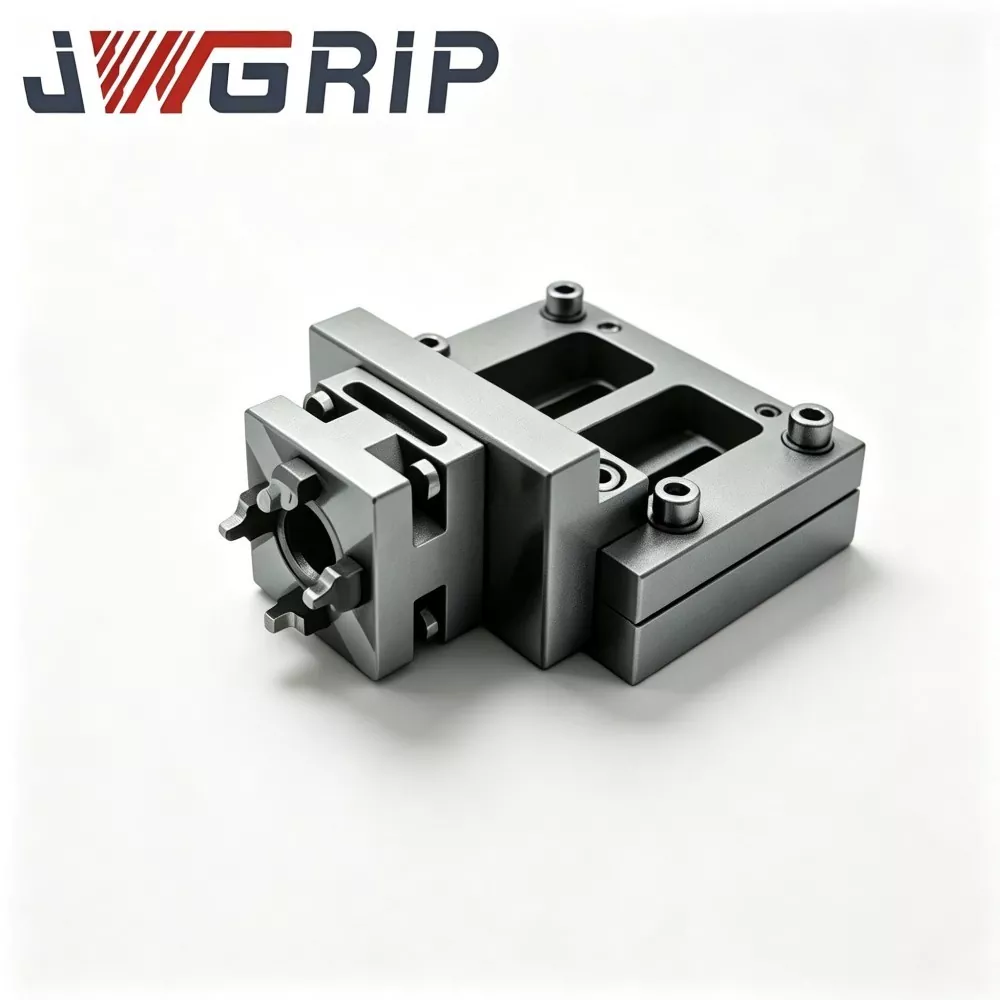
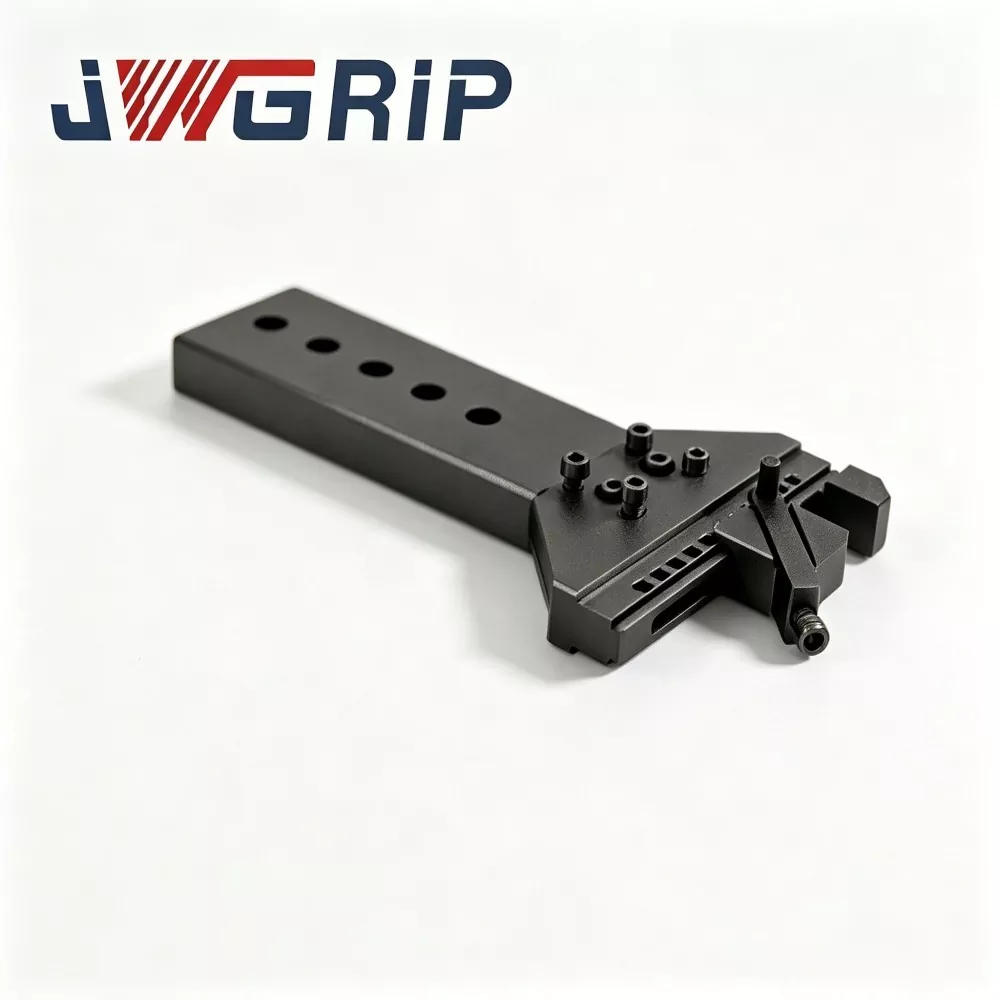
اجزای نماینده عبارتند از: اتصال سینی دستگیره تعویض سریع ربات، ماژول دستگیره تعویض سریع ربات N160، بازوی اتصال لولای N160 برای دستگیره تعویض سریع ربات.
این سری رابط اتصال رباتیک را تشکیل می دهد. این به بازوهای مکانیکی اجازه می دهد تا به طور خودکار بین ابزارهای مختلف گیره و جابجایی جابجا شوند. کارخانه ها می توانند بدون تعویض دستی ابزار، جابجایی مواد رباتیک چند کاره را انجام دهند. این سخت افزار حیاتی برای ارتقای ایستگاه های نیمه دستی به سمت اتوماسیون کامل است.
2. ناودانی کششی دستی نقطه صفر
موارد کلیدی: گل میخ کشش نقطه صفر دقیق D16 برای کار با CNC، گل میخ کشش نقطه صفر دقیق D20 برای فیکسچر CNC.
ناودانی های کششی به عنوان پل اتصال جهانی عمل می کنند. بر روی پالتها، جگهای سفارشی و پایههای فیکسچر نصب میشوند، آنها وسایل قدیمی را با پلتفرمهای تغییر سریع سازگار میکنند. سطوح عملیات حرارتی و زمینی دقیق قابلیت تکرار مکان ثابت را پس از هزاران حلقه بستن تضمین می کنند.
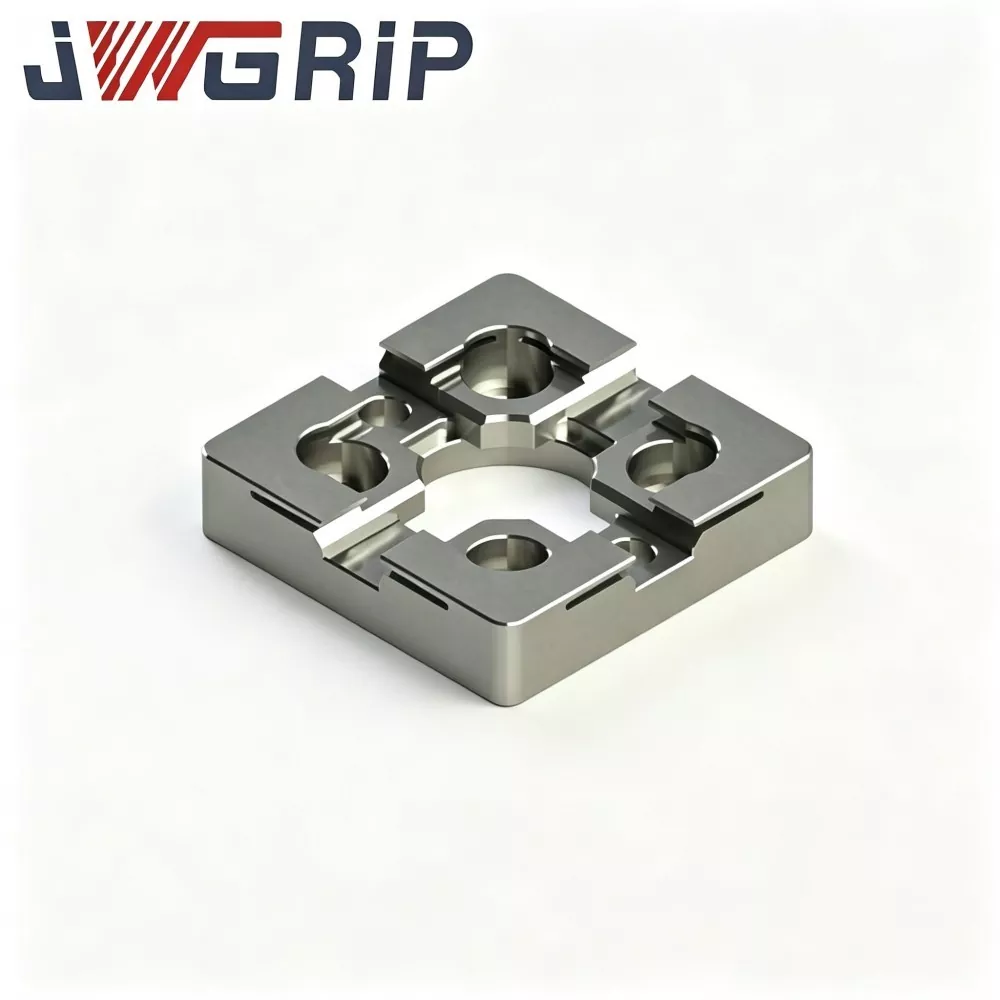
3. Quick Change Fixture Disc Series
مدلهای اصلی: 52 صفحه فیکسچر تعویض سریع برای محل کار CNC، 96 صفحه فیکسچر تعویض سریع برای محل کار CNC، پایه فیکسچر تعویض سریع چرخشی دو طرفه، آداپتور پایه فیکسچر تعویض سریع 96 به 52.
دیسکهای فیکسچر، دادههای استاندارد نصب را بر روی میزهای کار دستگاه ایجاد میکنند. اپراتورها می توانند قطعات کار را روی دیسک های یدکی در خارج از پاکت های دستگاه از قبل مونتاژ کنند. دیسک های از پیش بارگذاری شده تکمیل شده را می توان به سرعت تعویض کرد و مدت زمان راه اندازی روی ماشین را به شدت فشرده کرد. آداپتورها انتقال صاف بین مشخصات دیسک های مختلف را امکان پذیر می کنند تا ابزار موجود هدر نرود.
استراتژی های مرحله ای ابزارسازی-ارتقای
بسیاری از کارخانه ها نگران این هستند که تغییر به ابزار جدید، آنها را مجبور به دور انداختن تمام جهش ها و وسایل موجود کند و هزینه های دگرگونی بالایی را به همراه داشته باشد. چگونه می توانید از این زباله های غیر ضروری جلوگیری کنید؟
فاز اول: گل میخ های کششی نقطه صفر دستی و مقدار کمی دیسک فیکسچر را معرفی کنید. با نصب گل میخ های کششی، وسایل قابل استفاده فعلی خود را مقاوم سازی کنید. در این مرحله شما قابلیت تغییر سریع جزئی را به دست می آورید در حالی که هنوز بیشتر سرمایه گذاری ابزار اصلی خود را حفظ می کنید.
فاز دوم: لوازم جانبی سری دیسک های فیکسچر تغییر سریع از جمله پایه های چرخان و آداپتورهای مشخصات را اضافه کنید. تعداد ایستگاه های پیش مونتاژ آفلاین را افزایش دهید، زمان چرخه تعویض دسته ای را بیشتر کوتاه کنید.
فاز سوم: اگر قصد دارید اتوماسیون رباتیک را به جلو پیش ببرید، سری Robot Quick Change Gripper را به کار بگیرید. ماژول های گیره را با منطق کنترل پالت ترکیب کنید تا سلول های تولید نیمه اتوماتیک یا تمام اتوماتیک بسازید.
دام های رایج
نادیده گرفتن تطابق رابط: مشخصات ناودانی کششی باید با استانداردهای دیسک چاک و فیکسچر مطابقت داشته باشد. ترکیبات نامتناسب به سطوح مکان یابی آسیب می زند و عملکرد موقعیت یابی تکراری را از بین می برد.
غفلت از تعمیر و نگهداری معمول: تراشه ها، باقیمانده مایع برش چسبیده بر روی سطوح مکان یابی باعث ایجاد تغییر موقعیت می شود. روش های ساده تمیز کردن روزانه باید به دستورالعمل های استاندارد کارگاه اضافه شود.
کورکورانه اتوماسیون کامل را دنبال کنید: هر سایت تولیدی به سخت افزار روبات نیاز ندارد. تغییر مرحلهای که از ماژولهای تغییر سریع دستی شروع میشود، بازده سرمایهگذاری سریعتری را برای اکثر تولیدکنندگان دستهای کوچک با ترکیب بالا به ارمغان میآورد.
چرا JWGRIP را به عنوان شریک خود انتخاب کنید؟
تمام قطعات عملکردی باربر، از مواد فولادی آلیاژی با استحکام بالا استفاده می کنند، که تحت خاموش شدن و سنگ زنی سطح دقیق قرار می گیرند. هر جزء تمام شده قبل از حمل و نقل از طریق تکرارپذیری دقیق و بازرسی نیروی گیره انجام می شود. قابلیت تعویض در دسته های مختلف تولید تضمین شده است.
تیم مهندسی ما دارای تجربه میدانی غنی با شرایط تولید کارگاه و کارخانه قالب است. ما صرفاً کالاهای کاتالوگ استاندارد را عرضه نمی کنیم. ما با توجه به مدلهای دستگاه، ترکیب قطعات و نقشه راه اتوماسیون بلندمدت، پیشنهادهای ارتقاء مرحلهای امکانپذیر را ارائه میکنیم.
خدمات تغییر سفارشی پشتیبانی می شود. ما میتوانیم ابعاد دیسک فیکسچر را تنظیم کنیم، ساختارهای مخصوص کشش را توسعه دهیم یا قطعات اتصال گیره ربات را در برابر نقشهها و نمونههای ارائهشده توسط مشتری دوباره طراحی کنیم.
استانداردهای داده یکپارچه
اگر قصد دارید استانداردهای داده ثابتی را در بخشهای مختلف پردازش ایجاد کنید، JWGRIP میتواند منابع ابزار هماهنگ را ارائه دهد. دیسک های فیکسچر تعویض سریع خود را با سیستم موقعیت یابی نقطه صفر جفت کنید تا عملیات فرزکاری پالت شده پایدار انجام شود. هنگام انجام وظایف تولید الکترود قالب، میتوانید با سیستم EDM Workholding نوع R مطابقت دهید تا استانداردهای داده بین کارگاههای فرز و بخش EDM یکسان شود. ادغام استانداردهای مربوط به کار در چندین فرآیند، خطاهای تکراری تبدیل مبنا را کاهش می دهد و بهره وری کلی در سطح کارخانه را افزایش می دهد.
امروز با JWGRIP تماس بگیرید تا در مورد پروژه ارتقاء ابزار خود بحث کنید، توصیههای مؤلفه را دریافت کنید و اسناد نقل قول دقیق را به دست آورید.
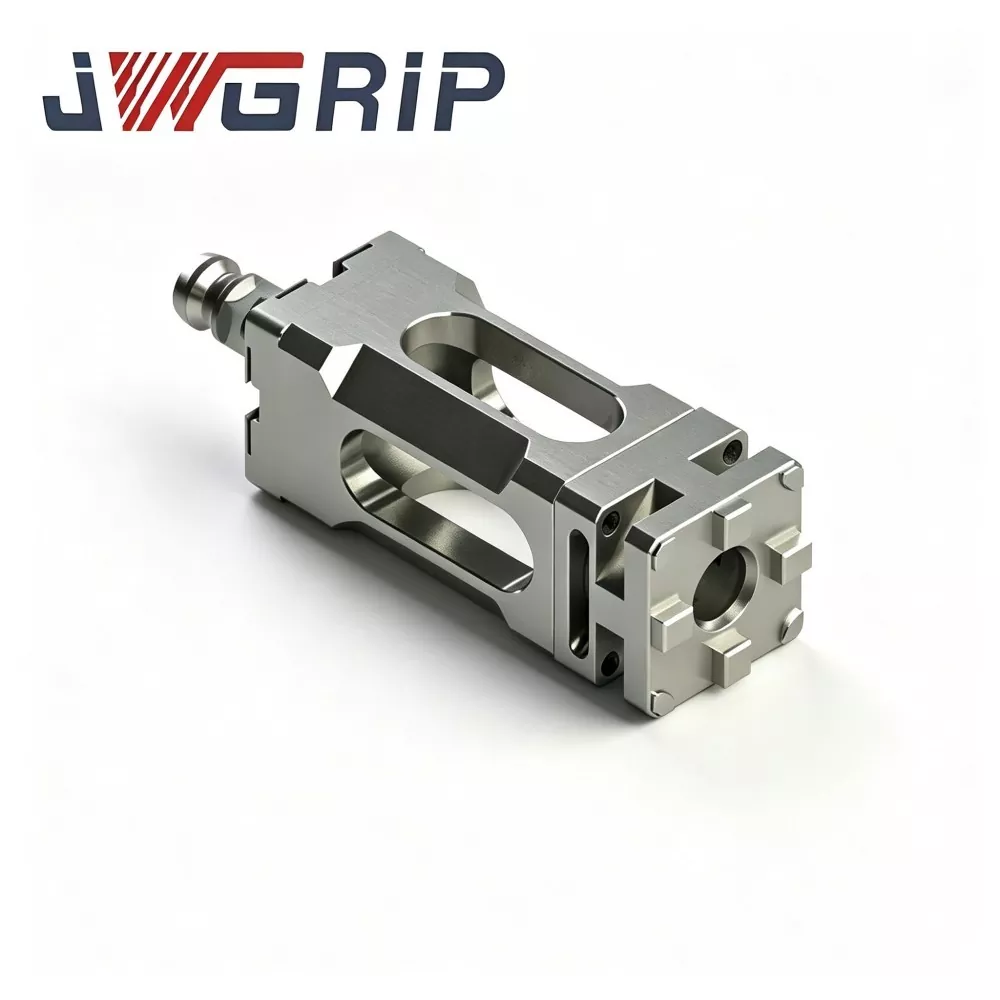
- View as
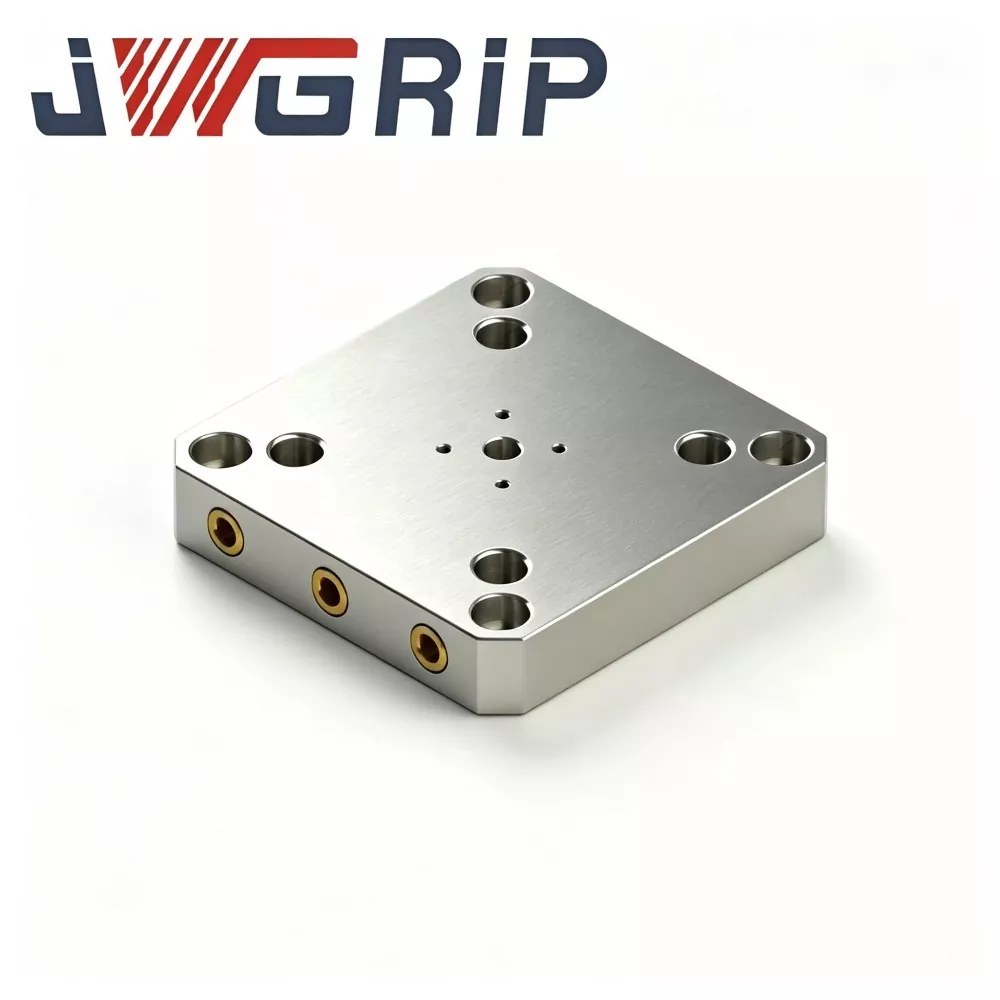
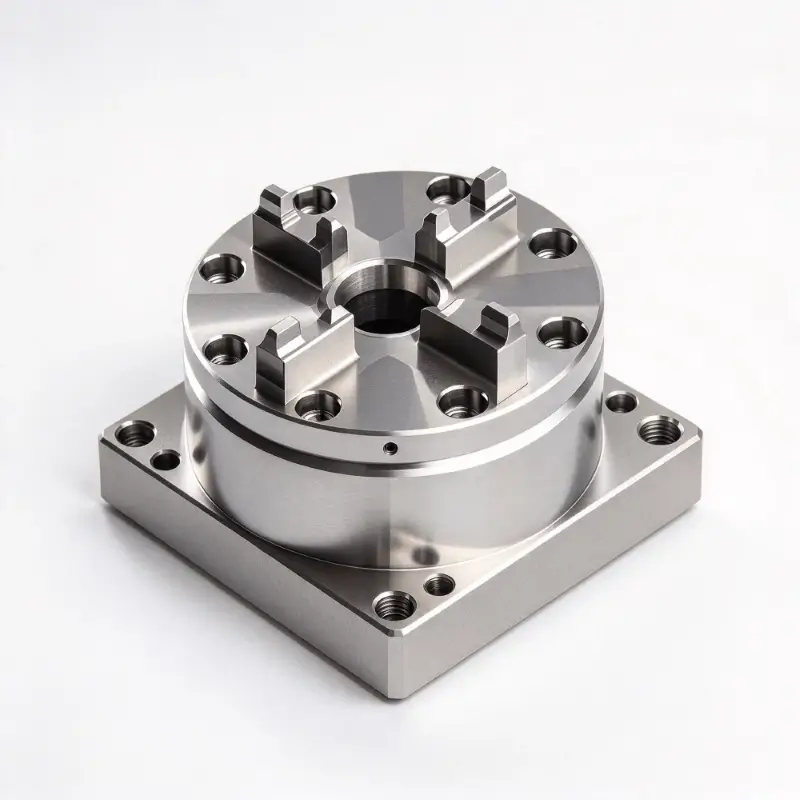
صفحه فیکسچر تعویض سریع 96 برای نگهداری CNC
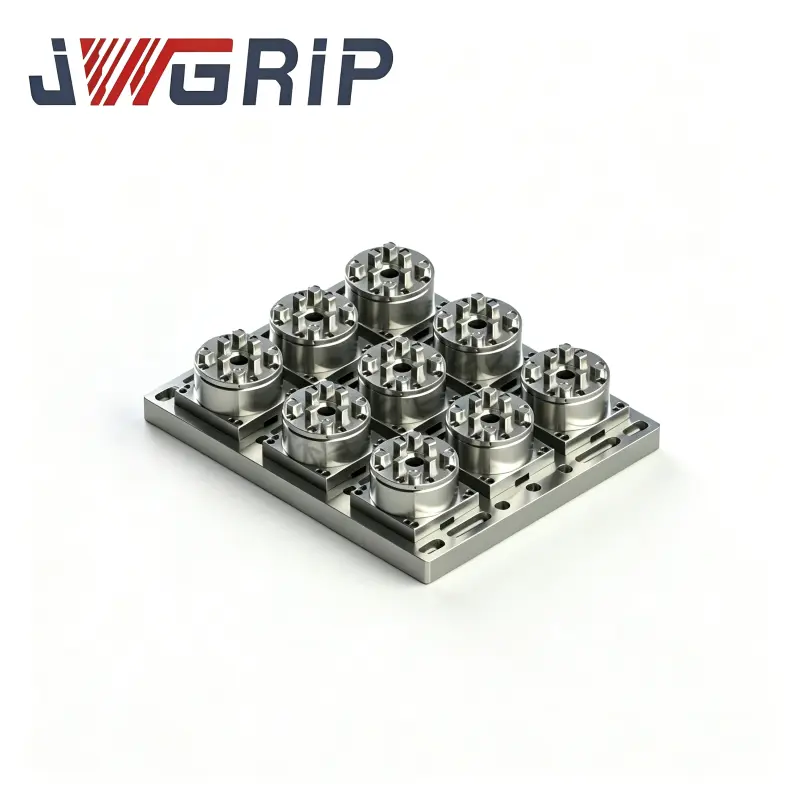
JWGRIP تولید کننده و تامین کننده حرفه ای بشقاب فیکسچر تعویض سریع 96 برای CNC Workholding در چین است که خدمات Factory Direct را با مدل های استاندارد کاملاً موجود در انبار برای پشتیبانی از تدارکات مناقصه جهانی و همکاری پروژه ارائه می دهد. این یک صفحه ابزار فوقانی یکپارچه با کارایی بالا است که به طور خاص برای کارگاه های فرز CNC مدرن، ماشینکاری پنج محوره و کارگاه های تولید قالب طراحی شده است. این یک الگوی نصب استاندارد pull-stud سری 96، یک بدنه باربر با استحکام بالا و یک رابط نصب شده روی قطعه کار شبکه ای را در یک واحد ادغام می کند، که کالیبراسیون مکرر نشانگر صفحه و صفحات فاصله گذار اضافی را حذف می کند.
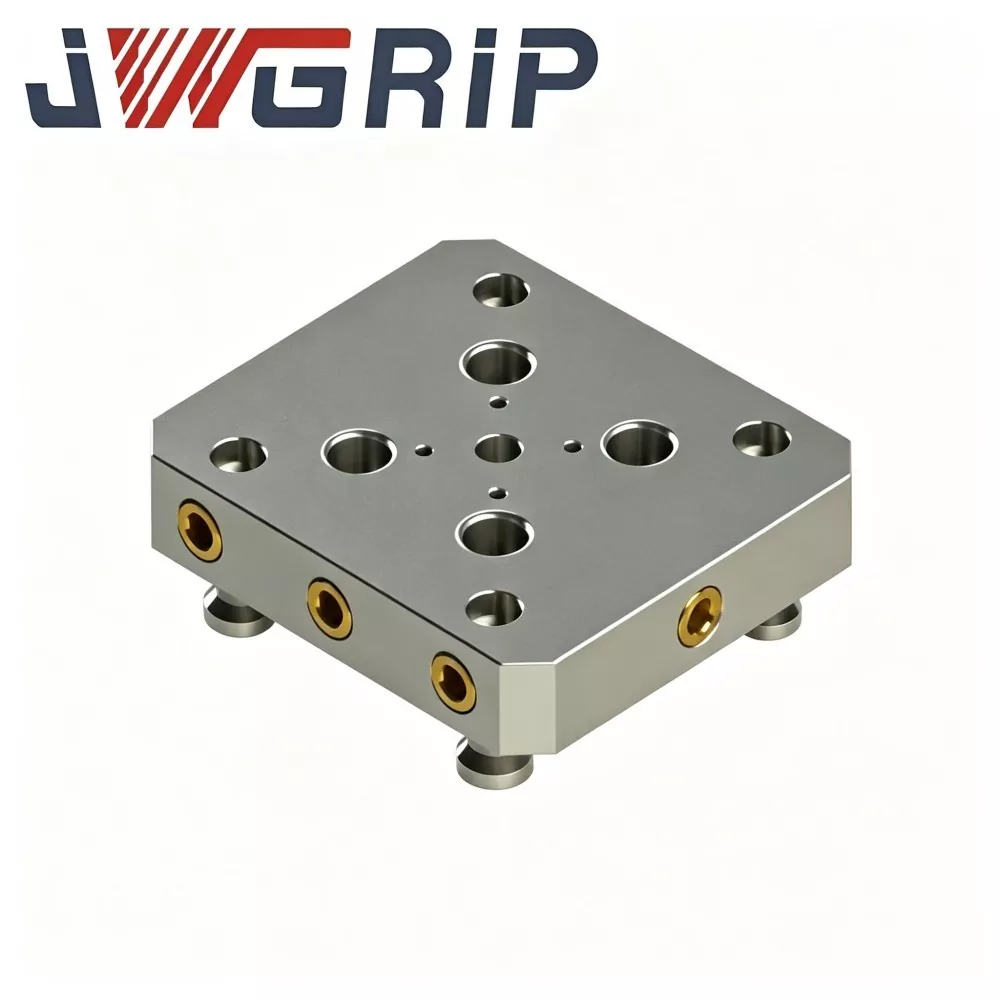
آداپتور پایه فیکسچر تغییر سریع 96 تا 52
JWGRIP سازنده و تامین کننده حرفه ای آداپتور پایه فیکسچر تغییر سریع 96 تا 52 سفارشی در چین است، با مدل های استاندارد کاملاً موجود برای خرید مستقیم کارخانه و همکاری سفارش پروژه. این یک آداپتور تبدیل ثابت یکپارچه حرفه ای است که برای ارتقاء سازگاری سیستم با تغییر سریع ایستگاه کاری CNC ساخته شده است. این کاملاً معیار تعیین موقعیت پایه با اندازه 96 و رابط تطبیق فیکسچر اندازه 52 را در یک واحد ادغام می کند و تبدیل ابعادی بدون درز را بین دو مشخصات مختلف سیستم های تغییر سریع نقطه صفر تحقق می بخشد.
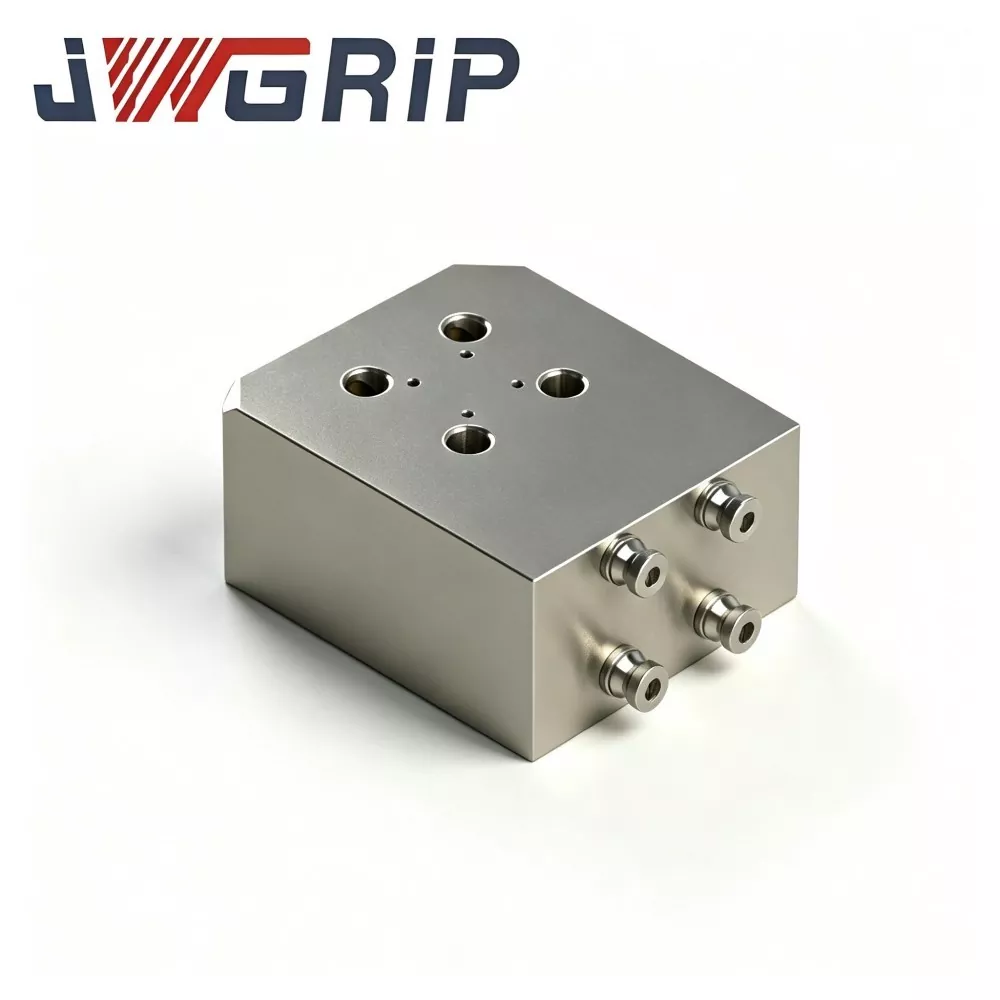
پایه فیکسچر تعویض سریع چرخشی دو طرفه
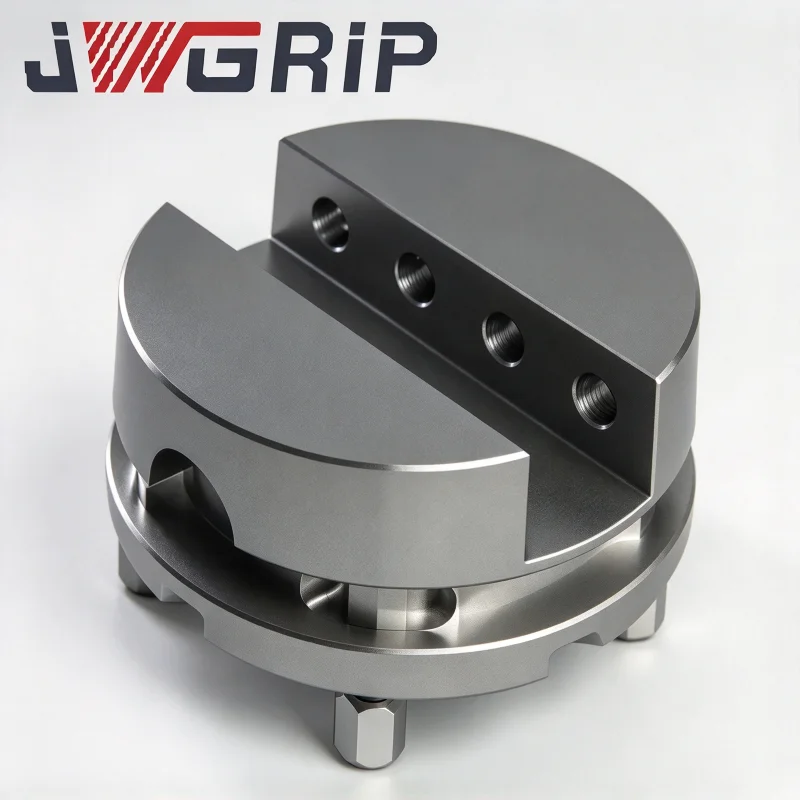
JWGRIP عمدهفروش و صادرکننده قابل اعتماد پایه تعویض سریع چرخشی دو طرفه در چین است که از تدارکات مستقیم کارخانه با محصولات استاندارد کاملاً موجود در انبار پشتیبانی میکند تا خواستههای پروژه صنعتی جهانی را برآورده کند. این یک پایه فیکسچر موقعیت یابی چرخشی یکپارچه با کارایی بالا است که به ویژه برای سناریوهای ماشینکاری CNC چند فرآیندی و چند سطحی بهینه شده است. این عملکرد نصب دو طرفه و قابلیت چرخش آزاد 360 درجه را در یک واحد ادغام می کند، ساختار فولاد آلیاژی سخت شده یکپارچه و طراحی موقعیت یابی با تغییر سریع یکپارچه را اتخاذ می کند. این کار جداسازی مکرر و تراز کردن مجدد پایه را حذف می کند و می تواند مستقیماً روی میزهای کار ماشین ابزار CNC نصب و ثابت شود، از OEM و تغییرات سفارشی برای انطباق با اندازه های خاص قطعه کار و رابط های نصب ماشین ابزار پشتیبانی می کند.

52 صفحه فیکسچر تعویض سریع برای کار CNC
JWGRIP تولید کننده و تامین کننده حرفه ای بشقاب فیکسچر تغییر سریع کارخانه مستقیم و سفارشی 52 برای کارگاه CNC در چین است. این یک جزء ابزار فوقانی یکپارچه با کارایی بالا است که به طور خاص برای سیستم های موقعیت یابی نقطه صفر سری 52 در محل کار CNC طراحی و مطابقت دارد. این پلت فرم بلبرینگ فیکسچر، دادههای نصب pull-stud و ساختار موقعیتیابی قطعه کار کمکی را در یک واحد ادغام میکند، و در عین حال کالیبراسیون مکرر مبنا و ترکیبهای ابزار انتقالی پراکنده را حذف میکند.
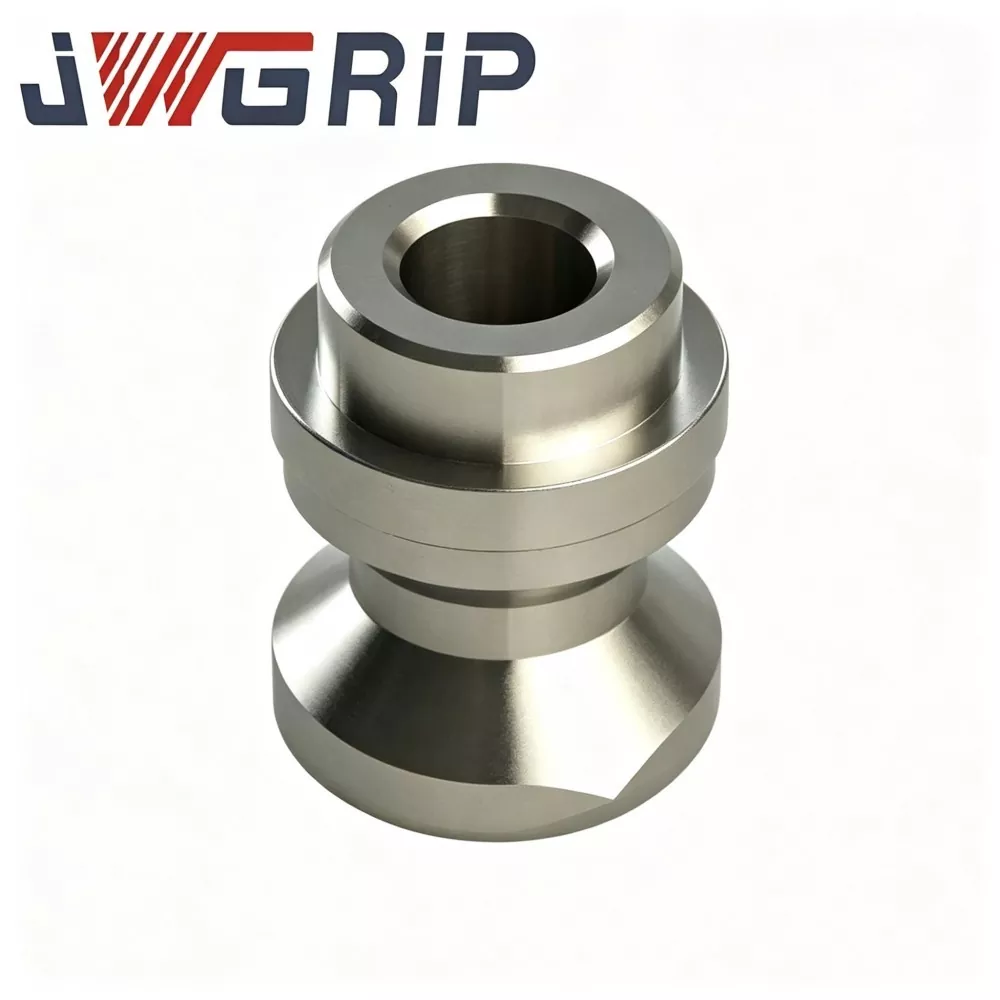
گل میخ کشش نقطه صفر دقیق D20 برای فیکسچر CNC
JWGRIP تولید کننده و تامین کننده حرفه ای گل میخ کشش نقطه صفر دقیق D20 برای فیکسچر CNC در چین است که خدمات فروش مستقیم کارخانه را با مدل های استاندارد به طور کامل موجود در انبار ارائه می کند تا به یکپارچه سازان جهانی تجهیزات، فروشگاه های ماشین آلات CNC و بخش های تعمیر و نگهداری ابزارآلات خدمات ارائه دهد. این یک جزء موقعیت یابی باربر هسته با کارایی بالا است که به طور ویژه برای سیستم های ابزار گیره نقطه صفر سری D20 طراحی و مطابقت دارد. ادغام موقعیت معیار، انتقال نیروی قفل کننده و عملکردهای محدودیت ضد چرخش در یک واحد ساختاری بهینه شده، کاملاً با فرآیندهای فرزکاری با سرعت بالا، حفاری و برش کامپوزیت چند محوره سازگار است.
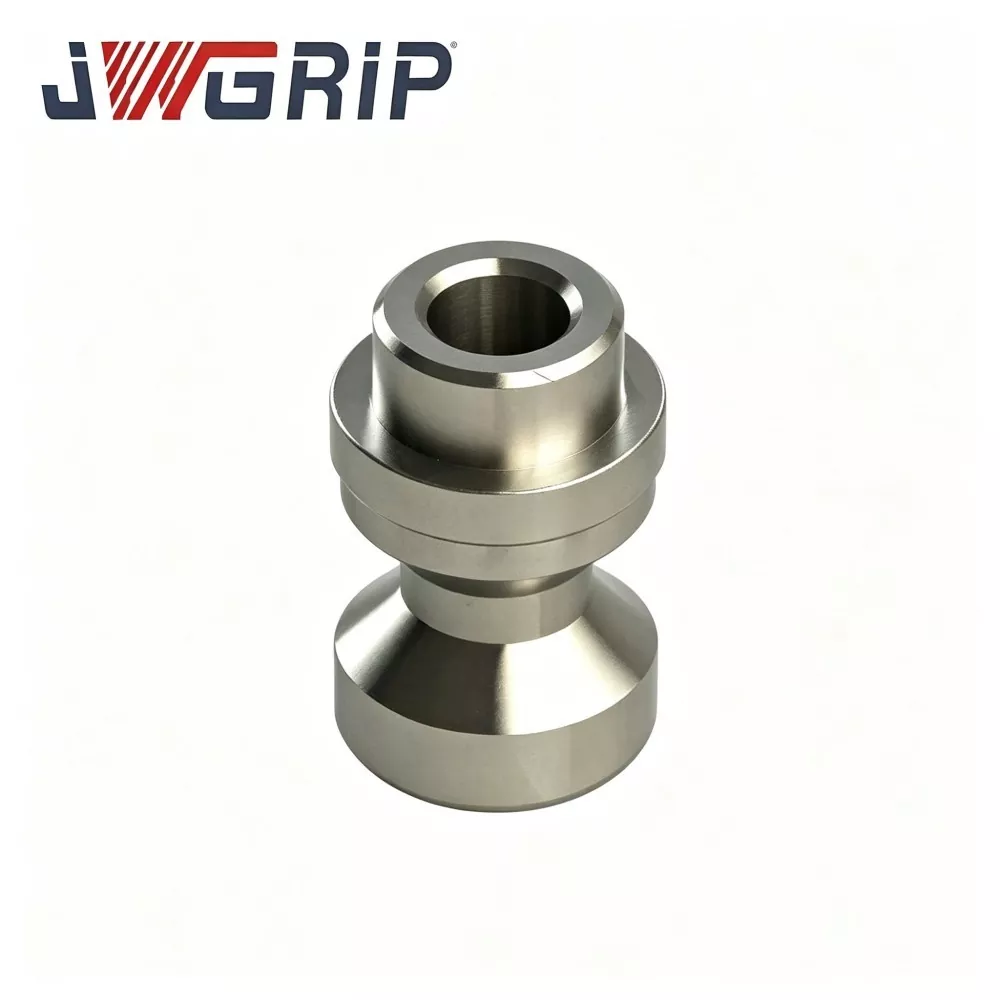
گل میخ کشش نقطه صفر دقیق D16 برای کار با CNC
JWGRIP تولید کننده و تامین کننده حرفه ای گل میخ کشش نقطه صفر Precision D16 برای CNC Workholding در چین است، با مشخصات استاندارد به طور کامل موجود است و سفارش انبوه جهانی را برای کارخانه های ماشینکاری CNC، یکپارچه سازهای ثابت و تیم های تعمیر و نگهداری اتاق ابزار می پذیرد. این یک جزء با دقت بالا برای تعیین موقعیت و قفل هسته است که به طور حرفه ای برای سیستم های گیره نقطه صفر سری D16 در محل کار CNC مطابقت دارد. با ادغام معیار موقعیت یابی با دقت بالا و ساختار انتقال نیرو پایدار در یک واحد واحد، عملکردهای اصلی موقعیت یابی ثابت، انتقال نیروی قفل و معیار موقعیت یابی مکرر را در حین ماشینکاری با سرعت بالا انجام می دهد.
JWGRIP یک تولید کننده و تامین کننده حرفه ای سیستم تغییر سریع کار در چین است. ما به گرمی از شما به عمده فروشی محصولات با کیفیت بالا با قیمت رقابتی از کارخانه ما استقبال می کنیم.
توصیه های خبری